基于改进天牛须算法的主汽温控制系统PID参数优化
2021-03-17 06:22:08仝家朋华北电力大学自动化系河北保定071003
仪器仪表用户
2021年3期
仝家朋(华北电力大学 自动化系,河北 保定 071003)
0 引言
PID控制因简单可靠,在实际中应用非常广泛。在智能PID参数整定方面,有基于蝙蝠算法的设计[1]、基于H2函数的粒子群算法的设计[2],优化方法众多。本文将天牛须算法(Beetle Antennae Search,BAS)用于PID控制参数优化。改进了BAS,把改进BAS应用于电厂主汽温控制系统PID参数优化中,并与粒子群算法、经验公式法的PID参数优化结果进行对比。
1 天牛须算法
BAS的计算过程是对天牛觅食行为的模拟。当天牛进行觅食时,其觅食策略是根据左右侧气味浓度来移动,从而找到食物。天牛有两只触须,当左边触须感受出气味浓度比右边强时,天牛就向左移动,否则就向右移动[3]。受此启发,食物气味就相当于适应度函数,天牛感受食物气味强度就相当于判断适应度函数的大小,天牛找到食物就相当于找到了全局最优值。
用公式描述BAS的觅食策略:用一个N维向量表示天牛的质心,天牛的两须位于质心的两侧,天牛的步长step与两须之间距离d的比值为一个固定值。天牛飞到下一步后,头的朝向是随机的,即右须指向左须的方向向量是随机的,定义如下:
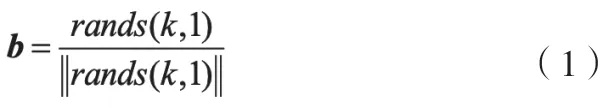
式(1)中,rands(·)为随机函数;k代表空间的维度。获得方向向量后,定义左右须的位置如下:
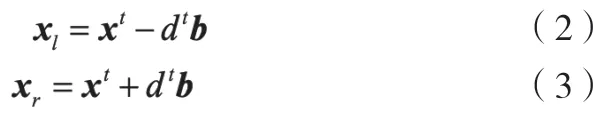
式(2)、式(3)中,xl与xr分别为左右须的位置;xt为t时刻天牛的质心位置;d t为t时刻两须间距。此时便可以确定下一刻天牛的运动方向和距离,如下式所示:
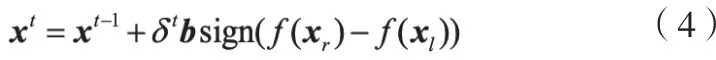
式(4)中,f(·)为被优化函数;δt是t时刻的搜索步长。初始时,大步长方便进行全局搜索,然后逐步减小步长值以进行精细搜索,如公式(5)所示:
登录APP查看全文