
Boussinesq 方程行波解的存在性
2021-03-23 07:29:18徐园芬章丽娜
浙江大学学报(理学版)
2021年2期
关键词:水平
徐园芬,章丽娜
(1.浙江万里学院基础学院,浙江宁波 315100;2.湖州师范学院理学院,浙江湖州 313000)
0 引 言
用于描述重力下浅水长波的传播、一维非线性晶格中长波的传播以及非线性弦中长波传播的不适定Boussinesq 方程[1]
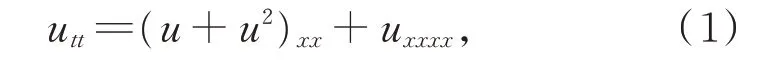
文献[2]应用滤波和正规化技巧,得到了式(1)的六阶Boussinesq 方程[1]
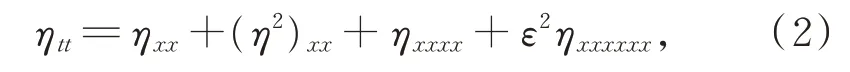
其中,ε为小参数;文献[3]获得了六阶Boussinesq 方程弱的非局部孤立波解;文献[4]对式(2)进行了分析和数值研究。目前尚未见与式(2)的行波系统动力学行为研究相关的报道。本文将利用平面动力系统方法的分支理论[5-13],研究式(2)在不同参数下的精确行波解,旨在获得与Boussinesq 方程相对应的行波系统的相图分支,证实Boussinesq 方程存在孤立波解和周期波解。
1 与Boussinesq 方程相对应的行波方程
为研究式(2)的行波解,做以下变换:
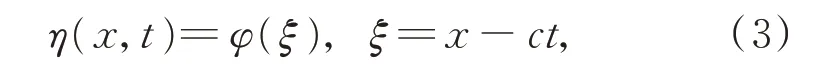
其中,c为波速。将式(3)代入式(2),并关于ξ积分4次,取积分常数为零,化简后得
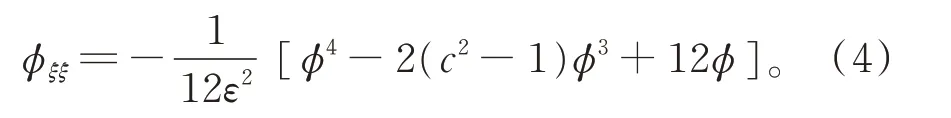
式(4)等价于以下行波系统:
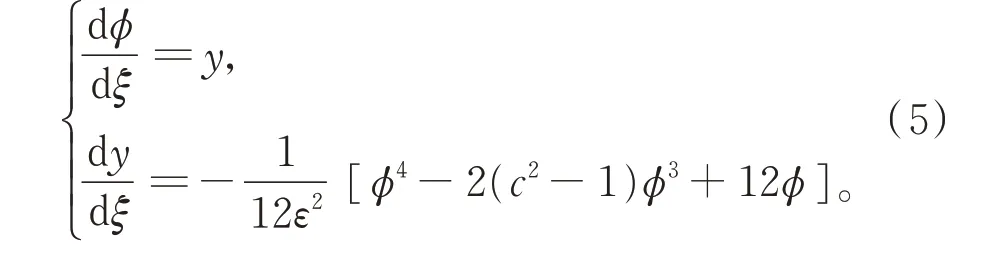
式(5)的首次积分为
下面将通过定性分析,得到式(5)的相图分支。
2 行波系统的相图分支
为分析行波系统式(5)的平衡点类型,令
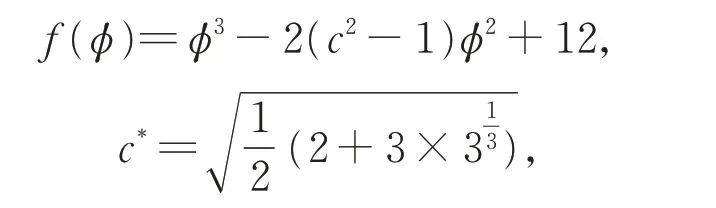
易得函数f(φ)的图像,见图1。
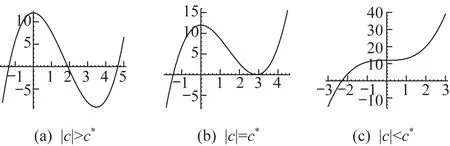
图1 f (φ)的图像Fig.1 The graphs of the function f (φ)
由图1 可知,当|c|>c*时,式(5)有4 个平衡点,分 别 为(φ1,0),(φ2,0),(φ3,0)和(0,0),其 中φ1<0 <φ2<φ3;当|c|=c*时,式(5)有3 个平衡点,分别 为(φ1,0),(φ2,0)和(0,0),其 中φ1<0 <φ2;当|c| <c*时,式(5)有2 个平衡 点,分别为(φ1,0)和(0,0),其中φ1<0。令λ(φ*,y)为式(5)的线性系统特征值,则
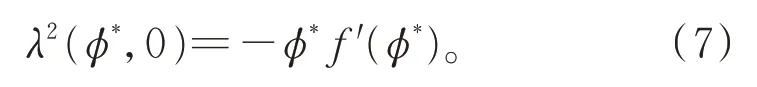
由平面动力系统理论及式(7)可知,f′(φ*)的符号和平衡点(φ*,0)的位置共同决定平衡点(φ*,0)的类型(如鞍点、中心及退化奇点等)。进一步,可得式(5)的相图分支,如图2 所示。
3 行波解的精确参数表达式

图2 式(5)的相图分支Fig.2 The bifurcation of phase portraits of formula(5)
由式(5)及其首次积分式(6),可得式(2)的某些行波解的精确参数表达式。……
登录APP查看全文
猜你喜欢
美与时代·美术学刊(2022年3期)2022-04-27 01:18:15
火花(2019年12期)2019-12-26 01:00:28
人大建设(2019年6期)2019-10-08 08:55:48
人大建设(2019年12期)2019-05-21 02:55:32
杂文月刊(2018年21期)2019-01-05 05:55:28
人大建设(2017年6期)2017-09-26 11:50:44
学苑创造·A版(2015年11期)2016-01-14 09:03:27
俄罗斯问题研究(2012年1期)2012-03-25 09:54:45
中国火炬(2010年12期)2010-07-25 13:26:22
中国火炬(2010年8期)2010-07-25 11:34:30