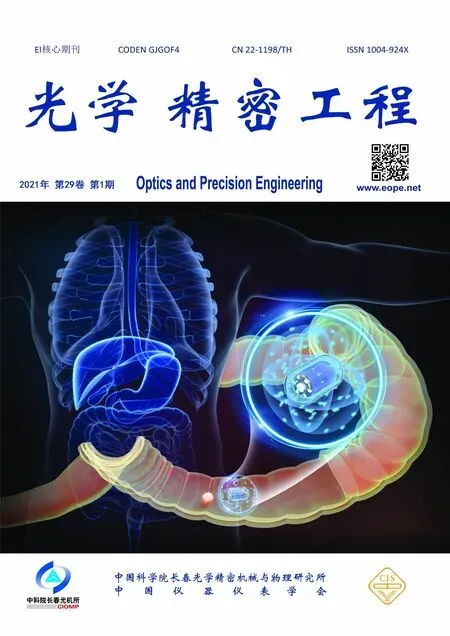
用于肠道机器人的螺旋式平板发射线圈对设计
2021-03-23 15:45:14庄浩宇颜国正
光学精密工程
2021年1期
关键词:效率
庄浩宇,颜国正,2*,赵 凯,费 倩
(1.上海交通大学电子信息与电气工程学院,上海200240;2.上海交通大学医疗机器人研究院,上海200240)
1 引 言
采用无线电能传输(Wireless Power Trans⁃mission,WPT)技术供能的肠道机器人在肠道疾病微创诊疗方面具有重要的应用价值[1-4]。相比无线胶囊内窥镜[5-7],微型仿生肠道机器人具有能够在肠道中自主运动,实现在局部扩张驻留,可进行定点采集和传输图像信息等优点。因为功能复杂,肠道机器人的供能问题是一个挑战,多功能诊疗机器人的功耗一般在500 mW以上[8],常见的商用纽扣电池无法为机器人提供充足的电力,而拖缆式供电方案限制了行程距离,并且存在划伤肠道的风险[9]。基于近场感应耦合原理的WPT技术可以为肠道机器人提供连续的电能,被认为是解决供能问题的最有前景的方案之一[10-11]。
发射线圈是WPT系统的设计重点。目前,较为典型的发射线圈结构主要有螺线管、螺线管对、双层螺线管对、分割螺线管以及亥姆霍兹线圈[12-15]。文献[16]使用改进型亥姆霍兹线圈,获得了更好的磁场均匀性和接收功率稳定性,但是由于引入了辅助线圈,使得原本亥姆霍兹线圈对的体积进一步增加。以上线圈形式均采用中空圆柱体轴向绕线的方式,普遍占用空间较大,极大限制了被检查者的活动空间。平面螺旋线圈多应用于电动汽车无线充电[17-19],该场景下发射和接收线圈一般采用同一结构,且尺寸基本一致,线圈距离较近,为紧耦合谐振,无法直接应用于发射线圈和接收线圈的距离及尺寸差异均较大的肠道机器人WPT系统。……
登录APP查看全文
猜你喜欢
疯狂英语·初中天地(2021年5期)2021-07-21 02:24:28
甘肃教育(2020年14期)2020-09-11 07:57:42
中学生数理化(高中版.高考数学)(2020年5期)2020-06-02 09:19:08
商周刊(2017年9期)2017-08-22 02:57:49
辽宁经济(2017年6期)2017-07-12 09:27:16
中国卫生(2016年9期)2016-11-12 13:27:54
时代英语·高二(2015年1期)2015-03-16 00:08:11
中国洗涤用品工业(2015年7期)2015-02-28 19:02:38
电子设计工程(2015年12期)2015-02-27 12:06:10
中国卫生(2014年11期)2014-11-12 13:11:32