基于一种单向滑模的某巡飞弹过载控制仿真
2021-03-24 03:13:42王泽璞梁建辉梁美美
火力与指挥控制
2021年2期
马 越,傅 健,王泽璞,梁建辉,梁美美
(1.北方自动控制技术研究所,太原 030006;2.南京理工大学,南京 210094)
0 引言
巡飞弹是无人机技术和智能弹药技术相结合的产物,它与常规弹药相比,具有在战场上空巡飞的能力,能够完成侦察监视、目标威胁、压制摧毁等任务,同时具有造价便宜,效费比高的特点,是我国新型武器装备发展的重要趋势[1-3]。
巡飞弹在飞行过程中会受到风、自身装配误差等不确定因素的干扰,使飞行器产生较大的角速度,这就对巡飞弹的飞控系统有较强性能要求。而滑模系统对控制对象的参数变化和系统的外界干扰无关,又具有较强的鲁棒性[4-7],因此,广泛地应用于飞行器的控制系统中。本文以某巡飞弹为研究对象,将法向过载作为控制量,采用一种单向滑模理论设计了控制器,与传统的滑模控制方法进行了对比,仿真结果显示该单向滑模控制方法可以很好地抑制抖振,控制效果优于普通滑模控制器。
1 飞行动力学模型
为了简化计算,在六自由度刚体弹道模型的基础上进行简化[8-9],经推导得到巡飞弹的纵向简化模型如式(1),其中各符号含义参考文献[8]。

2 普通滑模控制器设计
本节采用过载加角速度反馈来设计控制器。设计滑模变结构控制的滑模面如下:
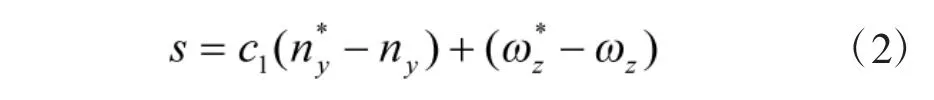



将式(6)、式(7)带入式(3)中,整理后得


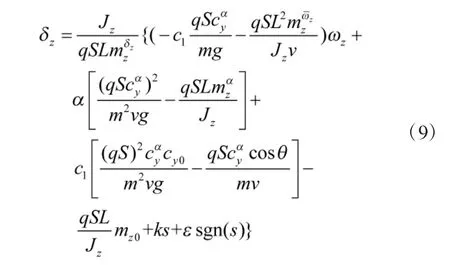
由巡飞弹纵向动力学模型能够推出角速度与过载的关系如下:

式中

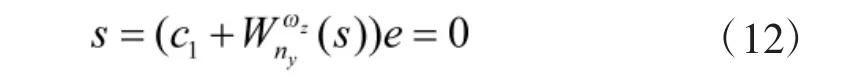
整理后可得系统滑动模态特征方程为
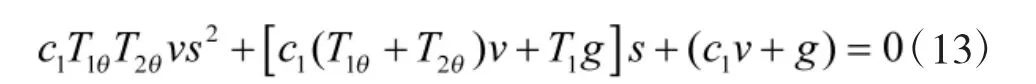
特征方程的根与c1有关,为保证系统稳定性,利用劳斯判据可以得出有关c1的不等式。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
儿童故事画报(2019年5期)2019-05-26 14:26:14
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
家庭影院技术(2017年9期)2017-09-26 03:41:45
Coco薇(2016年2期)2016-03-22 02:42:52
Coco薇(2015年1期)2015-08-13 02:47:34
小雪花·成长指南(2015年7期)2015-08-11 15:03:12