
气动可伸缩折叠旋转机械手设计
2021-03-26 05:43:38张德福
组合机床与自动化加工技术
2021年3期
关键词:主体
张德福
(广东技术师范大学天河学院机电工程学院,广州 510540)
0 引言
机械手是工业机器人[1]末端执行器,用来抓取工件,机械手按驱动方式分为液压式、气动式、电动式和机械式,其中气动机械手用空气作为工作介质具有气源方便、动作迅速、造价低、维修方便、无污染等特点,应用广泛,气动机械手的执行机构是气缸和手指,手指抓取动作由控制系统PLC或单片机等编制程序控制。
气动在机器人末端执行器作为动力应用广,根据不同的抓取工件机械手可以分为卡钳式和吸附式,很多人对气动机械手的结构设计做了许多的研究,李小庆[2]设计的三自由度气动机械手结构如图1所示。
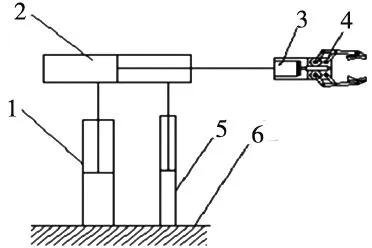
1.垂直升降缸 2.水平移动气缸 3.夹紧气缸 4.机械手部 5.旋转气缸 6.底座
该机械手的工作原理:垂直升降气缸提供机械手的垂直上下移动动力,机械手的伸缩运动依靠水平气缸提供动力;旋转气缸为机械臂机身的回转提供动力。4号部件是机械手的末端执行器,它依靠气缸驱动,将动力传递给手指,从而实现夹紧和松开。该机械手只有一个夹钳式机械手,且只有三个自由度,空间姿态受到限制;没有吸附机械手,只能抓取不能吸附板类工件,结构单一。
陈珂[3]设计的六自由度机械手结构如图2所示。

图2 六自由度机械手结构
该机械手6个关节是串联一起,共有6个电机和6个减速器,这个结构使机械手重量增加,增加其运动惯性和定位误差,不能保证机械手抓取精度,且只能安装一种机械手,占有空间大,不能伸缩折叠。……
登录APP查看全文
猜你喜欢
江苏安全生产(2022年4期)2022-05-23 13:03:42
财会月刊·上半月(2022年5期)2022-05-17 11:12:21
南大法学(2021年3期)2021-08-13 09:22:32
阿来研究(2021年1期)2021-07-31 07:39:04
今日农业(2021年7期)2021-07-28 07:07:16
领导文萃(2020年15期)2020-08-19 12:50:53
中国自行车(2018年9期)2018-10-13 06:17:10
中医文献杂志(2016年6期)2017-01-17 00:24:10
自然与文化遗产研究(2016年2期)2016-05-17 05:53:59
金色年华(2016年13期)2016-02-28 01:43:27
