
VC定位在岸边集装箱起重机中的应用
2021-03-27 11:12:48曹逸荣汤宏杰姚惠君
起重运输机械
2021年3期
曹逸荣 汤宏杰 姚惠君
1上海交通职业技术学院 上海 200314 2上海振华重工集团有限公司 上海 200125
0 引言
随着全球经济的快速发展,各码头的设计理念有诸多不同,因此存在码头内部运输设备的多样性。从结构形式的角度分析,码头内部运输设备主要有以下两种形式:
1)集卡拖车形式 通过集卡车辆将集装箱从堆场运送至船舶作业区,该种形式的特点在于占用场地小,但机动灵活性及装卸效率较差。
2)跨运车形式 通过跨运车将集装箱从堆场运送至船舶作业区,该种形式充分地利用了跨运车的机动灵活性及装卸效率高的优势,而该种形式需占用更多的码头场地资源。在欧美一些地区,部分码头采用跨运车作为堆场与船舶作业区之间的主要作业设备。故为满足跨运车在船舶作业区高效作业,有必要设计针对跨运车的跨运车定位系统(Van carrier positioning system,以下简称VC定位)达到精确指挥引导。
2 VC定位系统
VC定位系统主要用于引导跨运车司机快速、准确地装卸集装箱。当跨运车司机由VC 定位系统引导至岸桥底部对应位置后,可将集装箱放置地面后直接返回至堆场,无须等待岸边集装箱起重机(以下简称岸桥)吊具返回至陆侧面抓取集装箱,相比集卡拖车形式,作业过程节约了无效等待时间。VC定位系统主要包括以下四部分组成:
1)反射器PL80A(见图1) 每台跨运车两侧各配置3块。
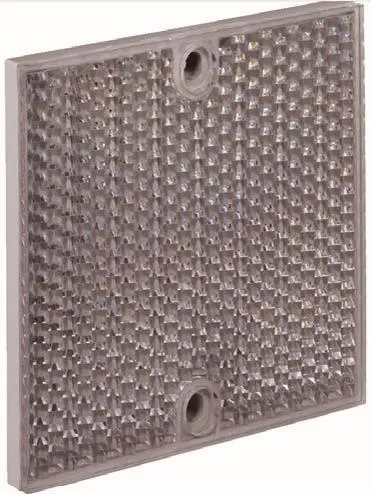
图1 反射器PL80A
2)sick的光栅限位WL45(见图2) 配置数量总数为81个;该光栅限位与反射器相互匹配。在未有跨运车进入工作区域时,光栅限位形成81根激光网络矩阵,此时限位无相关信号反馈至主控;……
登录APP查看全文
猜你喜欢
今日农业(2021年9期)2021-11-26 07:41:24
鸭绿江(2021年35期)2021-04-19 12:24:18
发明与创新·小学生(2021年3期)2021-03-25 11:48:49
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
中国生殖健康(2019年3期)2019-02-01 06:12:26
中国科技博览(2016年2期)2016-04-25 20:32:39
小学生导刊(2016年34期)2016-04-11 00:49:44
凿岩机械气动工具(2016年3期)2016-03-01 04:00:25
海军航空大学学报(2015年3期)2015-11-11 17:20:00
电测与仪表(2015年5期)2015-04-09 11:30:52
