
闭环式电控空气悬架系统控制策略研究及验证
2021-04-02 12:06:41张旗严天一赵岩乐
青岛大学学报(工程技术版)
2021年1期
关键词:控制策略
张旗 严天一 赵岩乐
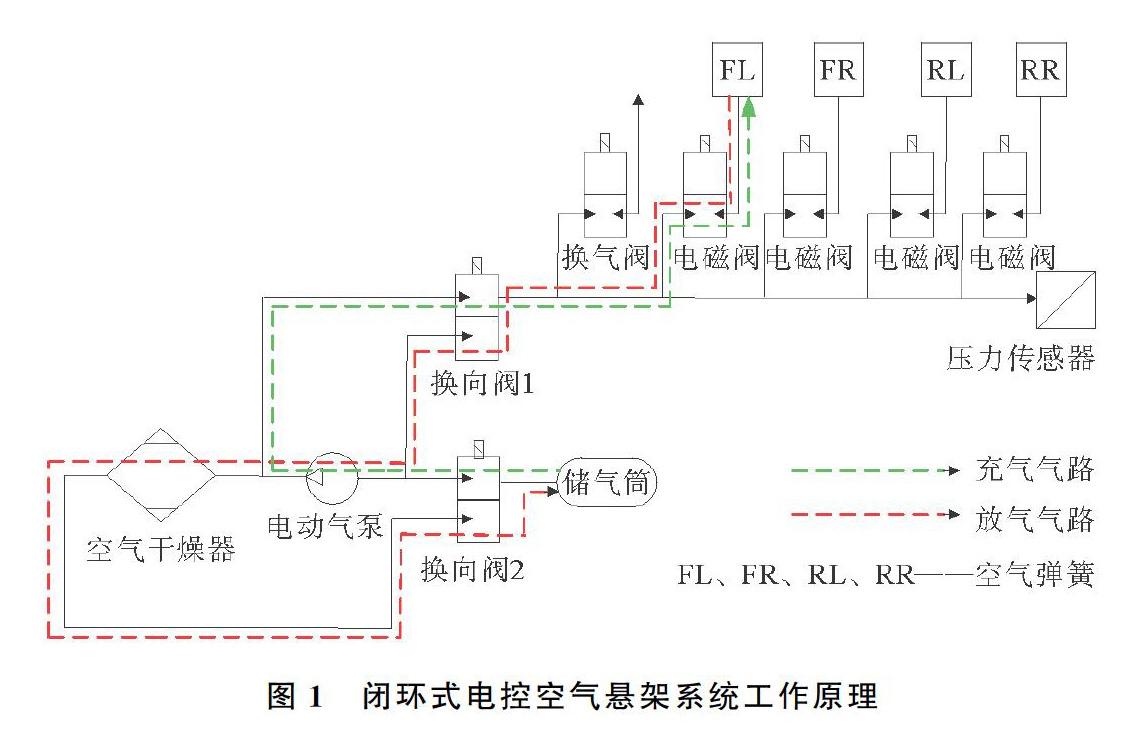
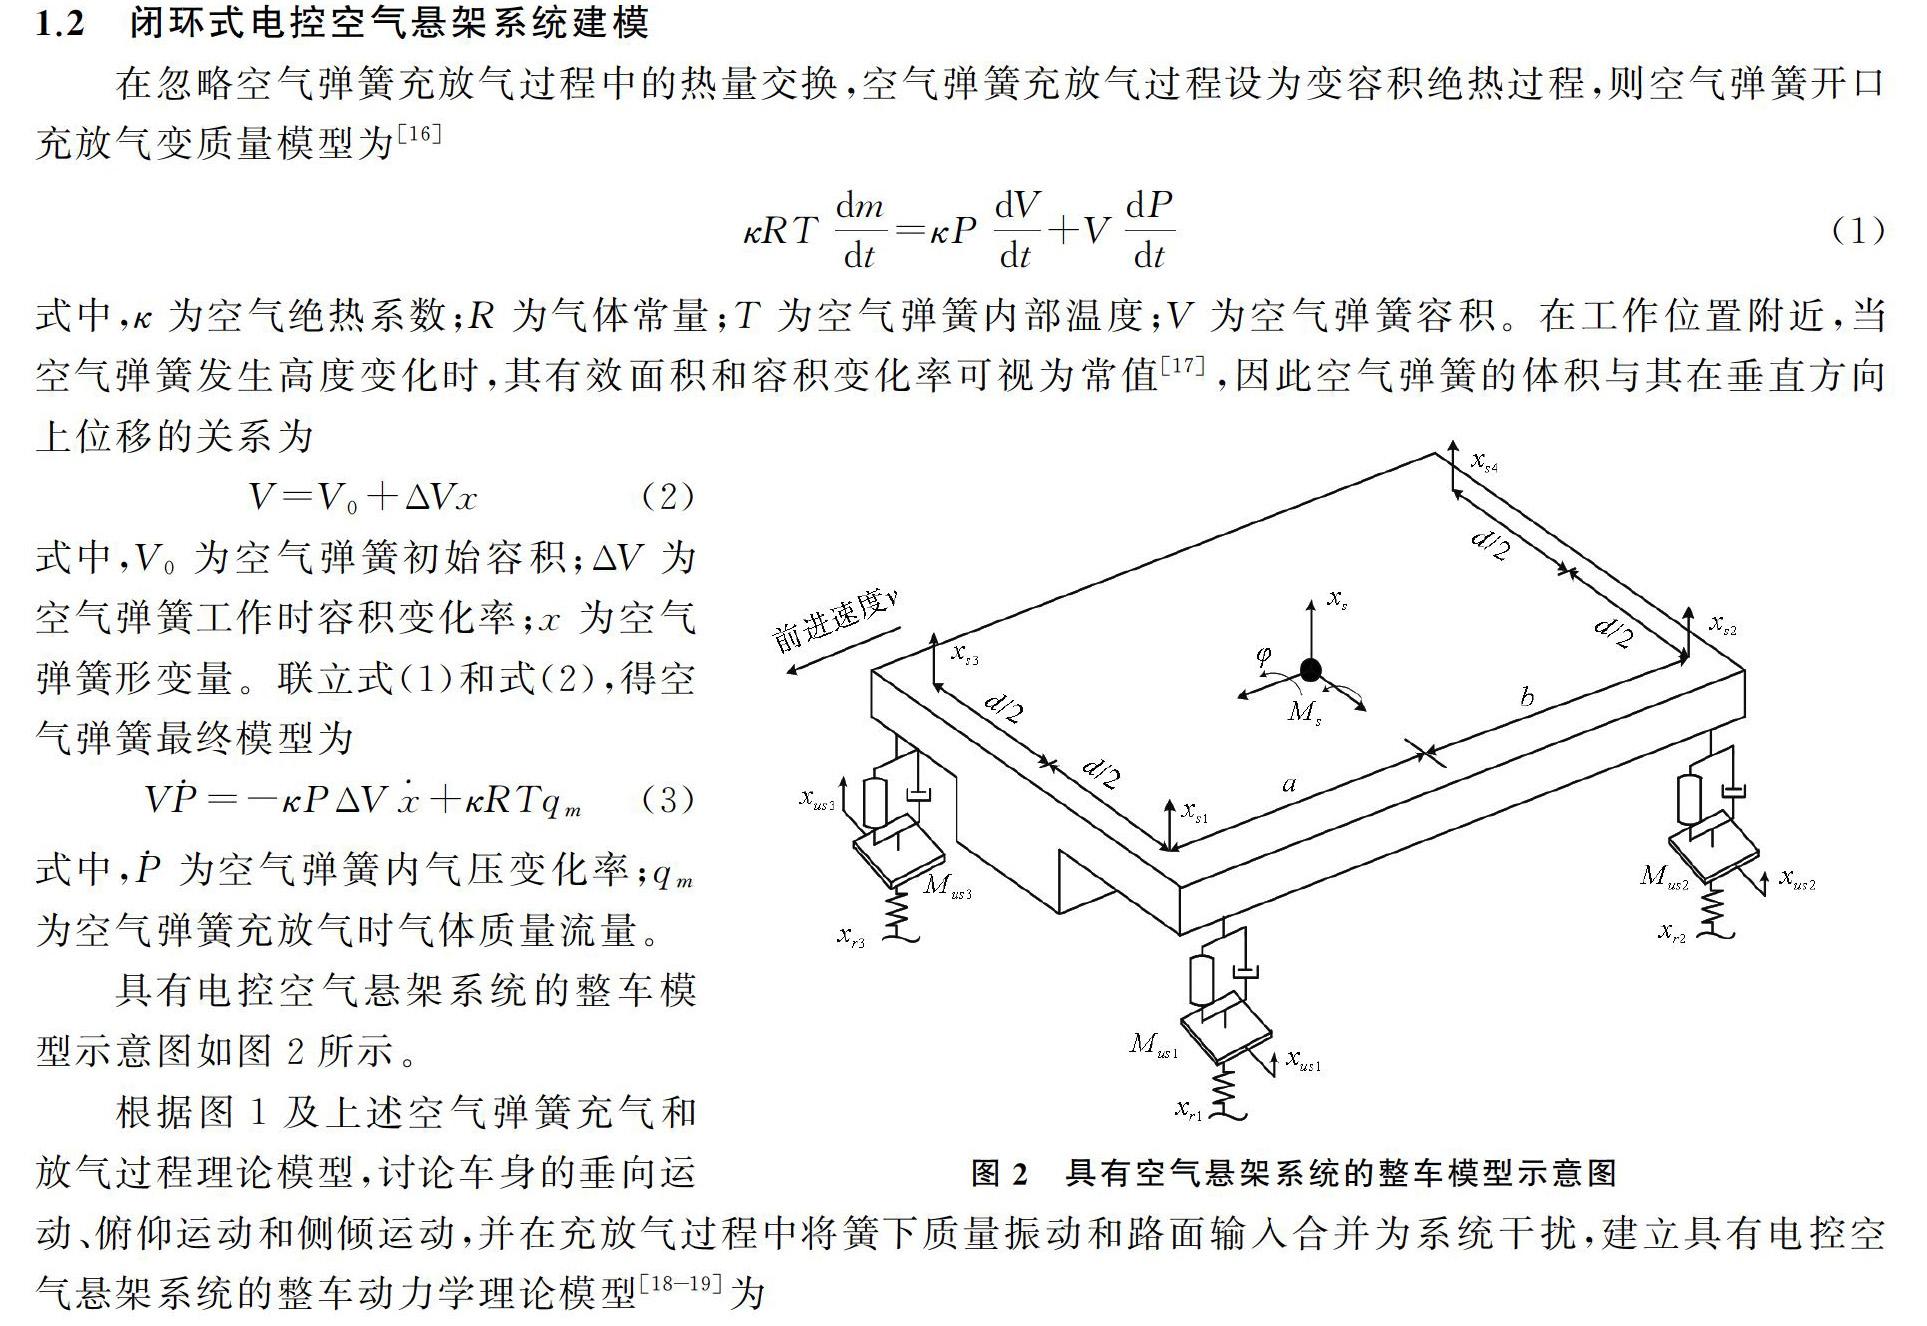
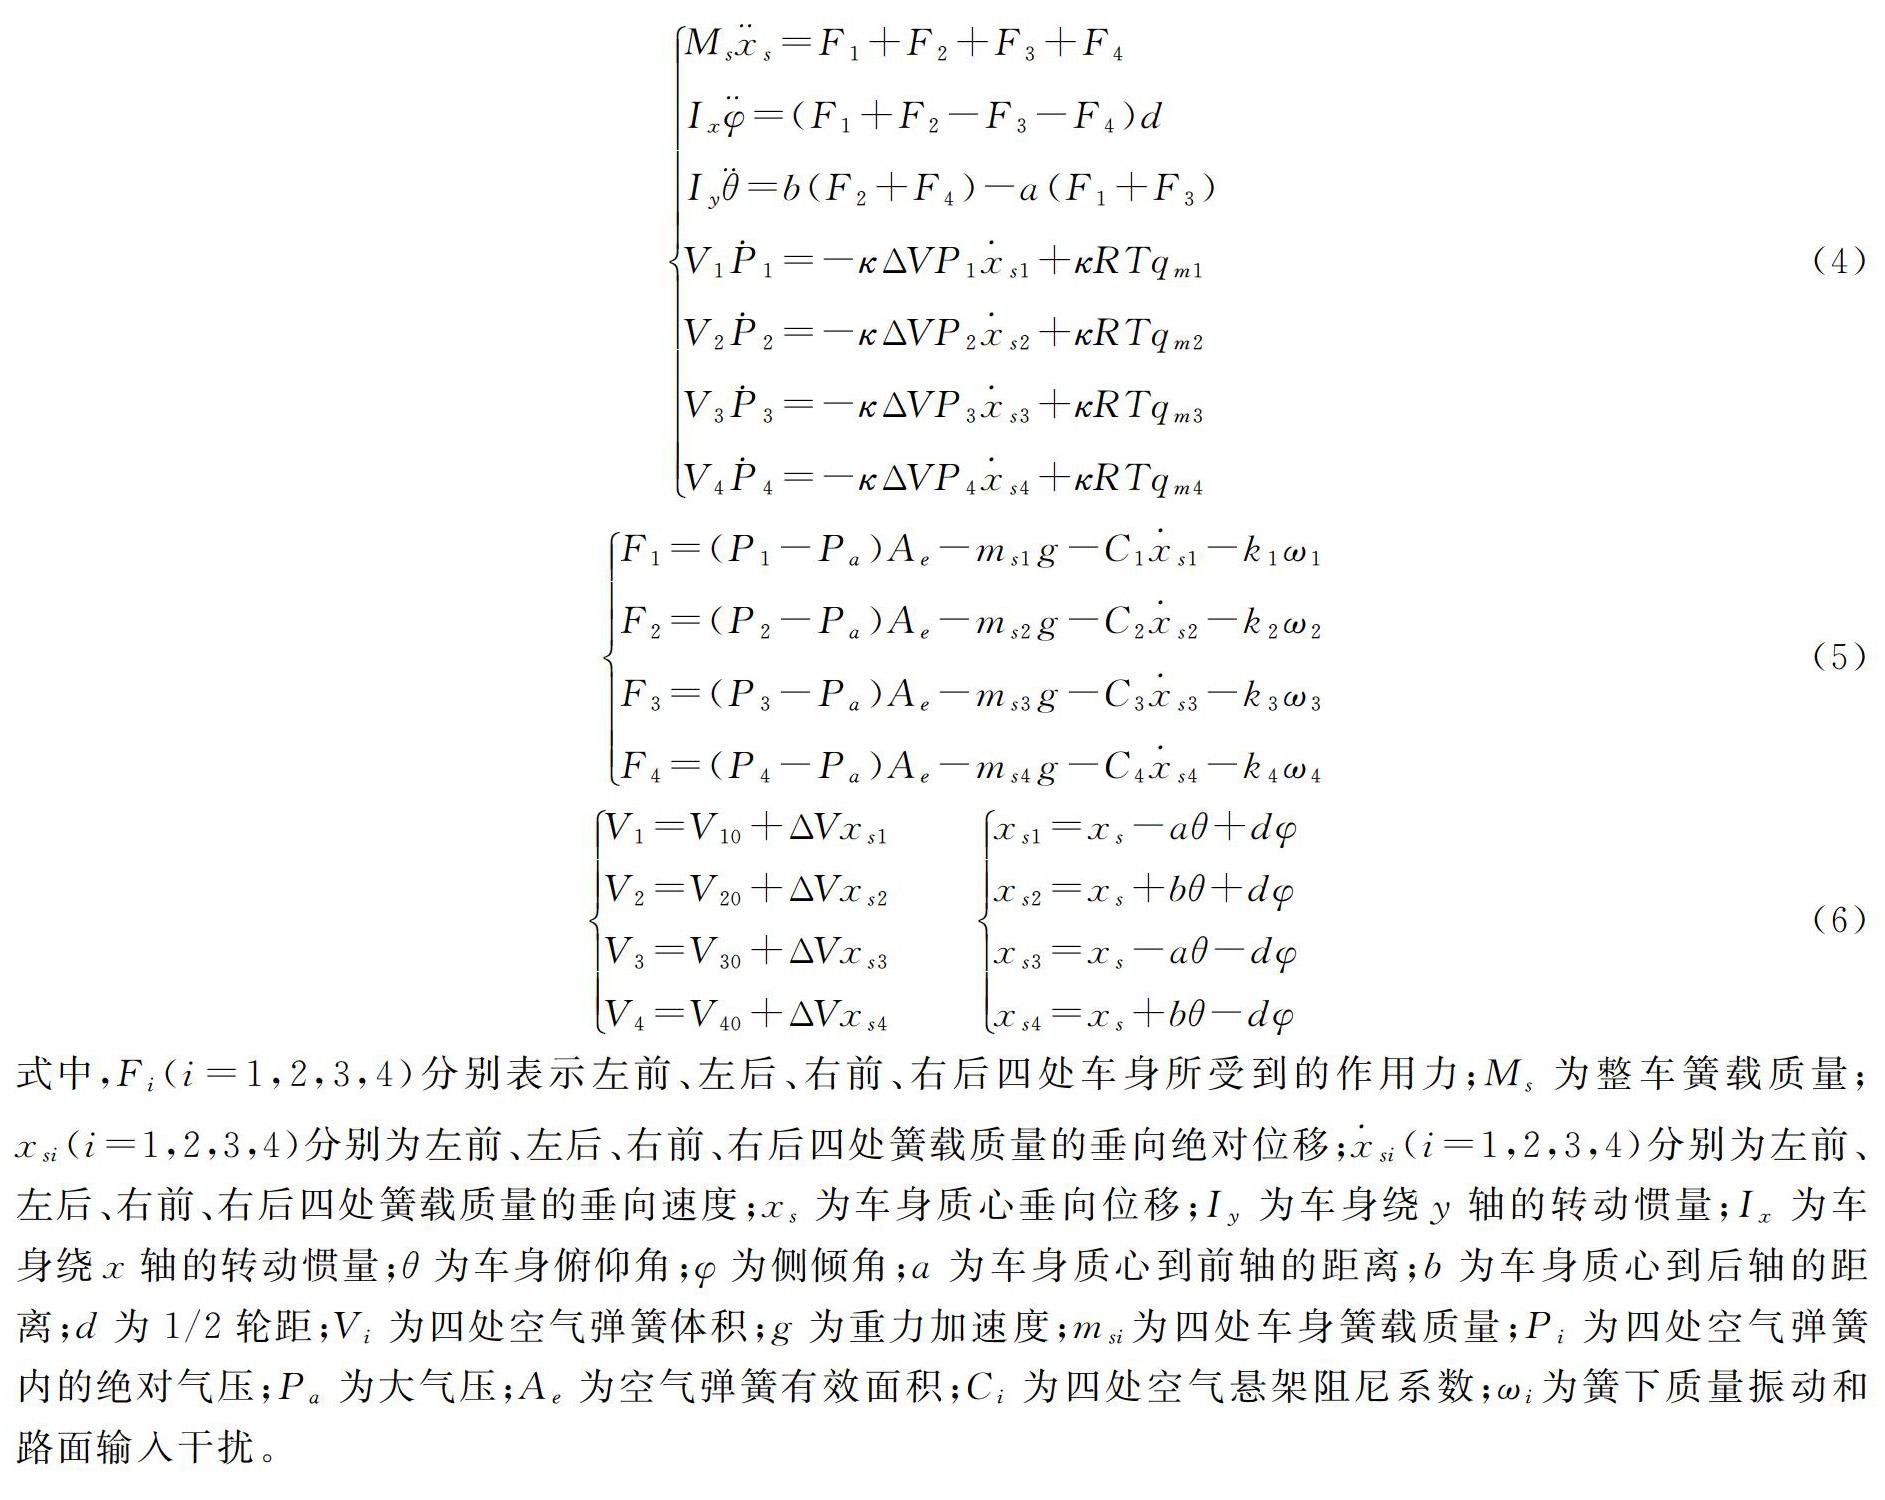
摘要: 为提高车辆行驶平顺性及燃油经济性,本文主要对闭环式电控空气悬架系统控制策略进行研究。介绍了闭环式电控空气悬架系统的工作原理,利用Matlab/Simulink构建闭环式电控空气悬架系统整车动力学模型和Stateflow开发车身高度控制策略。对空气弹簧进行合理地充气和放气,在三种不同位置实现车身高度的实时调节。同时为验证所建闭环式电控空气悬架整车动力学模型的正确性及其控制策略的有效性,对其进行离线和硬件在环仿真。实验结果表明,在自动模式下,空气弹簧能够根据车速自动选择充放气,使车身达到合适的高度位置。在手动模式下,驾驶员能够自主设定悬架位置,从而提高了车辆行驶平顺性和燃油经济性;在两种模式下仿真结果相比,车身高度变化量总体趋势接近,验证了所开发控制策略的有效性。该研究对车辆行驶平顺性及燃油经济性的提高具有重要意义。
关键词: 闭环式电控空气悬架; 控制策略; 电子控制单元; 硬件在环仿真
中图分类号: U463.33文献标识码: A
作者简介: 张旗(1995-),男,硕士研究生,主要研究方向为汽车动态仿真与控制技术。
通信作者: 严天一(1970-),男,工学博士,教授,主要研究方向为车辆系统动力学及其控制技术。 Email: yan_7012@126.com
随着人们对车辆行驶平顺性及燃油经济性要求的不断提高,电控空气悬架在汽车上的应用越发普遍[1]。与传统的机械式悬架相比,电控空气悬架通过对空气弹簧充、放气实现车身高度的调节,从而提高车辆的通过性及燃油经济性。……
登录APP查看全文
猜你喜欢
舰船科学技术(2022年8期)2022-06-05 07:37:02
能源工程(2020年6期)2021-01-26 00:55:22
山东冶金(2019年3期)2019-07-10 00:54:04
消费导刊(2018年10期)2018-08-20 02:57:02
山东工业技术(2016年15期)2016-12-01 05:31:37
通信电源技术(2016年1期)2016-04-16 04:57:26
电测与仪表(2016年20期)2016-04-11 11:38:24
通信电源技术(2016年5期)2016-03-22 01:09:38
电机与控制应用(2015年2期)2015-03-01 03:49:24
电测与仪表(2014年24期)2014-04-09 11:35:36