浅谈激光点云数据在机器人定位上的应用
2021-05-18 05:22:56刘松徐梁周永荣孙军陈昊邓凯
中国设备工程
2021年9期
刘松,徐梁,周永荣,孙军,陈昊,邓凯
(1.国网电力科学研究院有限公司;2.国网江苏省电力有限公司检修分公司,江苏 南京 211106)
科技的进步与电网系统的日渐发展,使得电力系统自动化程度不断提高,而国家对电力系统重视度,特别是智能化战略不断推进。在智能电网战略的部署中,变电站的大量日常巡检工作都逐步交由电力巡检机器人来完成,不仅提高了巡检效率,同时能降低人工运维成本,保证工作人员的人身安全。
本文提出了一种基于激光点云数据的定位精度测量方法,获取电力巡检机器人的空间点云数据,并根据点云重心得出相对定位标志物的偏差,以此来衡量机器人定位导航精度指标,该方法经验证对形状不规则的物体的定位有很高的精度。根据实验测试结果分析,该测量方法的重复扫描误差被控制在2mm以内,具备在实际验证测试中的有效性。
1 定位导航精度测量方法技术原理
通过在检测区域的x和y两个方向上安装检测设备来获取机器人在两个方向上的激光点云数据。检测设备以一个高精度二维激光雷达为基础,通过一个俯仰装置转动激光雷达的扫描平面,从而实现对前方区域的扫描。采用旋转电机来实现扫描平面的驱动,同时对速度和角度进行严格的控制。由此可以使用两个方向的激光点云数据分割出机器人的点云。
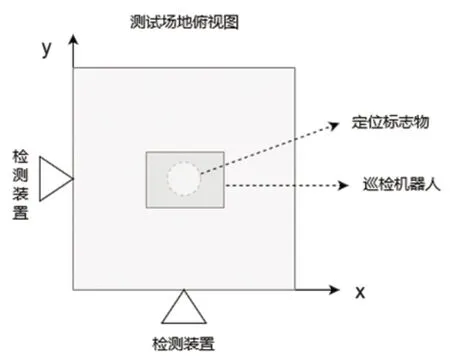
图1 定位精度测量方法原理示意图
由于机器人形状的不规则,采取对点云数据进行重心提取的方法以代表机器人的位置,继而分别计算机器人相对定位标志物在x、y两个方向上的偏差。……
登录APP查看全文
猜你喜欢
计算机应用(2022年2期)2022-03-01 12:33:42
计算机应用(2022年1期)2022-02-26 06:57:42
计算机应用(2021年4期)2021-04-20 14:06:36
计算机应用(2021年3期)2021-03-18 13:44:48
计算机应用(2021年1期)2021-01-21 03:22:38
海峡科技与产业(2016年3期)2016-05-17 04:32:12
小天使·一年级语数英综合(2015年2期)2015-01-14 06:35:05