基于组态王及PLC的架空乘人装置电控系统研究
2021-06-05 09:17:38王强强
机械管理开发
2021年4期
关键词:系统
王强强
(山西汾西矿业(集团)有限责任公司贺西煤矿,山西 柳林 033300)
随着矿井采掘范围的扩展,工作人员从地面到作业点路程不断增加,同时井下布置有各种斜巷,若采用步行方式行走至作业点需要耗费大量的体力以及时间,从而在一定程度上制约矿井生产[1~3]。架空乘人装置凭借其适应性强、运输效率高、安全可靠等优点在煤矿井下应用较为广泛[4~6]。为了更好的促进架空乘人装置运行,本文基于组态王及PLC对架空乘人装置电控系统进行研究,以期达到降低设备磨损及能耗,并提高架空乘人装置使用寿命的效果。
1 架空乘人装置电控系统结构
1.1 总体结构
架空乘人装置电控系统结构主要包括有地面控制PC、监控分站、井下PLC主站等。地面控制PC用以监测并控制架空乘人装置运行;PLC主站用以采集各监控分站信息并将数据经工业以太网传输给地面控制PC,与就地控制箱进行数据交互;机尾监控分站用以采集到站、越站、上下人以及重锤等信号;其余的监控分站用以采集各安全传感器信号、甩道开车信号等。具体电控系统结构见图1。
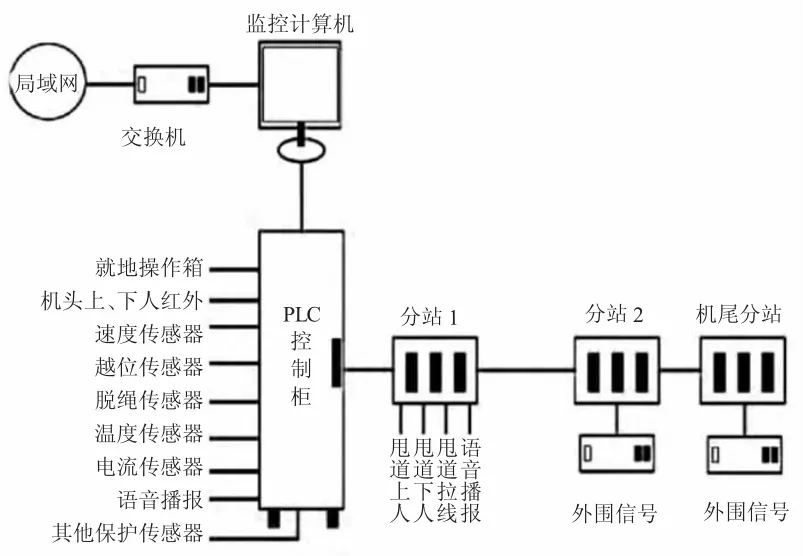
图1 架空乘人装置电控系统结构
电控系统运行原理为[7~8]:上位机控制PLC运行,PLC通过控制程序发出控制指令给抱闸继电器并经过2s延时与主电动机接触器联通,同时通过主电动机接触器将控制信号传输给变频器或磁力启动器,实现架空乘人装置软启动。当控制台或上位机发出复位、停止、检修等功能指令时,可通过PLC实现复位、停止以及检修控制。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59