
自主分拣机器人视觉系统的快速标定分析
2021-06-06 06:43:23赵森
内燃机与配件
2021年9期


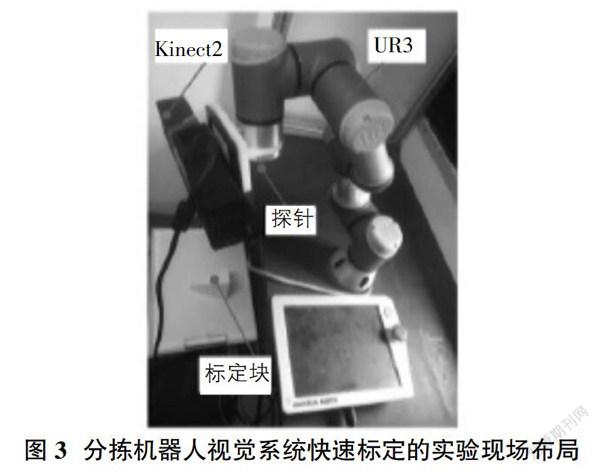
摘要:为了能够进一步促进在视觉引导基础上机器人自主分拣系统的生产效率和生产质量,本文特对分拣机器人的三维视觉系统的快速标定方法进行分析与研究。利用分布在不同空间点的同坐标系进行表示,而后提出三维标定块角点构建多个弓箭手坐标系的标定方法。根据标定块角点坐标值在视觉坐标系下的求解问题,特提出基于局部点云拟合平面,而后对分析解立方程组的具体方法。本次所提出的标定方法只需要采集一次三维标定块点云和拖动机械臂末端的探针对标定块的三个角点进行接触,而后就可以直接对所需要的数据进行采集。
关键词:三维标定块;点云;分拣机器人;平面拟合;标定
中图分类号:TP3 文献标识码:A 文章编号:1674-957X(2021)09-0206-02
0 引言
从机器人自主分拣系统的角度上来说,在以视觉为指引的情况下,视觉定位可以被视作是一种非接触性的测量方法。与常规意义上的接触性测量方法相对比,本方法的优势是非常确切的,在机器人自助作业系统中的应用也是非常广泛的,为促进整套系统工作质量水平的进一步提升,发展至今已经有很多这种非接触测量、检测系统校准、测量方法改进以及逆向工程的相关研究。众所周知,利用3D扫描仪等三位视觉传感器,用其获取点云,而后对作业信息进行分析可以直接对视觉传感器坐标进行定义,在 机器人执行作业信息前,需要通过一定的手法对其进行转换,并建立与基坐标系的对应关系,此过程中就涉及到了对机器人视觉测量系统进行标定的问题。……
登录APP查看全文
