基于SIMULINK的轮毂电机电子差速旋转控制系统设计仿真
2021-06-10 23:31:34田字
粘接
2021年2期
田字
摘要:基于轮毂电机驱动电动汽车可单独控制驱动轮,所以在保障灵活性时,进一步提高了电机电子控制要求。据此文章基于SIMULINK设计了轮毂电机电子差速旋转控制系统,以特殊试验工况检验了控制系统具体效果,即以Matlab软件设计构建Simulink仿真模型,以此针对仿真结果与系统实际控制效果做了对比。得出结论,电子差速旋转控制系统可快速有效辨别路面状况与行驶工况,在直线行驶于对接路面状态是,系统可控制两驱动车轮滑转率于理想范围,从而切实发挥汽车驱动力;系统可实现汽车转向时两驱动轮差速控制,两轮毂电机转速与转向模型的转速要求相符,误差可控制于要求标准内。
关键词:SIMULINK;轮毂电机;电子差速旋转控制
中图分类号:U469.72 文献标识码:A 文章编号:1001-5922(2021)02-0142-04
0引言
在车辆直线运行状态下,车轮没有出现打滑现象时,左侧与右侧轮胎转矩相等。机械差速控制系统可有效解决车辆转向时的内轮与外轮转速不一致,然而此转向系统存在一定缺陷。电动汽车中缩减大量不必要机械装置,且驱动轮可基于电机进行独立控制,实现不同转速状态。而以轮毂电机驱动为载体的电动汽车集中电机于车轮,在悬架固定电机主轴,通过外转子电机带动车轮旋转。所以本文面向电动汽车,进行了电子差速旋转控制系统设计。
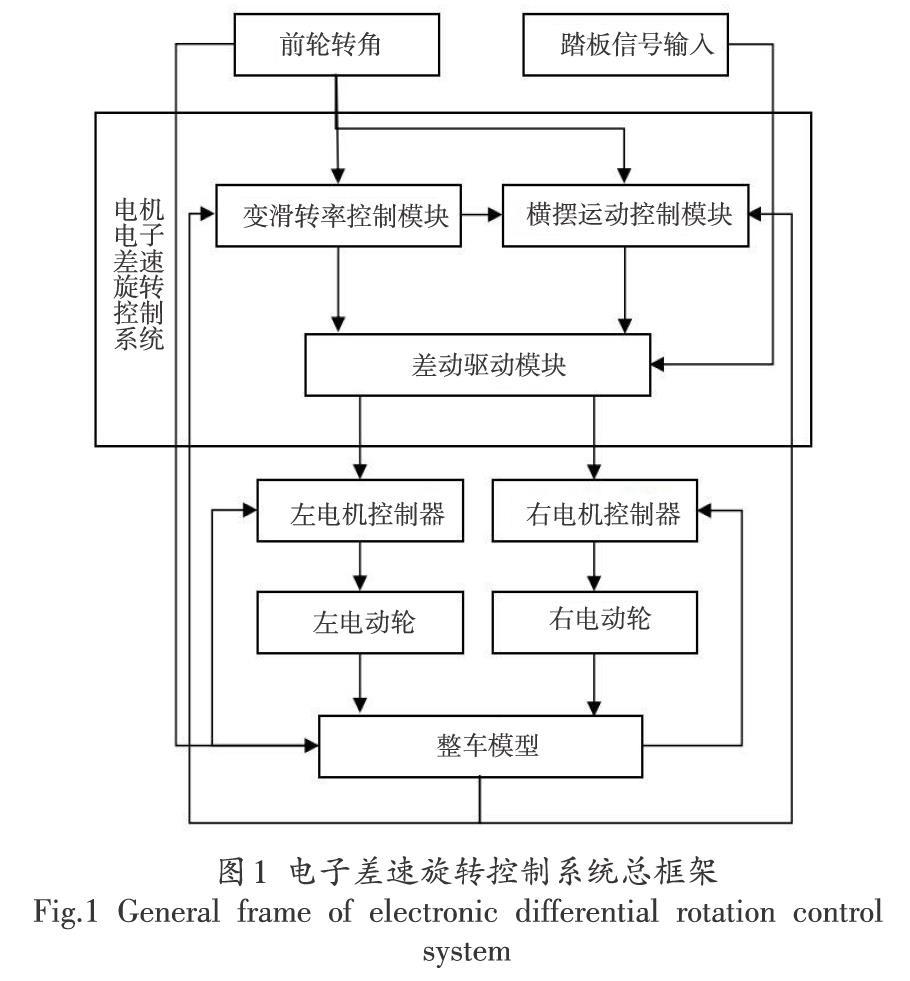
1电子差速旋转控制系统总框架
在车辆行驶时,都会经过直线行驶与转弯行驶,就直线行驶有效发挥汽车驱动力,转弯行驶保障车身转向稳定作为目标,同时顾及车辆行驶时的横摆运动特征,设计了变滑转率与横摆运动相结合控制的电子差速旋转控制系统。……
登录APP查看全文