盾构机姿态调整算法及仿真研究
2021-06-10 00:26:53薛永健
粘接
2021年2期
薛永健
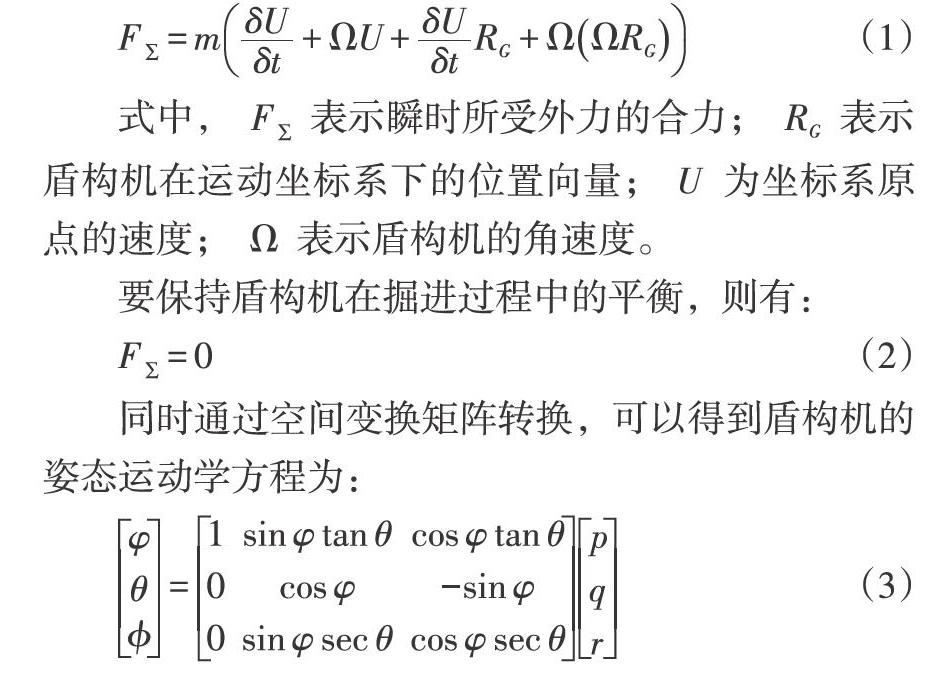
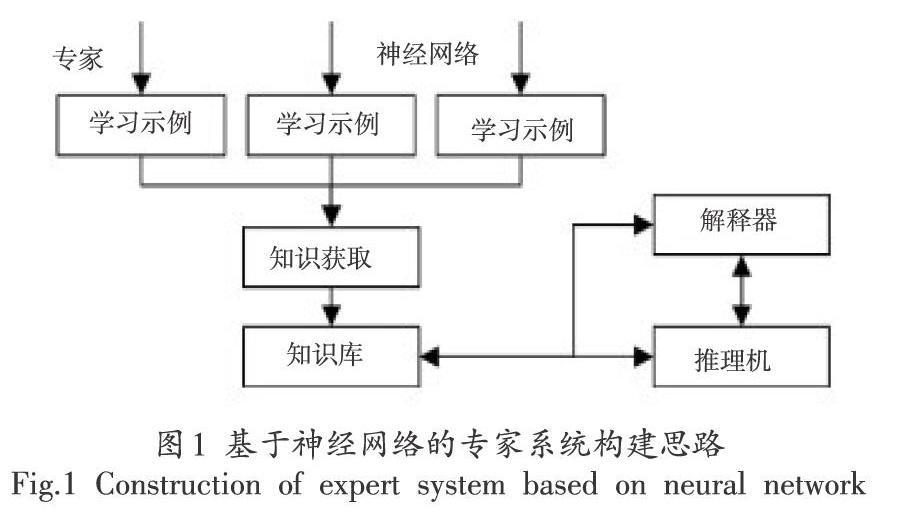
摘要:针对工程用的盾构机械在掘进的过程中的姿态问题,在分析传统掘进姿态调整问题的基础上,提出一种基于BP的专家控制方法。在该方法中,首先提出盾构机掘进的运动学模型,从而分析盾构机掘进的原理;其次构建基于BP+专家系统的控制方法,通过BP神经网络的学习能力为专家系统提供实例,而通过专家系统的实例,直接对盾构机姿态进行控制。最后,通过仿真验证了上述方法的可行性,为工程用盾构机掘进提供了实践参考。
关键词:盾构机;BP神经网络;专家系统;姿态控制
中图分类号:U455.3+9 文献标识码:A 文章编号:1001-5922(2021)02-0192-04
在隧道挖掘等大型地下工程中经常要用到盾构机。现阶段隧道工程中,土压平衡盾构机是使用率最高、使用范围最广的机械,其前端加装的密封土舱具有稳定的切削面,在不断向前掘进的过程中,刀盘不断切削土体,液压缸同步推进,机身沿着预定轨迹向前掘进。可见,在土压平衡盾构机的掘进过程中,要想实现掘进轨迹与隧道设计轴线保持一致,就必须做好盾构机姿态的精确预测及控制。本研究则在分析盾构机姿态影响因素的基础上,尝试构建一个基于神经网络的姿态调整算法,通过姿态的预测修正盾构机运行的方向,从而提高盾构机掘进的精度。
1问题的提出
盾构机在掘进时,地层条件相对均匀,且盾构机会采取直线掘进的方式进行施工。由于地层条件变化不大,因此盾构机在作业过程中承受的由地层造成的载荷是相对稳定的。……
登录APP查看全文