
基于机器视觉的工业机器人分拣控制系统探究
2021-06-16 05:29:20储琴
电子制作
2021年4期
关键词:系统
储琴
(常州工程职业技术学院,江苏常州,213164)
0 引言
机器视觉技术是指使用摄像机和计算机来模拟人类视觉功能,并且广泛用于航空航天、汽车零件、电子、制药等领域。在我国,机器视觉技术的研究起步较晚,不够成熟,其专利和成果不及国外品牌。工作分拣在整个工业生产过程中占有重要地位,工业分拣的速度将直接影响整个分类过程的运作。因此,我们需要先对工业分类的各个步骤进行测试,找出不足之处并加以纠正,以提高整个工业分拣技术,这对分拣行业具有重要的指导意义。据调查,在过去的一年中,中国连续增加了200多家加工工业机器人制造商。并且,业界非常看重工业机器人的市场发展前景,他们一致认为工业机器人生产的“高潮”将在未来几年出现。
1 工件机器人分拣系统的系统硬件
机器视觉工件分类系统分为三个,而工业机器人分拣系统主要分为五个主要单元:工件传送单元、相机平台单元、视觉分类单元、机器人RC控制单元以及机械手抓取单元。包括步进电机、图像采集卡、气爪、工控机、运动控制卡、三轴运动平台这些部分。运动卡的通信通过以太网和RS232串口实现。工控机是信息处理和操作中心,负贵控制与协调,其他部分挂在工控机下。框架图如图1所示。
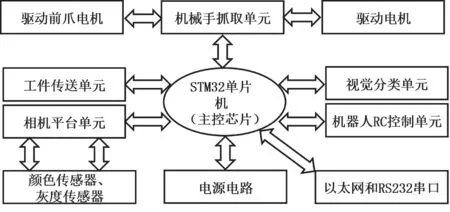
图1 分拣机器人总体框架图
■1.1 工业相机的选择
图像采集是整个视觉系统的基石,它主要是通过工业摄像机完成的。作为机器视觉系统的核心组件,工业相机的基本功能是将输入的光信号转换输出为电信号。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
