长征五号运载火箭在线调姿规划方法
2021-06-19 08:46:30李学锋
导弹与航天运载技术
2021年3期
张 宇,黄 聪,李学锋,王 辉,刘 畅
(北京航天自动控制研究所,北京,100854)
0 引 言
长征五号运载火箭发射任务在星箭分离前有姿态调整要求,二级二次主动段结束后为末修调姿段,调姿段火箭将姿态旋转到卫星需要的姿态,以使卫星分离后太阳帆板展开即可朝向太阳,同时天线指向满足与地面通信的要求。传统火箭采用摄动制导方式,调姿段初始程序角和终端程序角均为弹道程序角,在发射前已经确定,飞行时采用转动固定角度完成调姿功能[1]。长征五号火箭二级二次主动段采用迭代制导控制方式,调姿起始时的程序角是不固定的,转动固定角度的调姿方案已无法满足要求,因此需要改用在线规划的调姿方案[2]。
为解决初始程序角未知、终端程序角已知情况下的火箭调姿问题,本文提出2种程序角在线规划方法:a)三通道程序角在线调姿规划。采用欧拉角描述姿态,分别对俯仰、偏航、滚动通道程序角进行在线实时规划。b)程序四元数在线调姿规划。采用四元数描述姿态,对程序四元数进行在线调姿规划,之后计算偏差四元数,并将其分解到箭体系进行控制。
1 三通道程序角在线调姿规划
使用欧拉角描述火箭姿态,三通道的初始姿态角为俯仰角0φ、偏航角0ψ、滚动角0γ,终端程序角为俯仰程序角φcx_end、偏航程序角ψcx_end、滚动程序角γcx_end,调姿起始时间0T,调姿结束时间1T。调姿过程中t时刻的程序角按照式(1)进行在线实时规划:
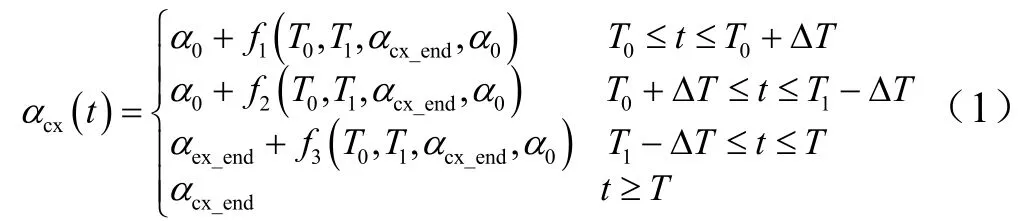
式中α为程序角,α=φ,ψ,γ,其中,φ,ψ,γ分别为俯仰角、偏航角、滚动角;……
登录APP查看全文
猜你喜欢
公民与法治(2020年11期)2020-07-25 02:02:06
人大建设(2019年12期)2019-05-21 02:55:44
中山大学法律评论(2018年1期)2018-03-30 01:21:00
领导决策信息(2018年50期)2018-02-22 06:17:16
瞭望东方周刊(2017年42期)2017-12-05 18:49:38
商周刊(2017年5期)2017-08-22 03:35:26
环球时报(2017-03-30)2017-03-30 06:44:45
中国卫生(2016年2期)2016-11-12 13:22:16
华东科技(2016年10期)2016-11-11 06:17:41
中国工程咨询(2016年4期)2016-02-14 07:28:28