
改进滑模观测器的PMSM无速度传感器控制
2021-07-02 12:22:46何世君
电子测试
2021年11期
关键词:系统
何世君
(黑龙江科技大学 电气与控制工程学院,黑龙江哈尔滨,150000)
0 引言
在动车、高铁和地铁等牵引控制中,学者王远东[1]发现在PMSM中速度传感器在很多条件下提供的数据精确性不高,电机操控系统开支变大,增加机身重量且很难维护等问题。因此王正等[2]提出使用无速度传感器滑模观测器的方法观测PMSM定子电压,获得电机的转速和转子位置。本文采用带饱和幂次函数的趋近律设计,在趋近律中引入饱和函数和幂次项。这样就可以有效地减小了系统输入信号的幅值,从而系统的抖振得到了有效的削弱,同时可以追踪实际转动速,使系统的可靠性大为提高。
1 PMSM的数学模型
PMSM在静止α-β坐标系当中的定子电压方程式如下:


式中:uα——永磁同步电机中α坐标分量电压
uβ——永磁同步电机中β坐标分量电压
Rs——永磁同步电机中外电阻
es——永磁同步电机内部电压
2 改进滑模观测器的PMSM无速度传感器控制系统的设计
2.1 改进趋近律滑模观测器的设计
滑模变构造是指变结构操控当中的一种操控方法,是一种处理非线性体系问题的方式。
考虑到常见的情况,设计一个切换平面

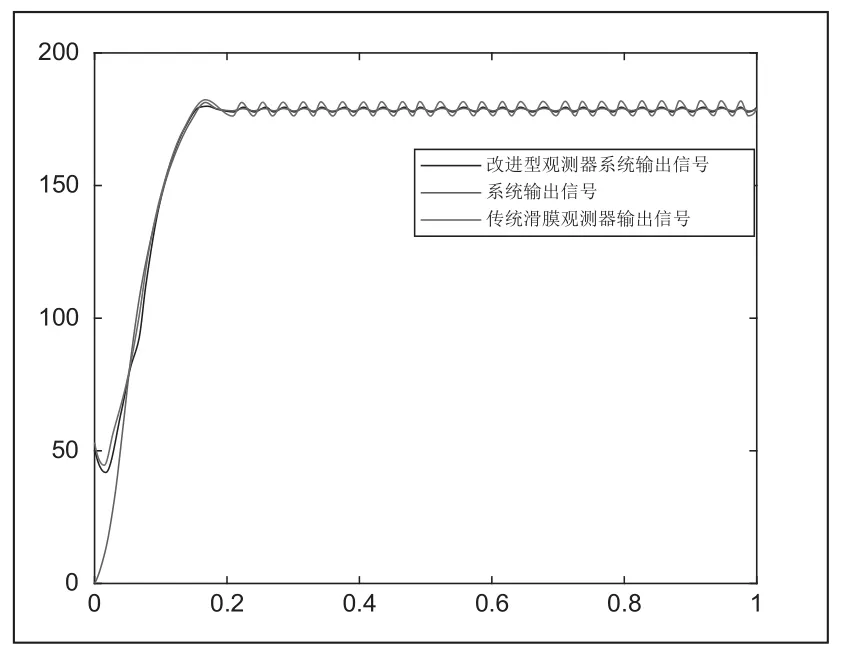
图1 两种滑模观测器作用下系统位置输出结果与观测结果
在滑模变结构当中,终止点拥有特别作用,而起始点和通常点作用不大。当运动点在切换平面上的某一个区域当中都成为终止点的时候,且一旦靠近这个区域就会在它里面移动。这时候这个区域被称为“滑动模态”区域,即“滑模”区域……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
