
中小组立机器人焊接路径规划技术
2021-07-06 02:52:06喻天祥王冬梅成宇韬
造船技术
2021年3期
祁 超,喻天祥,刘 坚,王冬梅,成宇韬
(上海船舶工艺研究所,上海 200032)
0 引 言
目前全球造船业竞争激烈,日韩及欧美等的先进造船企业在造船技术、生产效率和产品质量上处于领先地位,我国船舶工业的结构调整转型升级正面临着严峻挑战,而诸如中小组立焊接装备、管件智能加工装备等核心技术一直被国外供应商把持和封锁,为突破国外装备核心技术封锁,补齐短板,需要开展核心技术的自主研发工作[1-2]。
船舶中小组立结构件较为复杂,零件形式、尺寸各异,由于其无批量化加工的特点,因此在应用焊接装备进行中小组立焊接过程中,需要对每个零件进行路径规划。焊接路径规划技术作为焊接装备的关键技术之一,目前国内相关领域并没有成熟适用的软件。在工业领域中,通常使用示教/回放(Teaching/Playback)方法确定机器人运动路径。然而,中小组立焊接作业相对复杂,传统的机器人示教方法对操作人员要求高且难以满足生产节点要求。离线编程(Offline Programming)是一种通过对工作环境及生产对象进行建模,在虚拟环境中利用规划算法对机器人的工作路径进行预先规划的技术。使用离线编程技术生成焊接路径,整个过程在虚拟环境中进行,可有效减少对生产的影响[3-4]。
1 机器人建模
六自由度通用型机器人结构如图1所示。
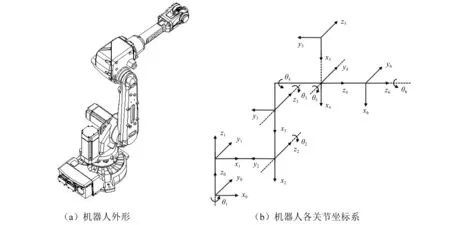
图1 机器人结构示例

(1)
式中:q=(θ1θ2θ3θ4θ5θ6) 。
机器人的D-H参数如表1所示。
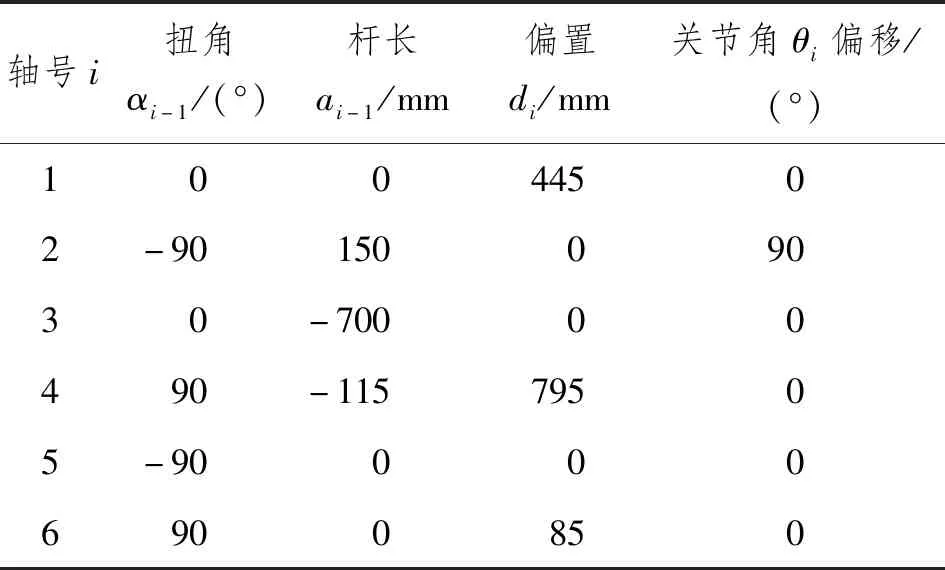
表1 机器人D-H参数
2 路径搜索
2.1 RRT算法描述
快速搜索随机树(Rapidly-exploring Random Tree,RRT)[5]算法具有无须预处理且搜索速度快的特点,因此在高维空间中使用具有明显优势[6]。……
登录APP查看全文
猜你喜欢
少先队活动(2021年4期)2021-07-23 01:46:22
建材发展导向(2021年6期)2021-06-09 05:57:08
金属加工(热加工)(2020年12期)2020-02-06 05:59:00
领导决策信息(2018年50期)2018-02-22 06:17:16
商周刊(2017年5期)2017-08-22 03:35:26
制造业自动化(2017年2期)2017-03-20 14:26:13
中国卫生(2016年2期)2016-11-12 13:22:16
中国工程咨询(2016年4期)2016-02-14 07:28:28
沈阳医学院学报(2015年1期)2015-12-27 13:44:40
医学教育管理(2015年3期)2015-12-01 06:43:16
