
一种基于PLL的牵引电机速度辨识算法
2021-07-28 00:57:26鞠艳杰黄石军左运
大连交通大学学报
2021年4期
关键词:模型
鞠艳杰,黄石军,左运
(大连交通大学 电气信息工程学院,辽宁 大连 116028) *
交流电机作为工业控制领域的重要电气设备被广泛应用,电机传动系统是一个复杂的动力机械系统[1].轨道交通牵引传动系统中目前所采用的牵引电机是交流感应电机,同样,其是一个复杂的系统.传统牵引传动系统中检测电机转速所用的一般是机械式速度传感器,其容易受环境影响,需要经常维护[2].为了提升牵引传动系统的可靠性,牵引电机的无速度传感器控制技术越来越受到学者们的关注.对于电机的速度辨识算法,目前主流的研究方向有信号注入法[3]、模型参考自适应法[4-5]、全阶状态观测器[6-7]、扩展卡尔曼滤波器[8]以及滑模观测器[9-10].
近年来,基于锁相环(phase-locked loop,PLL)的速度辨识算法由于其易实现和优秀的性能成为新的研究热点[11-12],但是PLL容易受到直流偏置、幅值突变等干扰的影响.本文提出一种基于PLL的速度辨识算法,在此算法中引入闭环转子磁链观测器和幅值归一化环节,弥补PLL本身在抗干扰能力上的不足.通过闭环转子磁链观测模型抑制了转子磁链中可能出现的直流偏置,引入幅值归一化环节抑制了可能出现的转子磁链幅值波动.最后通过仿真验证了算法的正确性和有效性.
1 基于PLL的速度辨识算法

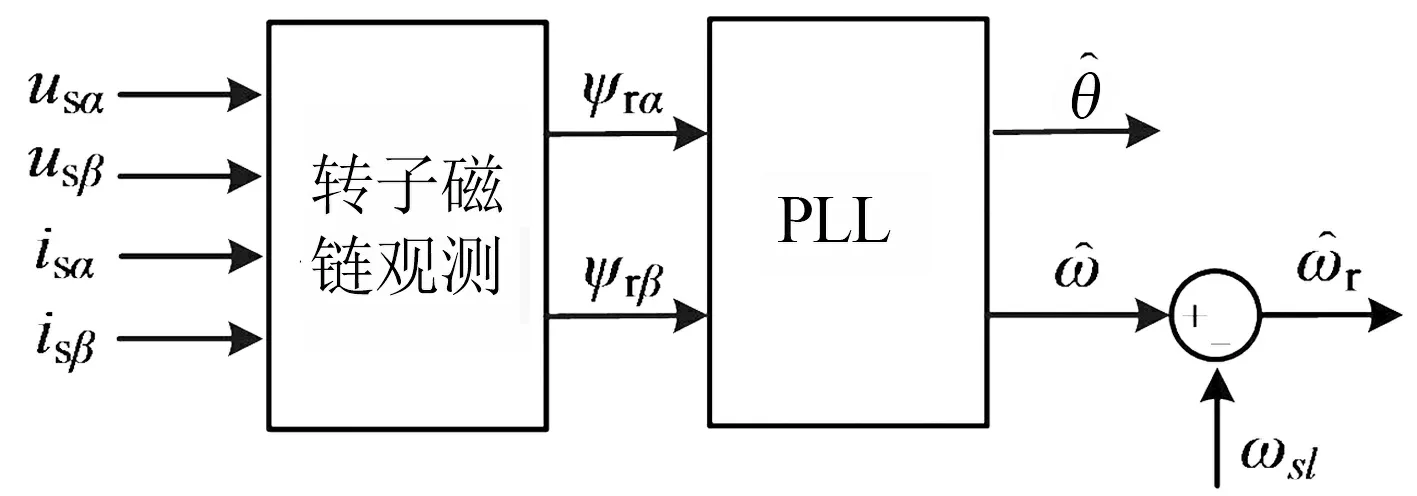
图1 基于PLL的速度辨识算法框图
传统的牵引电机在两相静止坐标系下定子磁链的电压模型:
(1)
式中:ψs=[ψsαψsβ]T,ψs为定子磁链矢量,us=[usαusβ]T,us为定子电压矢量,is=[isαisβ]T,is为定子电流矢量,Rs为定子电……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
网络安全与数据管理(2022年1期)2022-08-29 03:15:20
导航定位学报(2022年4期)2022-08-15 08:27:00
新世纪智能(数学备考)(2021年9期)2021-11-24 01:14:36
成都医学院学报(2021年2期)2021-07-19 08:35:14
新世纪智能(数学备考)(2020年9期)2021-01-04 00:25:14
数学物理学报(2020年2期)2020-06-02 11:29:24
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
中学数学杂志(初中版)(2006年1期)2006-12-29 00:00:00
