
机械振源数估计的四线性平行因子方法研究
2021-08-09 08:26:10李志农朱亚静王冬
振动工程学报
2021年3期
关键词:故障诊断
李志农 朱亚静 王冬
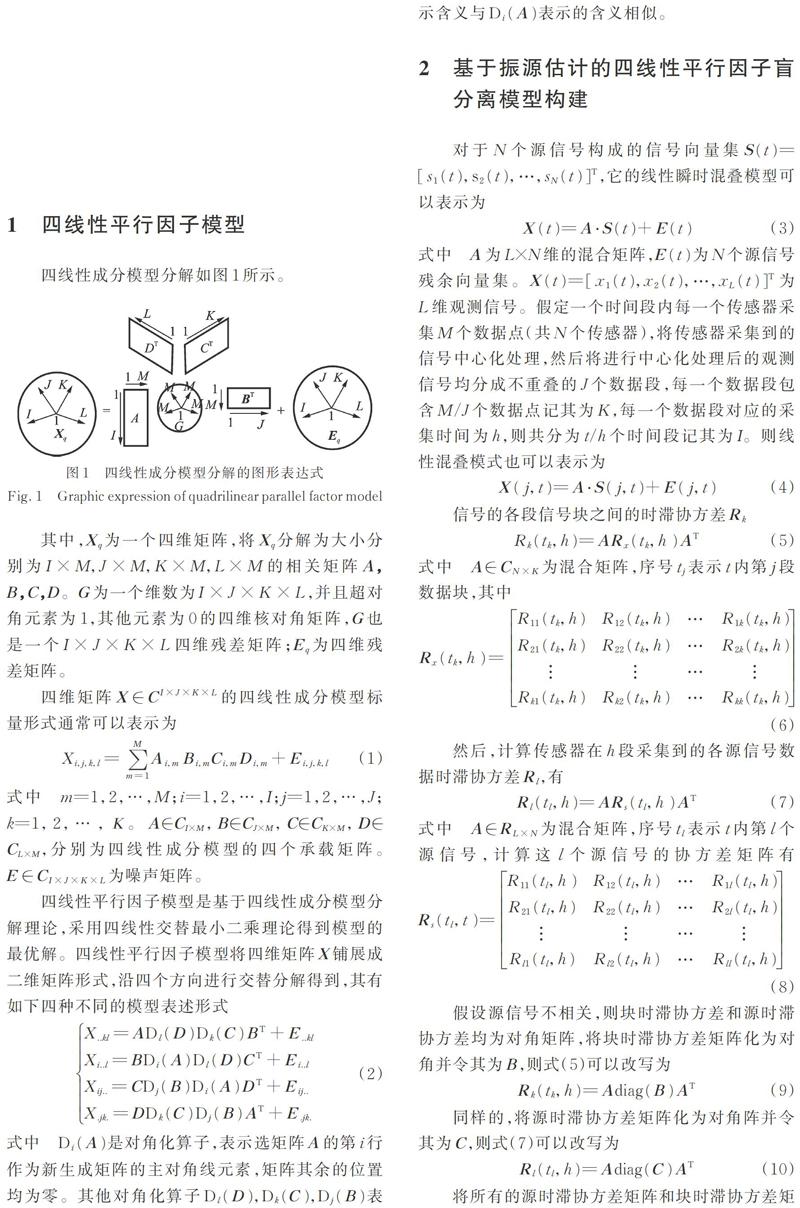
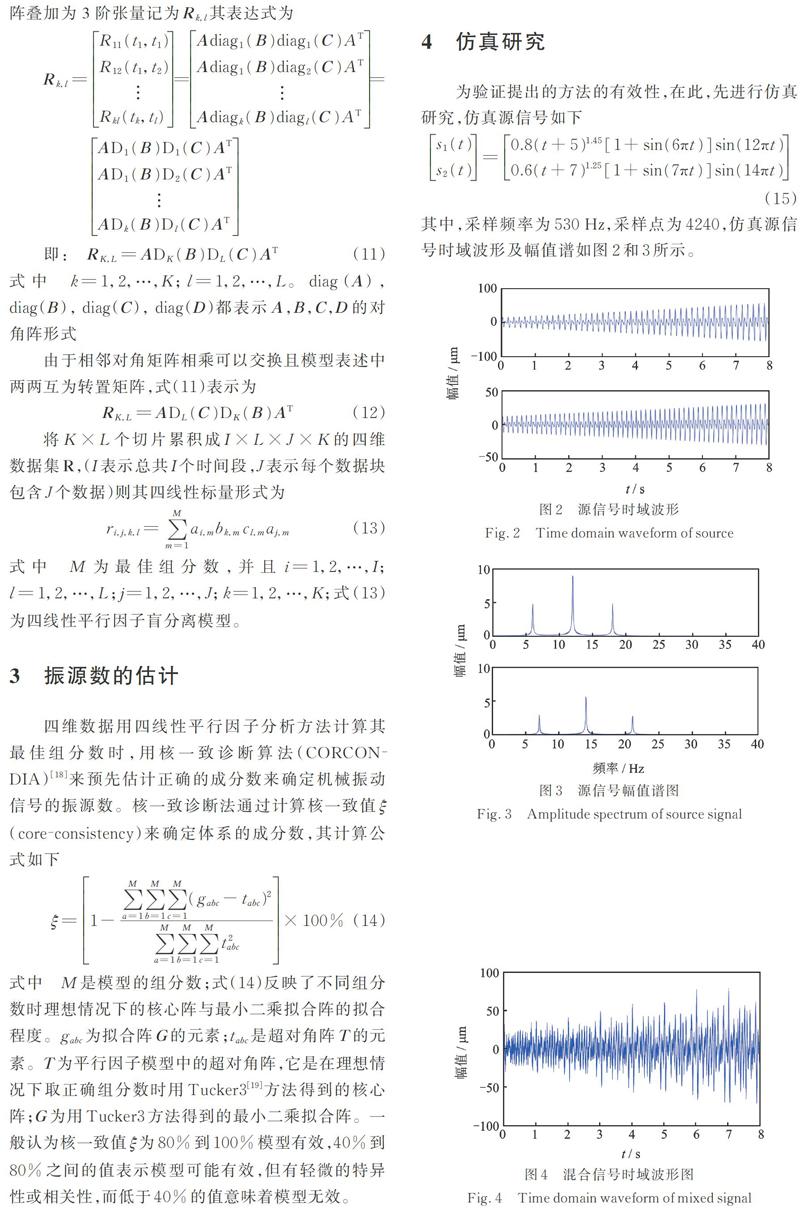
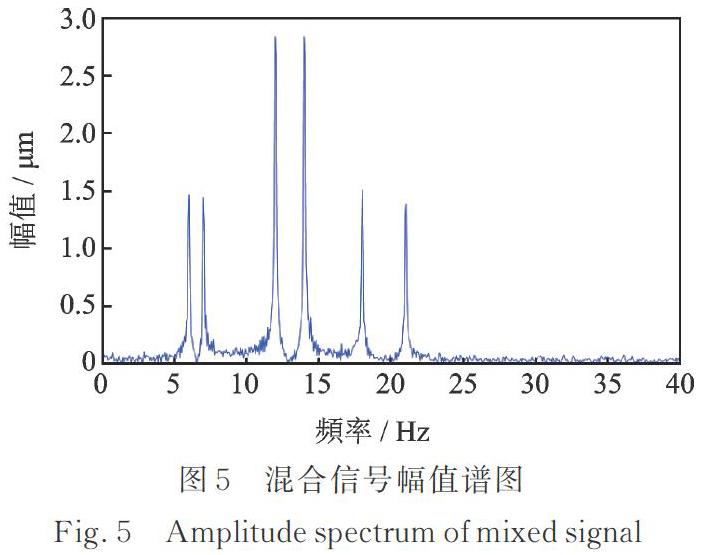
摘要: 针对三线性平行因子模型在机械振源数盲估计方法中存在的不足,即由于维度的限制只能对振动信号的部分信息建模,信号中的时间序列信息被忽略。将三线性平行因子的机械振源数估计方法扩展至四维,提出一种基于四线性平行因子的机械振源数估计方法。所提出的方法中,在三维的基础上增加了第四个维度(时间维),利用四线性交替最小二乘法迭代更新载荷矩阵,用核一致诊断法估计振源数。提出的方法既继承了三线性平行因子的独特优势,同时,又包含了更完整的振动信号的信息。相比三线性平行因子机械振源数估计方法,同组分数条件下四线性平行因子比三线性平行因子得到的核一致值更高,估计更加准确。仿真结果表明,提出的方法优于三线性平行因子机械振源数估计方法。实验结果进一步验证了提出的方法的有效性。
关键词: 故障诊断; 四线性平行因子; 盲源分离; 机械振源数估计; 四线性交替最小二乘
中图分类号: TH165+.3; TN911.7 文献标志码: A 文章编号: 1004-4523(2021)03-0619-07
DOI:10.16385/j.cnki.issn.1004-4523.2021.03.020
引 言
传统的机械故障源盲分离往往假设信号源数是已知的,例如,文献[1]提出的旋转机械监测预处理盲分离方法和文献[2]提出的用于壳体结构振源数目估计的独立分量分析方法,这些方法都是在信号源数已知的条件下进行盲分离。然而,在实际工程中,机械故障源数往往是未知的,为此,需要探讨关于源数未知条件下的机械故障盲分离方法。……
登录APP查看全文
猜你喜欢
一重技术(2021年5期)2022-01-18 05:42:10
水泵技术(2021年3期)2021-08-14 02:09:20
装备制造技术(2020年3期)2020-12-25 05:22:30
制造技术与机床(2018年11期)2018-11-23 01:07:42
电子制作(2018年10期)2018-08-04 03:24:46
制造技术与机床(2017年10期)2017-11-28 05:20:43
振动工程学报(2014年2期)2014-03-01 01:15:22
振动、测试与诊断(2014年5期)2014-03-01 01:14:21
振动、测试与诊断(2014年4期)2014-03-01 01:14:00
机械与电子(2014年1期)2014-02-28 02:07:31
