
一种基于介电弹性体驱动的软体机器人设计方法
2021-08-19 08:22:10闫茜茜何田
青岛大学学报(工程技术版)
2021年3期
关键词:设计
闫茜茜 何田
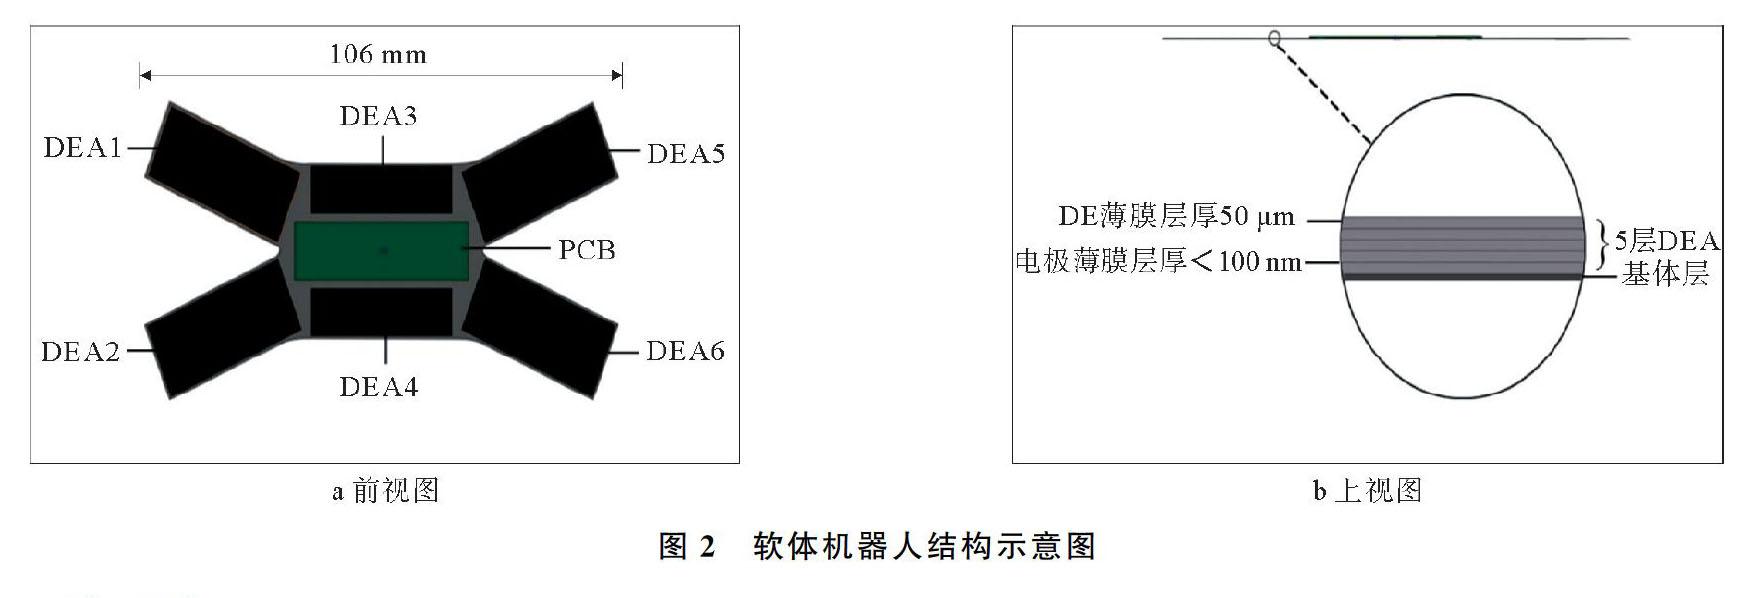
摘要: 针对某些极端环境下不利于人工操作的工程探测问题,本文通过对软体机器人材料、结构、制造方法以及步态控制4个方面进行研究,提出了一种新型4足爬行软体机器人的设计方法。机器人身体是由硅酮介电弹性体(dielectric elastomer,DE)薄膜和单壁碳纳米管薄膜组成的一种柔软结构,为降低软体机器人驱动电压,限制了DE和单壁碳纳米管薄膜的层厚。同时,为增大输出力,采用DE叠层结构,以支撑机器人身体的质量。研究结果表明,该软体机器人长为106 mm,由6个堆叠式介电弹性体驱动器(dielectric elastomer actuator,DEA)驱动,具有驱动电压较低、响应速度快、结构紧凑且输出力及位移较大等特点。该研究为后续模型的制作及機器人的应用奠定了基础。
关键词: 介电弹性体; 软体机器人; 设计
中图分类号: TP242.3 文献标识码: A
收稿日期: 20210429; 修回日期: 20210603
基金项目: 国防科技创新特区基金资助项目(2019)
作者简介: 闫茜茜(1994),女,硕士研究生,主要研究方向为自主柔性智能体。
通信作者: 何田(1971),男,博士,讲师,主要研究方向为自主柔性智能体。 Email: het@qdu.edu.cn
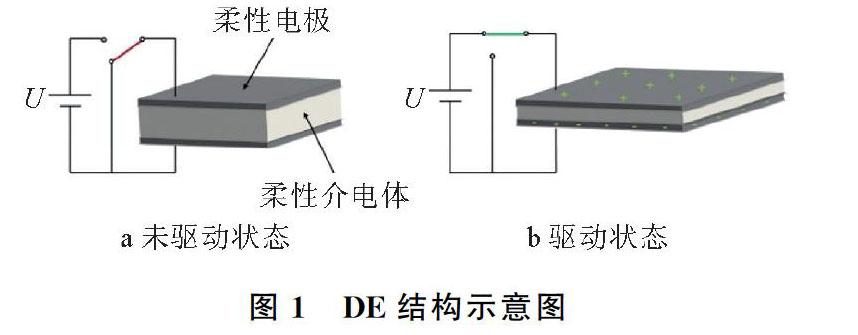
传统的刚性机器人无法适应复杂多变的操作环境,所以柔软且可变形机器人逐渐成为研究热点[13]。随着材料科学的进步,科研人员通过模仿自然界的软体动物,开发了各种各样的软体机器人,如爬行机器人[4]、行走机器人[56]、昆虫机器人[7]和水下机器人[8]等。介电弹性体(dielectric elastomer,DE)是一类典型的智能软材料,其能量密度与动物肌肉非常接近,可应用于软体机器人。目前,国内外对基于DE驱动的软体机器人的研究越来越多。……
登录APP查看全文
猜你喜欢
河北画报(2020年8期)2020-10-27 02:54:06
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
电子制作(2019年19期)2019-11-23 08:41:36
电子制作(2019年15期)2019-08-27 01:11:50
电子制作(2019年7期)2019-04-25 13:18:16
艺术启蒙(2018年7期)2018-08-23 09:14:18
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
商周刊(2017年26期)2017-04-25 08:13:04