基于ROS 的基座机械臂建模与仿真
2021-08-23 07:14:58黄子豪牛启光李广栋
科学技术创新
2021年23期
黄子豪 牛启光 李广栋
(山东科技大学,山东 济南 250031)
随着人工智能时代的到来,人们越来越看重机器人的工作效率和服务体验,由于当代工业的自动化程度不断提高,工程对机器人的需求和设计要求也越来越高,原有的开发系统已无法满足迅速发展的工业化需求,于是ROS 应运而生,ROS 机器人操作系统的出现大大加快了机器人技术的发展进程,提高了工业生产效率,促进了未来工业的自动化和智能化趋势。本文将研究基于ROS 的基座机械臂模型的建模与仿真,详细介绍了如何通过软件对机械臂的模型进行仿真和优化以及对其运动规划的研究。
1 ROS 操作系统
ROS(Robot Operating System)源自斯坦福大学的机器人项目,目前作为一个开源的机器人开发项目由OSRF 公司维护。ROS 可以被称为一个操作系统,用来管理和开发机器人项目的硬件和软件资源,并被用来提供一些常用或个性化的服务,支持使用URDF 模型+机器人驱动的方式来封装机器人。
ROS 使用Node 节点的方法实现程序间的通讯,项目中的各个Node 通过预先准备发布的Message 消息、Topic 主题、Action 动作建立通讯,是以一种发布/订阅的方式进行消息的传递,节点可以在预设的主题中发布消息, 同时其他节点可以订阅该主题的消息,实现消息的传递,但双方节点互不相通,这种模块化的通讯模式较为简洁灵活,便于信息的发布和接收,图1。
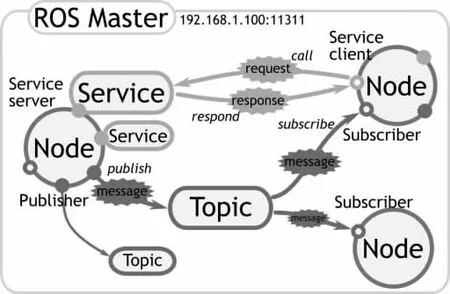
图1 ROS 通讯机制
2 基座机械臂三维建模
部分开发者不具备对机械臂的实体模型进行研究的条件,受制于……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
数学物理学报(2020年2期)2020-06-02 11:29:24
当代工人(2020年8期)2020-05-25 09:07:38
领导决策信息(2018年50期)2018-02-22 06:17:16
小溪流(画刊)(2017年12期)2018-01-10 16:07:29
商周刊(2017年5期)2017-08-22 03:35:26
中国卫生(2016年2期)2016-11-12 13:22:16
光学精密工程(2016年6期)2016-11-07 09:07:19
中国工程咨询(2016年4期)2016-02-14 07:28:28
儿童故事画报·发现号趣味百科(2015年12期)2016-01-25 00:41:49