
井下皮带集中控制系统的设计及应用
2021-09-08 07:28:42彭龙
机械管理开发
2021年7期
彭 龙
(山煤国际能源集团朔州有限公司大峪口选煤厂,山西 怀仁 038300)
引言
皮带输送机由于其大运量、长距离、高运速以及低成本的优势被广泛应用于煤矿工作面和地面的运输任务中。皮带输送机运行的可靠性和安全性直接决定煤矿的生产效率和安全性。在实际生产中,皮带输送机常出现打滑、纵向撕裂、跑偏等故障,严重威胁着运输的安全性,影响运输效率[1]。为此,提出设计一款皮带集中控制系统对其故障进行防护,实现对皮带运输机实时工作参数的监测和控制。
1 皮带集中控制系统概述
皮带集中控制系统的主要功能是对其设备运输、故障类型等进行监测,实现对皮带输送机的保护。基于皮带集中控制系统所监测的参数包括有供电、环境、设备状态以及运行工况等,最终实现皮带输送机无人值守的运行功能。皮带集中控制系统的基本结构如图1 所示。
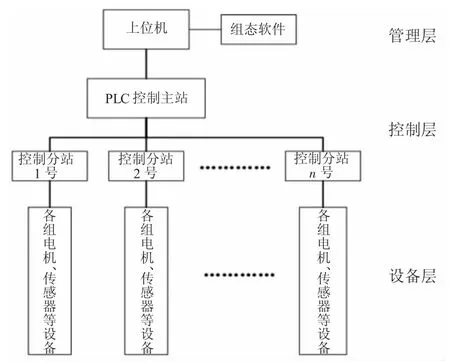
图1 皮带输送机集中控制系统结构框图
如图1 所示,皮带集中监控系统可分为设备层、控制层以及管理层。其中,设备层主要包括有设备电机以及相关传感器等,其主要是对皮带现场运行工况参数的获取;而后将所采集的数据参数基于工业控制总线上传至控制层对数据进行分析处理;最后将处理后的数据基于工业以太网上传至管理层,并以图像或者表格的形式显示出来,供用户直接读取[2]。
为保证集中控制系统能够高效地服务于煤矿生产,要求皮带集中控制系统具备如下功能:
登录APP查看全文
猜你喜欢
能源工程(2020年6期)2021-01-26 00:55:22
汽车维修与保养(2019年7期)2020-01-06 03:30:42
山东冶金(2019年3期)2019-07-10 00:54:04
消费导刊(2018年10期)2018-08-20 02:57:02
汽车维护与修理(2016年10期)2016-07-10 08:17:41
工业设计(2016年4期)2016-05-04 04:00:23
通信电源技术(2016年1期)2016-04-16 04:57:26
汽车维修与保养(2015年6期)2015-04-17 03:31:50
现代企业(2015年8期)2015-02-28 18:55:34
现代企业(2015年6期)2015-02-28 18:51:50
