基于速度最优的码垛机器人轨迹规划算法
2021-09-10 07:22:44霍天龙张博
机电工程技术
2021年2期
霍天龙 张博



关键词:机器人;路径规划;速度最优;算法
0引言
随着劳动力成本的增加,各类工业机器人越来越多地应用于自动化流水线中。其中码垛机器人凭借其结构简单、动作快速灵活、故障率低等优点广泛应用于物品的搬运、拆垛、分类码垛中。在搬运码垛领域,人们追求的是高速、高效地完成物品的堆叠码放。然而在机器人码垛的实际应用中,绝大部分案例都是采用示教起始点、中间点及目标点的编程方式,几乎没有嵌入路径规划算法,导致机器人没有全部发挥其优势,运行效率低下。针对此问题,本文以码垛速度最优为目标,提出了一套应用于ABB IRB460机器人的轨迹规划算法。
1机器人码垛机
1.1系统结构组成
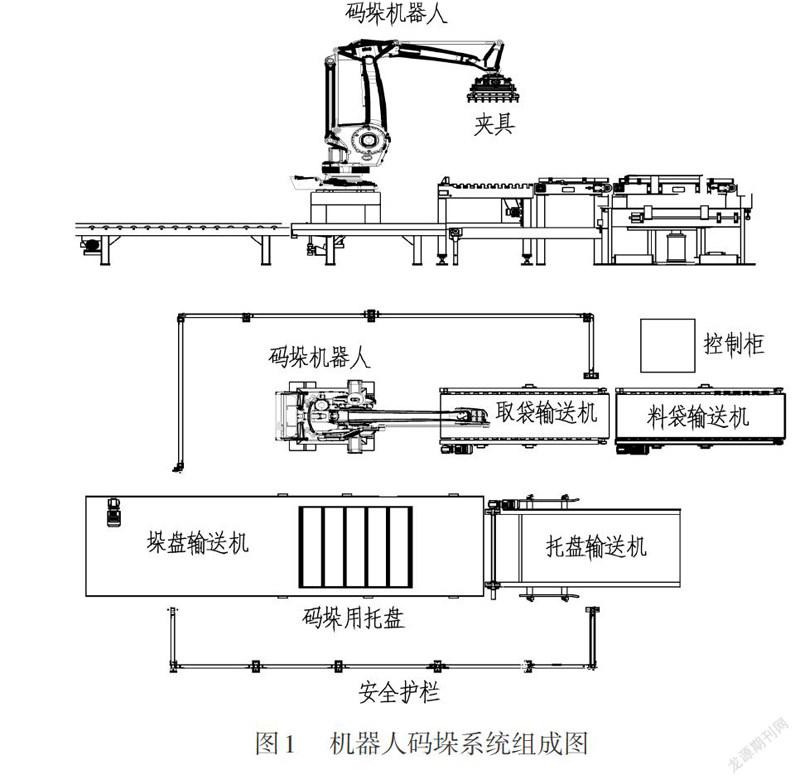
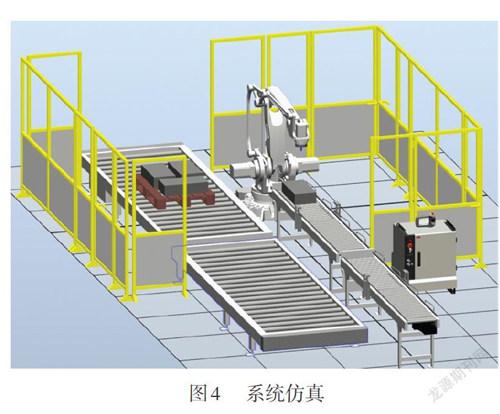
以料袋码垛为例,机器人码垛生产线的核心设备主要由料袋输送机、取袋输送机、托盘输送机、垛盘输送机、码垛机器人以及料袋夹具等组成。包装完成的料袋经由料袋输送机抵达取袋输送机,机器人从取袋输送机处抓取料袋并运动至垛盘输送机上方的托盘处,触发夹具打开,放下料袋后返回初始位,再进行下一次的抓取码放过程。系统组成结构如图1所示。
1.2机器人码垛路径
如图2所示,目前市面上大多数机器人码垛机的码垛运动路径为从点P1至点P5。即机器人收到抓袋信号后,从Home点(一般为机器人的零点)运行至料袋抓取位置点P1进行料袋抓取,提升至一定高度到达抓取提升位置点P2,再经过中间位置点P3运行到目标点上方位置点P4,最后运行至码垛目标位置点P5,触发机器人夹具放下料袋,然后再沿原路径返回至点P2,当有料袋再次到达时,机器人从点B直接运行至点P1进行料袋的抓取码垛,当没有料袋达到时,机器人则在点P2等待。……
登录APP查看全文