具有渐开线齿廓变形后的柔轮三维实体建模方法
2021-09-10 07:22:44莫瀚宁邱辰
内燃机与配件
2021年14期
关键词:有限元
莫瀚宁 邱辰
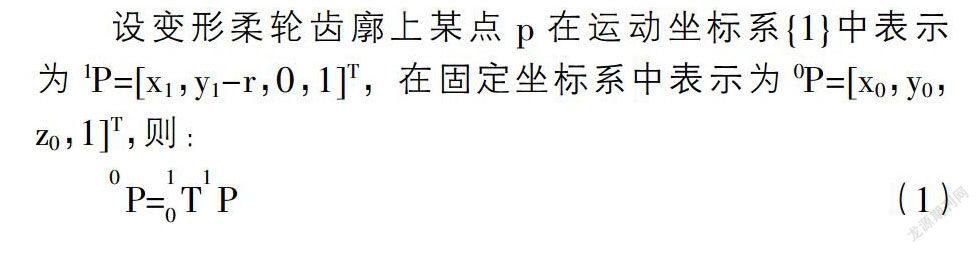
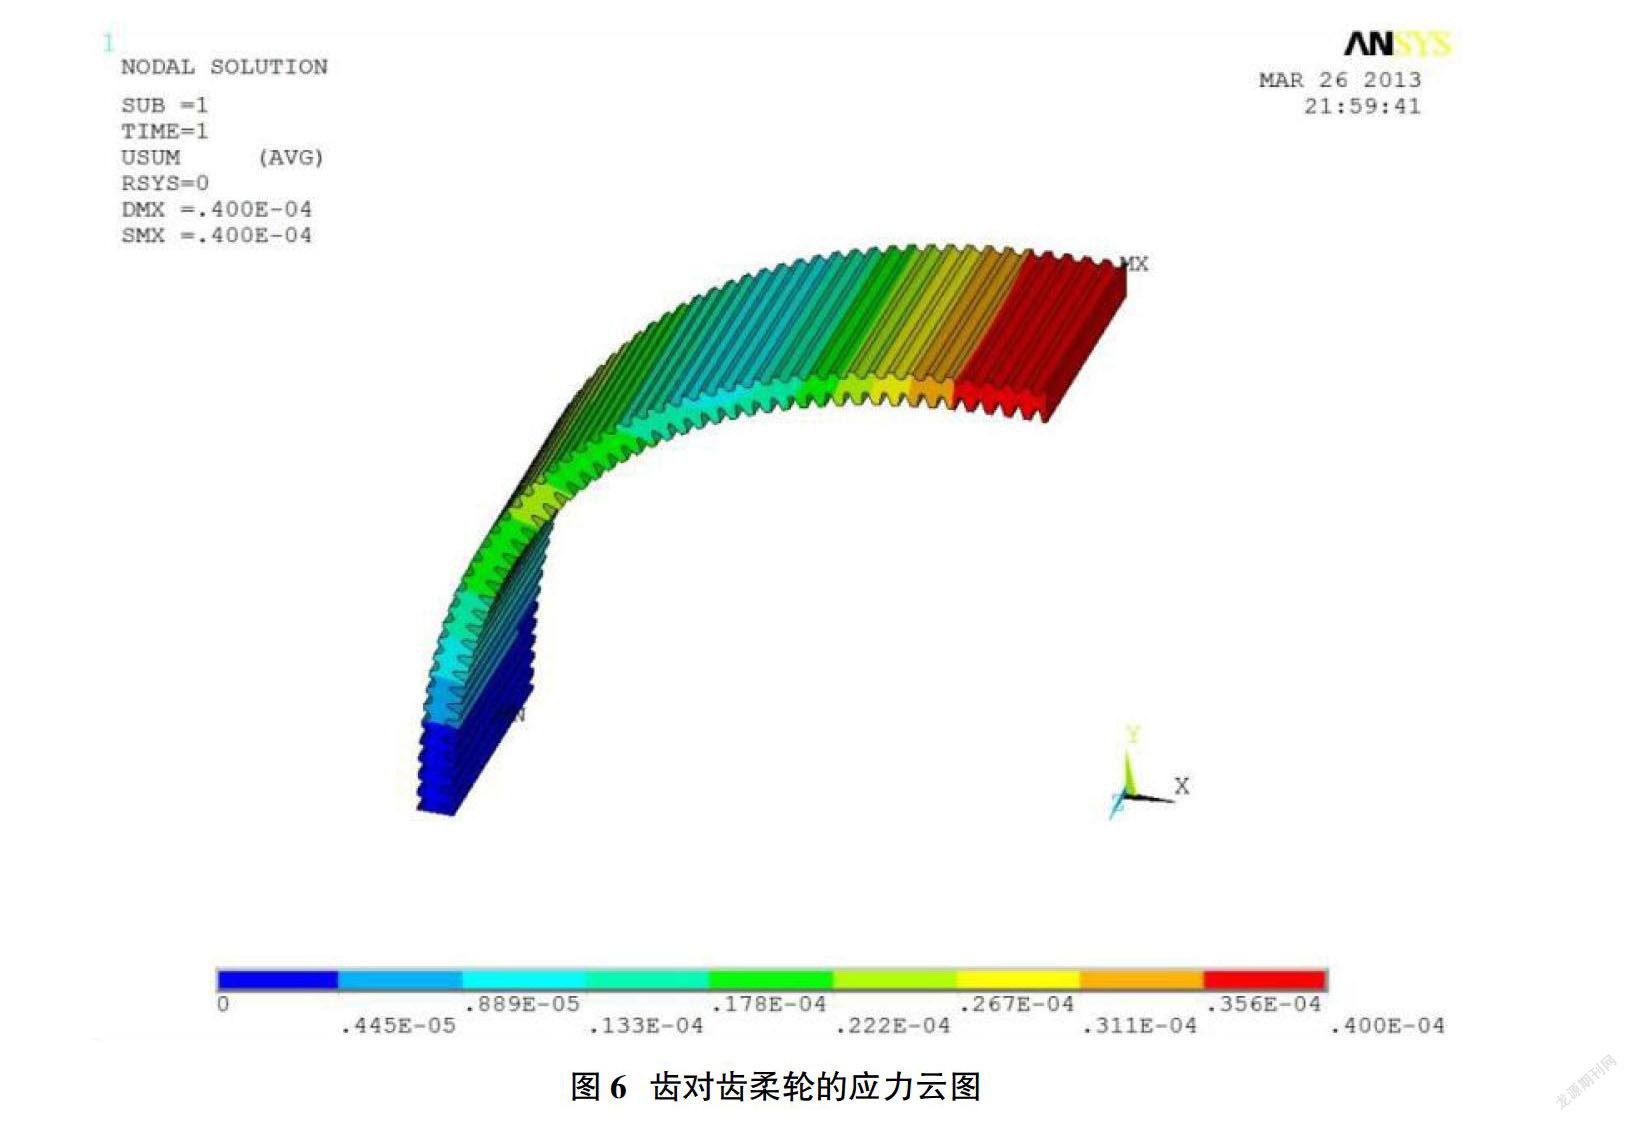
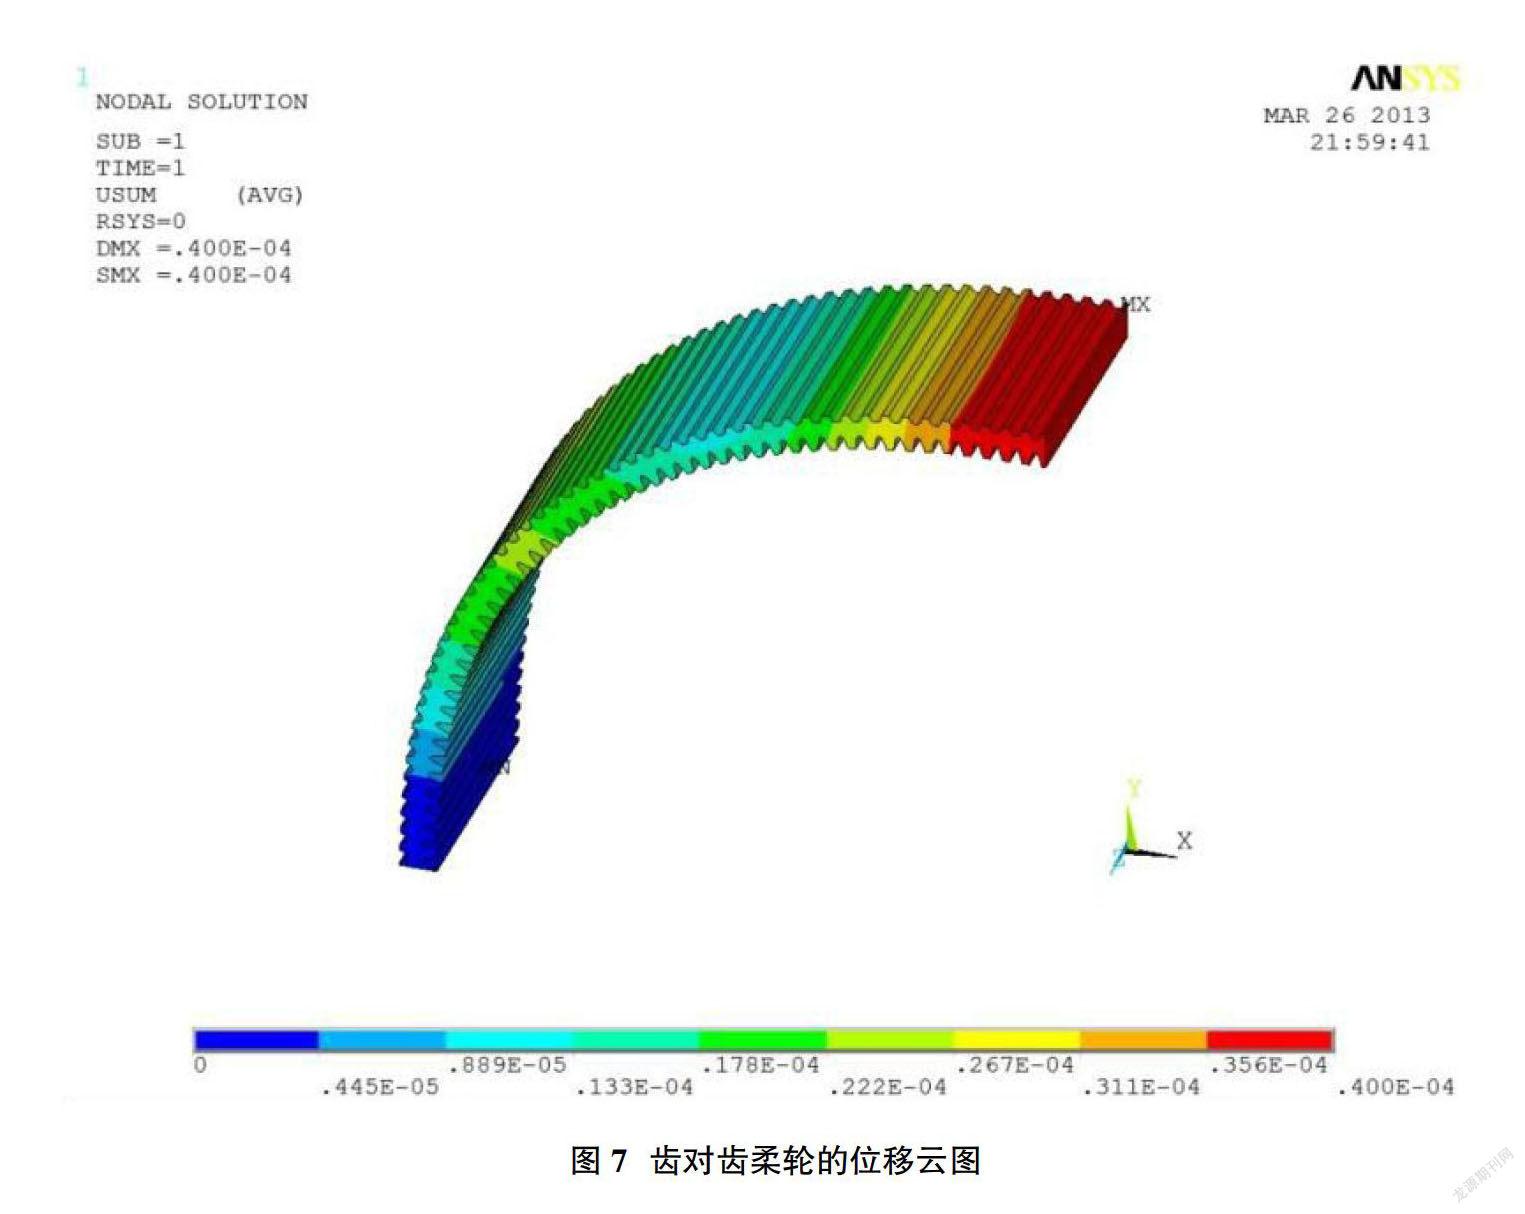
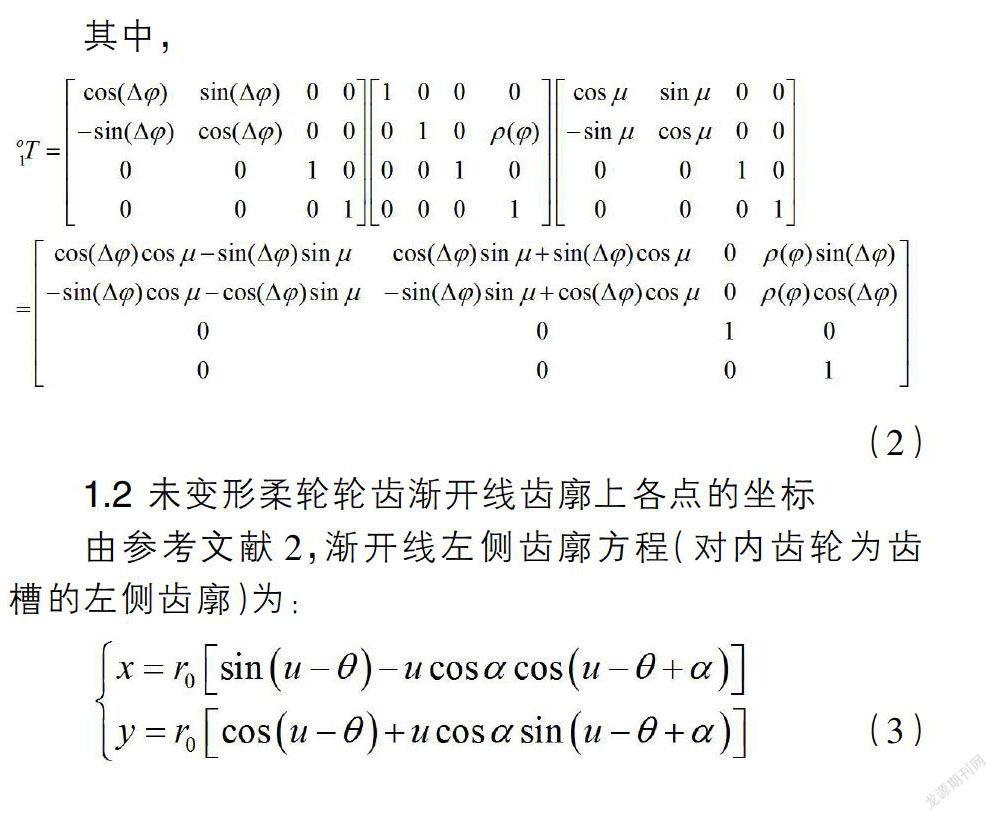
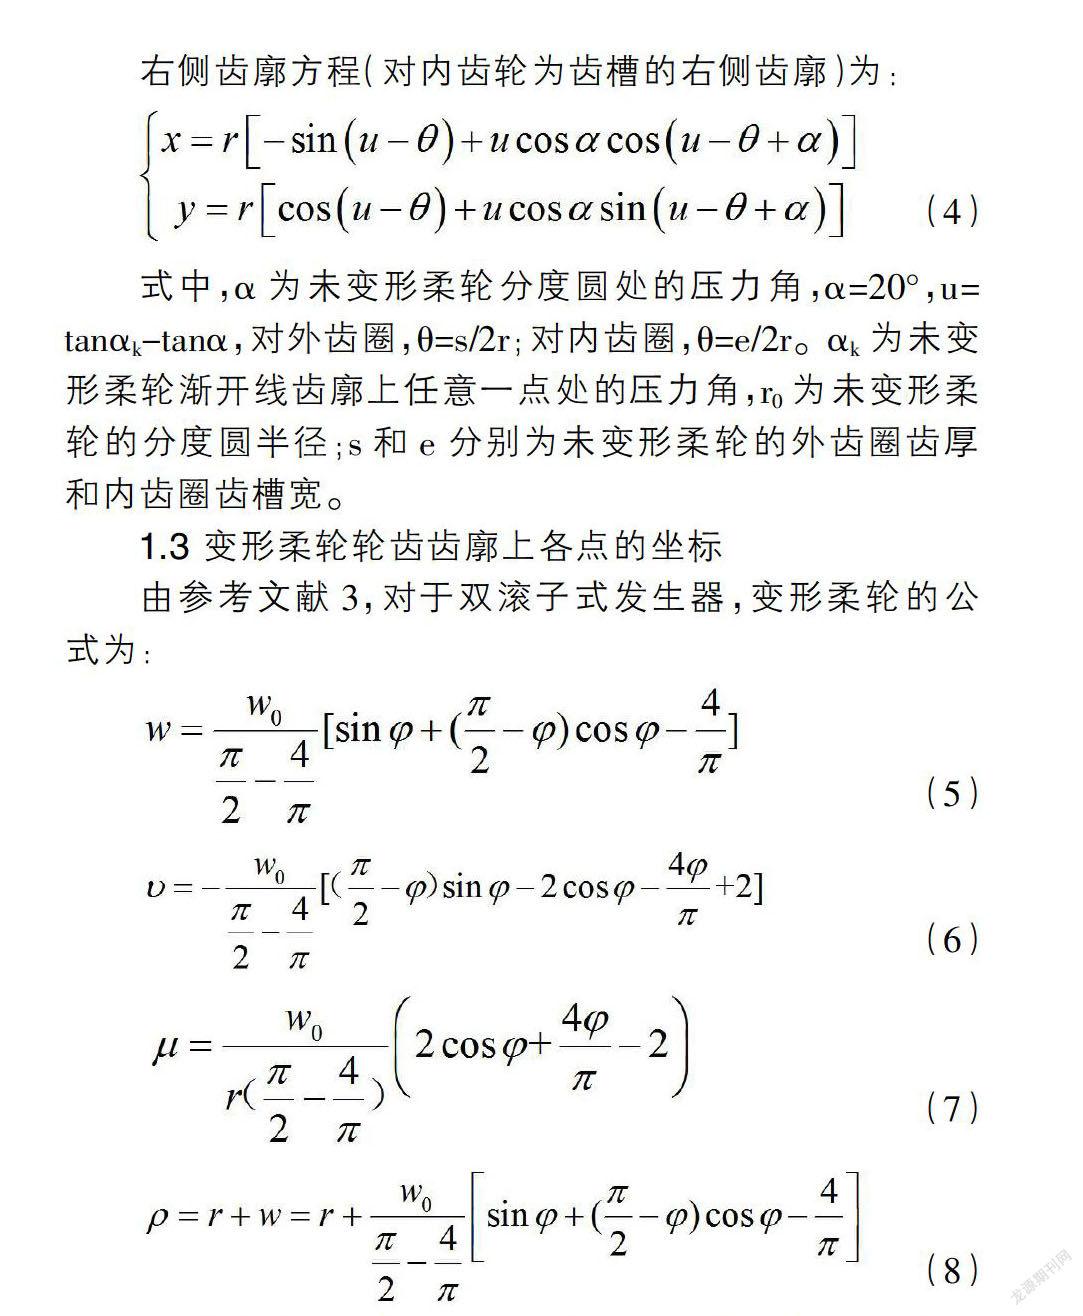
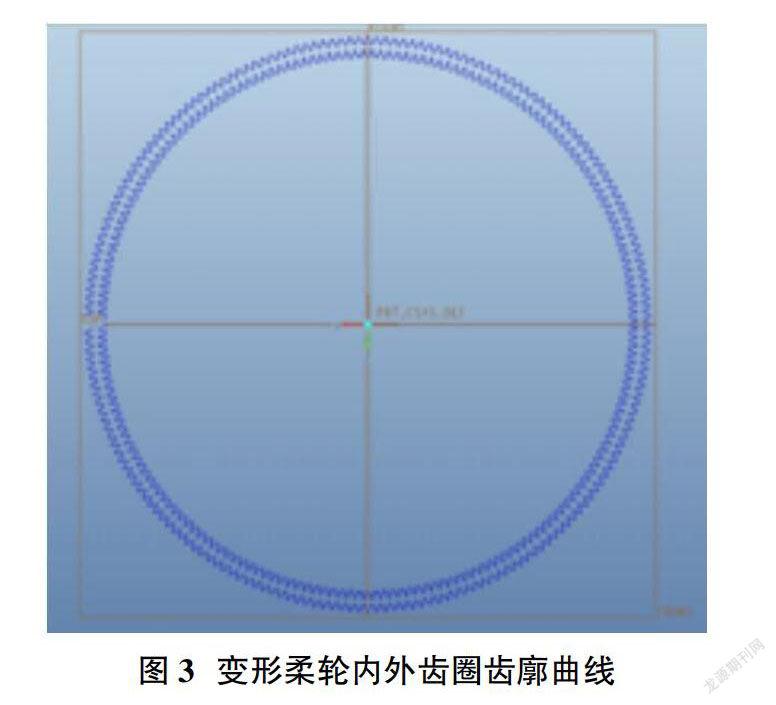
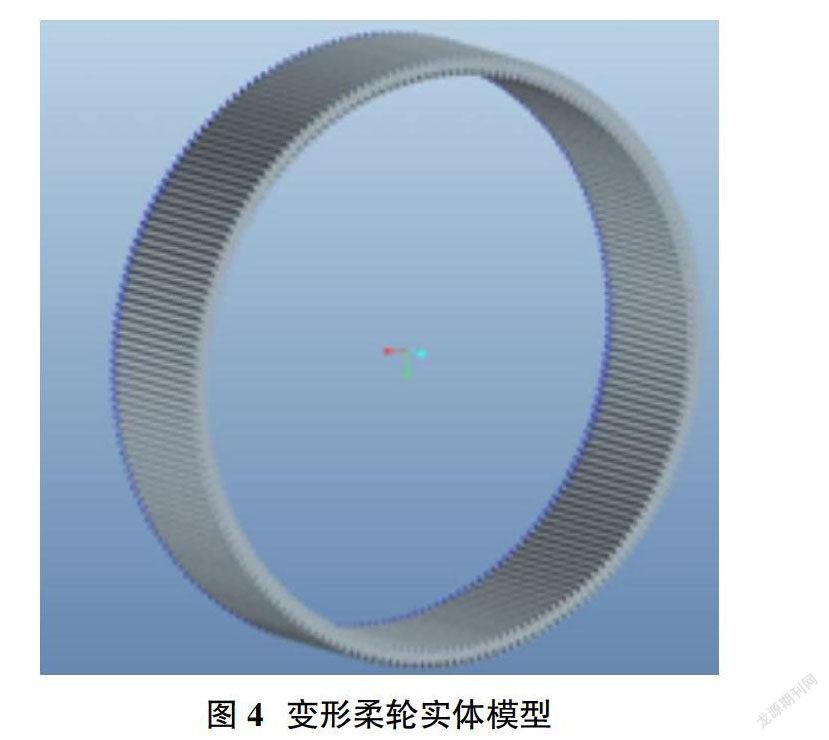
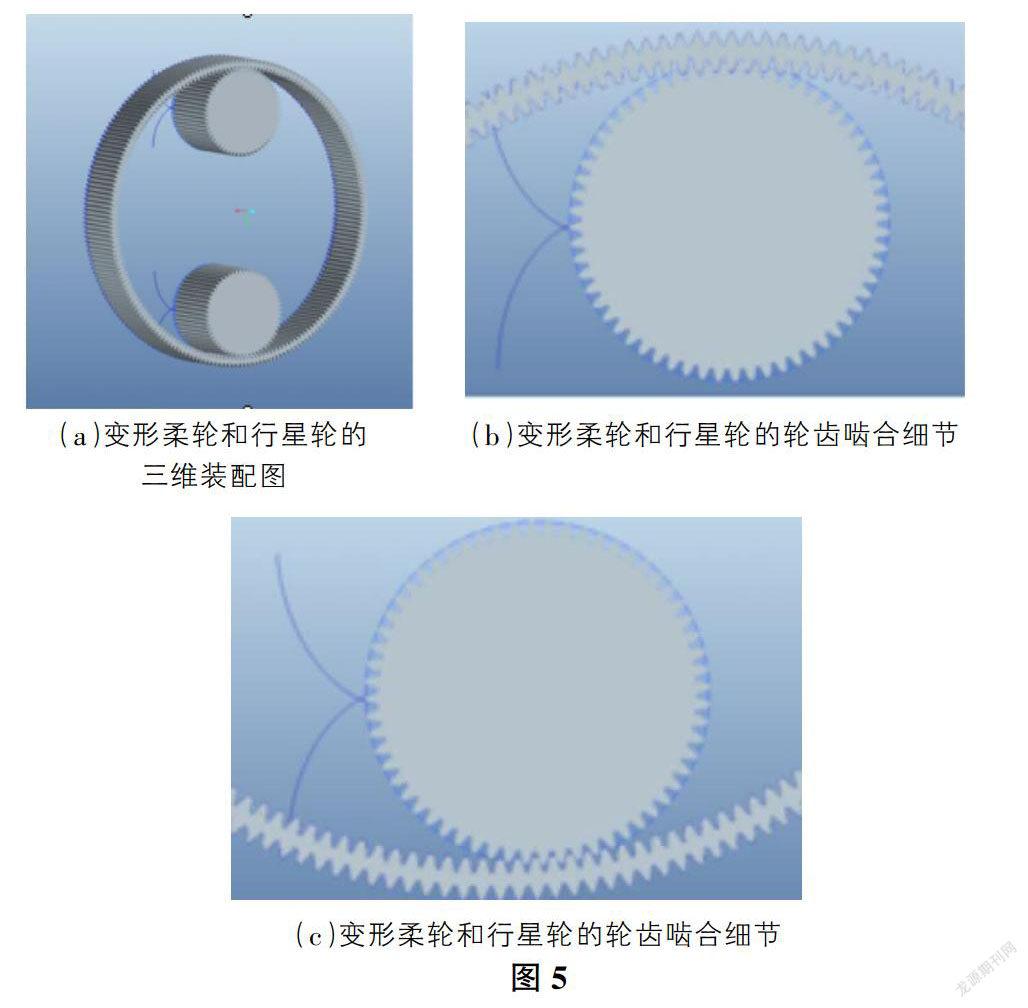
摘要:行星式波发生器微型谐波齿轮传动的柔轮具有内外齿圈。推导出变形柔轮齿廓上点的坐标与未变形柔轮齿廓上点的坐标的转换关系,进而利用MATLAB编程求解变形柔轮四分之一内外齿圈各轮齿两侧齿廓上各点的坐标,在Pro/E中对四分之一内外齿圈齿廓上的点用样条曲线连接,并通过镜像和拉伸,完成变形柔轮的三维实体建模。
关键词:谐波齿轮传动;柔轮;实体建模;有限元
中图分类号:TH132.4 文献标识码:A 文章编号:1674-957X(2021)14-0008-03
0 引言
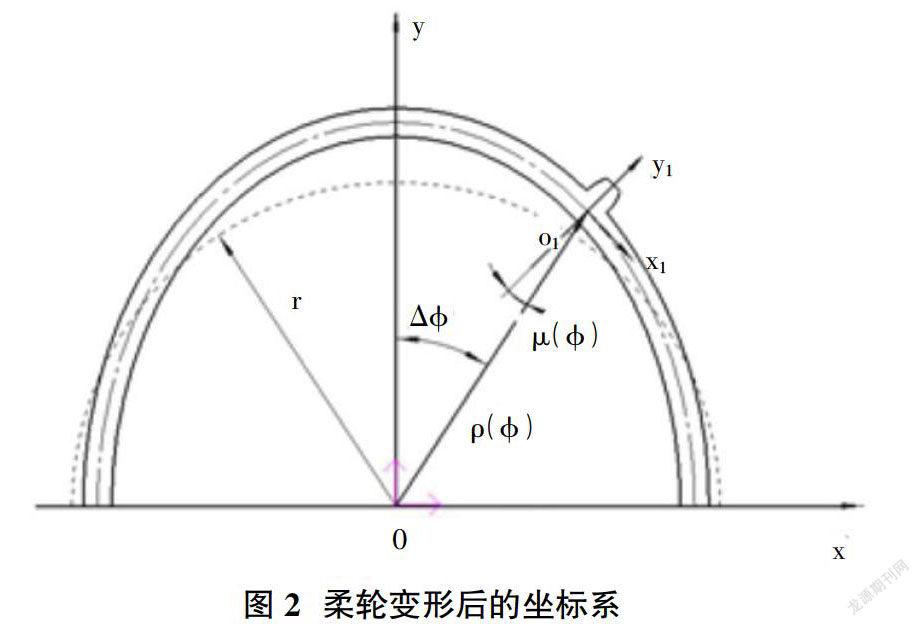
在谐波齿轮传动中,波发生器使柔轮发生弹性变形,变形后的柔轮与刚轮啮合,当波发生器旋转时,借助于柔轮上流动的弹性波,实现运动的转换。为完成谐波齿轮传动整机的动静态特性分析,在对谐波齿轮传动整机进行三维装配建模过程中,必须涉及到变形后柔轮的三维建模,由于变形柔轮中线上各点法线的旋转,相对未变形柔轮,其齿圈上的轮齿也将发生偏转,因此变形后柔轮的三维建模涉及到其齿圈上不同位置轮齿的三维建模,这一般需要通过对未变形柔轮及其轮齿齿廓数据进行坐标变换才能得到,行星式波发生器微型谐波齿轮传动中的柔轮具有内外齿圈。本文主要阐述了柔轮变形下三维模型的构建。
1 建立坐标系
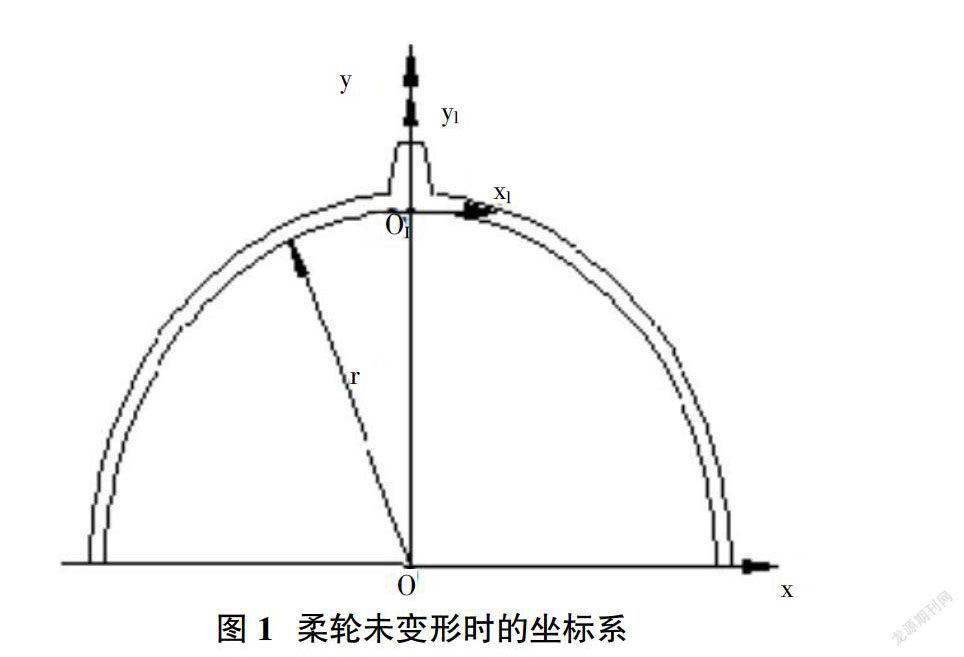
建立柔轮未变形时的坐标系如图1所示。固定坐标系oxyz建立在刚轮上,以刚轮的几何中心为坐标原点o,以刚轮轮齿的对称轴线为y轴,z轴按右手定则来确定。运动坐标系o1x1y1z1建立在柔轮上,以柔轮轮齿的对称轴为y1轴,以y1轴和原始曲线的交点为坐标原点o1。……
登录APP查看全文
猜你喜欢
舰船科学技术(2022年20期)2022-11-28 08:19:18
数学物理学报(2022年4期)2022-08-22 04:09:28
减速顶与调速技术(2020年4期)2020-11-22 07:20:26
上海节能(2020年3期)2020-04-13 13:16:16
石油化工建设(2019年6期)2020-01-16 08:03:42
天津医科大学学报(2019年6期)2019-08-13 07:04:32
锻压装备与制造技术(2016年3期)2016-06-05 09:36:08
机械工程师(2015年10期)2015-02-02 01:14:03
机电产品开发与创新(2014年4期)2014-03-11 16:42:24
上海金属(2013年4期)2013-12-20 07:57:18