
智能巡检机器人在漳村煤矿的应用
2021-09-21 11:59:02董永路
机械管理开发
2021年8期
关键词:锚杆
董永路
(潞安集团漳村煤矿自动化中心,山西 长治 046032)
引言
漳村煤矿的原煤提升主要依靠主运皮带,皮带巷巡检依靠人工,既费时费力、工作环境差,同时还存在安全风险[1]。因此,亟待开展智能巡检技术研究,用机器来辅助人工巡检或者代替人工巡检,实现有效、可靠巡检,这样一方面可以降低煤矿用工酬劳,达到减本增效的目的,另一方面还可以提高煤矿的本质安全管理。
1 智能机器人巡检系统介绍
漳村煤矿安装了一套皮带智能机器人巡检系统,安装位置为480 皮带巷,覆盖范围为480 煤仓和480 上仓皮带及480 皮带一段,覆盖巷道总长度为1 100 m。系统设备包括:轨道、轨道附件、吊索、移动巡检本体、矿用本安型移动巡检子站、矿用本安型电源箱、充电桩、地面控制中心、地面通讯附件。系统的组成示意图如图1 所示,系统在巷道的安装如图2 所示。
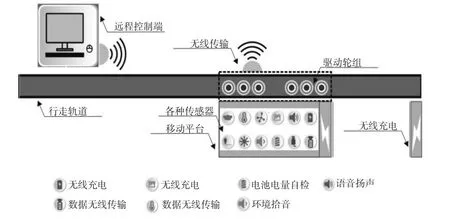
图1 系统整体示意图

图2 巷道安装示意图
2 智能机器人巡检系统安装施工方案设计
本次系统安装分三个部分,打设轨道吊点,挂设机器人吊轨,安装巡检机器人、移动巡检子站、充电桩、地面控制中心。施工现场具体参数如下:
1)机器人轨道:每组长6 m,重65 kg,固定方式为三个吊点固定(吊点位置可调),吊点间距为3 m。
2)巡检装置:重15 kg,安设于轨道上巡逻,机器人底部平面距皮带架不低于0.5 m。
3)巡视范围:480 煤仓、480 上仓皮带、480 皮带一段。
4)轨道距皮带位置:轨道安装在行人侧,距皮带架水平距离0.4 m,垂直距离不小于0.8 m。
2.1 打设轨道吊点
施工时,吊点采用Φ18 mm×2 000 mm Q235 或者Φ16 mm×2 000 mm Q235 圆钢锚杆在顶板打设,均带350 mm的反麻花头,外露0.1~0.2 m,锚固方式为采用一支K2360 树脂药卷锚固。……
登录APP查看全文
猜你喜欢
山东冶金(2022年1期)2022-04-19 13:40:52
煤(2020年5期)2020-06-01 06:34:06
山东冶金(2019年1期)2019-03-30 01:34:56
石油化工建设(2017年6期)2017-04-12 05:30:21
中国房地产业(2016年2期)2016-03-01 01:25:29
工程建设与设计(2016年4期)2016-02-27 10:51:09
江西煤炭科技(2015年2期)2015-11-07 03:10:16
山西建筑(2014年23期)2014-11-09 12:15:58
河南科技(2014年24期)2014-02-27 14:19:30
河南城建学院学报(2014年4期)2014-02-27 07:08:48
