
城市轨道交通车-车通信系统融合设计
2021-09-24 03:32:38孔军,宋丹
现代城市轨道交通
2021年9期
孔 军, 宋 丹
(中车青岛四方车辆研究所有限公司,山东青岛 266000)
1 研究背景
目前,城市轨道交通运行控制系统主要采用基于通信的列车运行控制系统(CBTC),CBTC系统集先进的控制技术、计算机技术、网络通信技术为一体,具有系统化、网络化、信息化等特点[1-5]。但是在CBTC系统下,线路资源由联锁子系统以进路的方式进行统一调配,很大程度上影响了线路的运行能力。随着国家关于加快建设交通强国规划的推进[6-7],在城市规模不断扩大,都市圈和城市群不断发展的背景下,对城市轨道交通的运能提出了更高要求[8-10],因此,由联锁系统进行线路资源统一分配的运行控制系统所产生的问题逐渐凸显出来。在此背景下,基于车-车通信[11-15]的列车自主运行系统(Train Autonomous Circumambulate System,TACS)应运而生。TACS系统以列车为核心,将轨旁资源进行精细化管理,精简了系统架构和各系统之间的通信链路,使得列车有自己的“大脑”,实现车与车之间的协同控制,同时将车载设备和轨旁设备进行解耦,原有的联锁和区域控制器功能由车载控制器(Vehicle On-Board Controller,VOBC)实现,增设目标控制器(Object Controller,OC)进行线路资源占用情况的登记和解锁,进一步实现了信号系统的兼容性和易部署性。该系统保持以列车为核心,基于车-车通信实现列车主动进路与自主防护功能;在系统降级情况下,由OC实现非通信列车追踪、行车资源回收以及进路安全防护等系统降级功能。TACS地面设备与车载设备融合功能分配如图1所示。
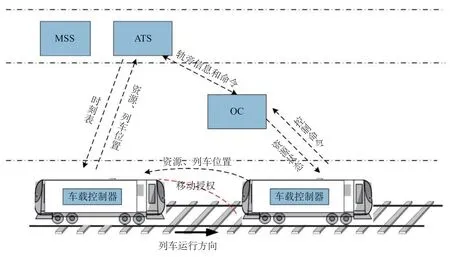
图1 TACS地面设备与车载设备融合功能分配示意图
登录APP查看全文
猜你喜欢
今日农业(2021年19期)2022-01-12 06:16:36
中老年保健(2021年11期)2021-08-22 03:15:44
鸭绿江(2021年35期)2021-04-19 12:24:18
中学生数理化(高中版.高考数学)(2021年1期)2021-03-19 08:28:38
考试与评价·高一版(2020年6期)2020-11-02 02:45:24
现代出版(2020年3期)2020-06-20 07:10:34
电子制作(2018年11期)2018-08-04 03:25:42
电子制作(2018年12期)2018-08-01 00:47:44
制造技术与机床(2017年6期)2018-01-19 02:41:21
电子制作(2017年19期)2017-02-02 07:08:38
