
一种三维激光扫描系统及点云标定方法
2021-09-27 08:57:16黄陆君
电子世界
2021年15期
黄陆君 虞 静 涂 朴
(1.四川文理学院智能制造学院;2.达州智能制造产业技术研究院)
激光扫描是一种对于空间进行扫描测量技术,通过主动发射脉冲激光信号并进行飞行时间测量和出射角度测量,可实现快速的空间断面测量错误。在工业检测应用中,断面扫描成像缺乏三维空间信息,无法满足三维空间测量需求,需要进行二次集成以实现三维空间扫描。
为实现基于二维激光扫描仪的三维空间扫描点云数据标定,本文从系统三维成像原理出发设计了系统点云标定方法,通过对安装误差参数的补偿实现了高精度点云数据的获取,经标定后的点云数据精度达到±1cm,能够满足常见的三维空间扫描应用需求。
1 激光三维扫描系统
为实现三维空间扫描成像,采用电控转台携带单线激光扫描仪连续旋转的方式实现空间三维扫描,扫描视场角180°使得整个系统可实现180°×360°空间三维扫描,系统结构及分布如图1所示。
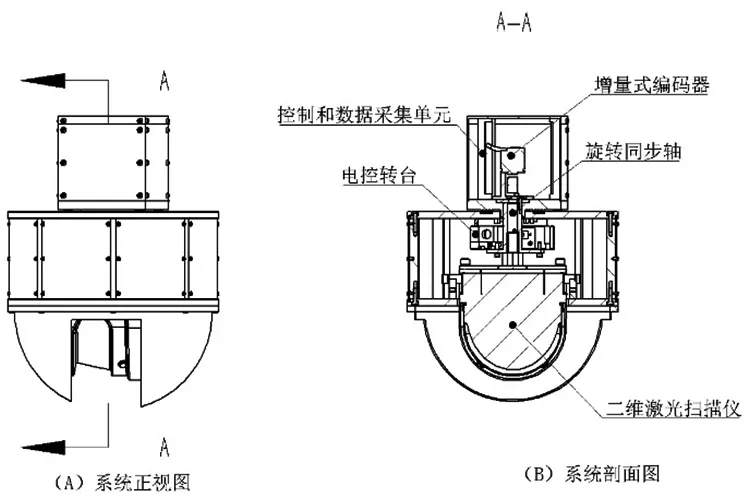
图1 系统结构
二维激光扫描仪采用SICK LMS511产品,可实现180°视场角断面扫描,扫描速度可达到100线/s,测距精度可达到±8mm,最大测距80m。电控转台以步进电机作为动力,最大旋转速度40°/s,设计系统旋转速度20°/s,单圈扫描时间18s。二维激光扫描仪通过旋转同步轴和增量式编码器连接,增量式编码器分辨率3600PPR,通过角度测量单元的4倍频后可达到14400PPR,测角精度0.025°。控制和数据采集单元置于设备固定端,采用ARM+FPGA组合实现系统控制、数据采集和数据处理,扫描仪通过导电滑环与控制和数据采集单元连接。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
数学小灵通(1-2年级)(2017年10期)2017-11-08 08:39:45
家庭影院技术(2017年9期)2017-09-26 03:41:45
少儿科学周刊·儿童版(2016年1期)2016-03-14 03:52:21
