基于物流分拣循迹车的设计
2021-10-19 04:38:56陈钊庆范祥祥
湖州师范学院学报
2021年8期
陈钊庆,范祥祥
(1.湖州师范学院 信息工程学院,浙江 湖州 313000;2.杭州电子科技大学 自动化学院,浙江 杭州 310018)
随着人们生活质量的提高,网购已融入人们的日常生活.2019年前5个月的数据统计显示,我国网上零售额达3.86万亿元,在社会消费品零售总额中的占比超1/5,大量的配送货物使得配送中心的货物分拣任务量庞大[1],人工操作已无法满足大规模的分拣需求,自动分拣势在必行.目前,京东等大型网商已大规模普及循迹车自动分拣,其中最关键的就是循迹车的设计实现.
循迹车通过轨道在不同工位之间进行货物转换,以减少分拣过程中的人工作业.当工位需要做出改变时,循迹车只要改变循迹线路即可.本文以自主循迹车为研究对象,通过分析设计以实现循迹车自主通过直道、弯道、十字道等复杂路线,且能自行躲避道路上的掉落物,并在循迹轨道磨损消失后通过备用方案进行循迹,以避免系统瘫痪.该设计可以提升整个分拣流程的效率和可靠性.
1 总体设计
本设计的系统结构如图1所示.利用灰度摄像头对循迹轨道图像进行分析,提取轨道中线;通过红外测距模块进行测距,以避开掉落在轨道上的货物;通过电感谐振获取轨道电磁信号,当碰到轨道磨损较大无法使用摄像头分析时,自动切换为电磁信号循迹;由编码器获取循迹车实时速度,并采用PID控制算法控制速度,以提高系统的稳定性.
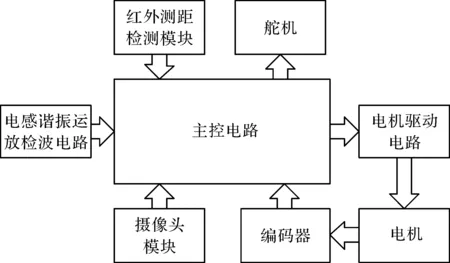
图1 系统结构框图Fig.1 Diagram of system structure
2 硬件电路设计
系统整……
登录APP查看全文