面向WSNs节点数据采集的无人机Voronoi图路径规划
2021-11-02 02:59:12江媛媛黄登唐国民邹炎华
科技信息·学术版
2021年20期
关键词:规划
江媛媛 黄登 唐国民 邹炎华
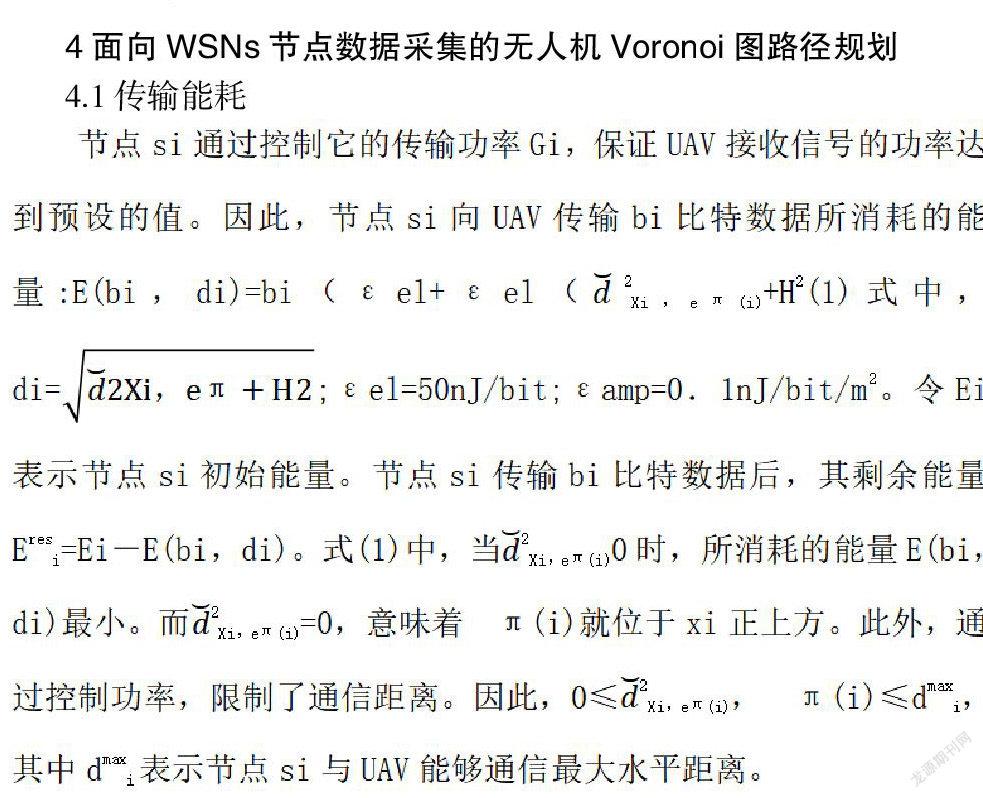
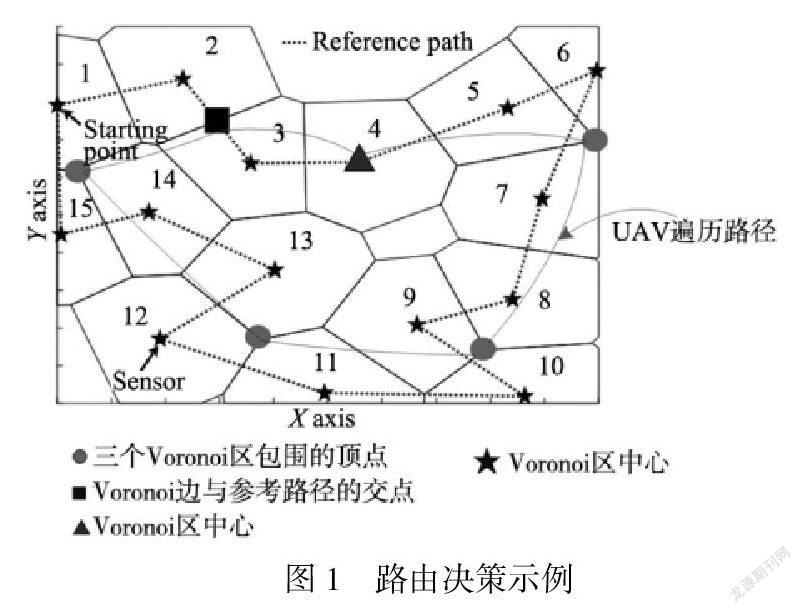
摘要:长江中游航道自然条件复杂,滩多水浅、航道弯曲、水流湍急、流态紊乱、船舶流量大、船舶密度大,呈现出“浅、窄、弯、曲”四大特点,长江航道传统的业务管理模式主要是依靠船艇,而船艇呈“带状”模式巡检,视野窄、耗时长等短板日益凸显。面对长江中游典型航道特征,近年来,随着无人机(UnmannedAerialVehicle,UAV)技术的发展,因其灵活度高、机动性强、安全风险系数小、成本低等特点,被广泛应用于搜索巡逻、侦察监视、抢险救灾、物流配送、电力巡检、农业灌溉等军用或民用任务,无人机作为“会飞的照相机”,在航道巡航过程中视野可呈几何数量级放大,既能将大面积区域内的航道、航标、整治建筑物的分布情况一览无余,又可通过摄像头变焦对某个点的细节进行放大查看。因此,无人机在对航道助航设施巡检、航道水域环境保护、水尺水位观读等方面可充分发挥其高效迅速、机动性强、点面结合的突出优势。与单架无人机相比,多无人机协同工作具有鲁棒性好、容错性高等独优势,不仅能够完成单架无人机无法完成的复杂任务,而且在部分无人机出现故障时,只需重新规划剩余无人机即可继续执行任务,从而达到优化任务执行效果和提高系统可靠性的目的.路径规划是无人机执行任务的关键,也是自主无人机在工程应用上的主要挑战,吸引了国内外学者的广泛关注。基于此,本篇文章对面向WSNs节点数据采集的无人机Voronoi图路径规划进行研究,以供参考。……
登录APP查看全文
猜你喜欢
房地产导刊(2021年6期)2021-07-22 09:12:46
中国石油石化(2021年9期)2021-07-17 09:24:00
中国农民合作社(2020年12期)2020-12-18 09:09:58
公民与法治(2020年11期)2020-07-25 02:02:06
河南水利年鉴(2020年0期)2020-06-09 05:43:30
领导决策信息(2018年50期)2018-02-22 06:17:16
商周刊(2017年5期)2017-08-22 03:35:26
制造技术与机床(2017年3期)2017-06-23 08:11:34
中国卫生(2016年2期)2016-11-12 13:22:16
华东科技(2016年10期)2016-11-11 06:17:41