空间站柔性太阳电池翼对日跟踪控制
2021-11-08 12:47:18钱志源陈国平
上海航天
2021年5期
赵 真,王 碧,钱志源,陈国平
(1.南京航空航天大学机械结构力学及控制国家重点实验室,江苏南京 210016;2.上海宇航系统工程研究所,上海 201109)
0 引言
我国载人航天工程已进入空间站研制阶段,计划在2022 年前后全面建成。空间站采用三舱“T 型”布局,分别为核心舱、实验舱Ⅰ和实验舱Ⅱ。在核心舱两端分别留有载人飞船和货运飞船对接口,如图1所示[1]。
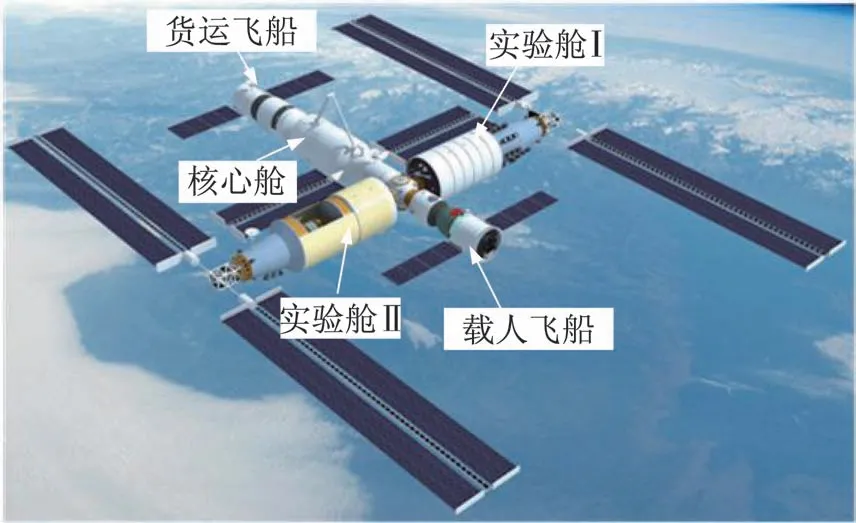
图1 中国空间站构型Fig.1 Schematic diagram of Chinese Space Station(CSS)
为保证我国空间站15 a 在轨运行期间能源平衡,在实验舱Ⅰ、Ⅱ末端各配置1 套Alpha 对日定向装置和2 套太阳电池翼,如图2 所示。为适应空间站90 min 每圈的轨道周期,Alpha 对日定向装置持续驱动太阳电池翼和末端桁架组成的柔性负载以0.065(°)/s 的角速度对日跟踪,将太阳能转化为电能。
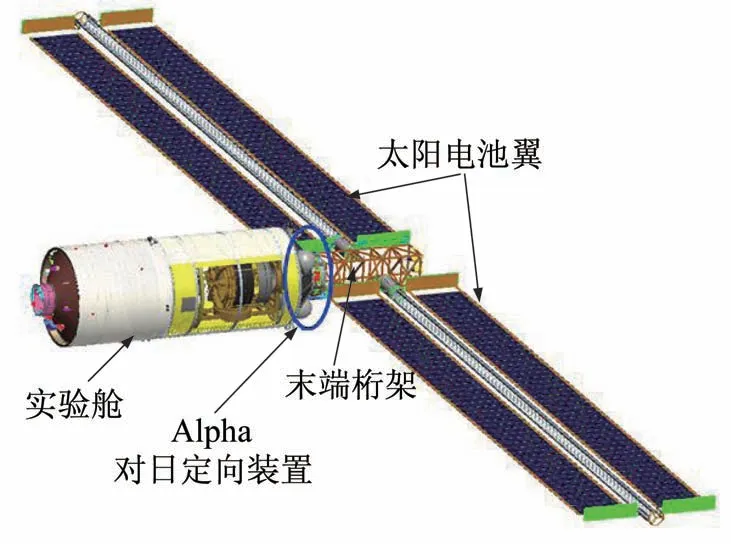
图2 空间站太阳电池翼驱动控制系统Fig.2 Schematic diagram of the solar cell wing drive control system of CSS
由于柔性负载的大尺寸(翼展大于55 m,面积约270 m2)、大惯量(3.4×10⁵kg·m2)、超低频(基频小于0.07 Hz)、模态密集(2 Hz 以内频率超过600 阶)等特点,为柔性负载地面模态试验、数学建模、模型正确性估计等带来难度。Alpha 对日定向装置长期在轨工作过程中的性能退化对长期保持低速稳定驱动控制带来挑战。因此,突破空间站大柔性太阳电池翼高稳定驱动控制技术,对于保障空间站能源安全和平稳运行至关重要。
以国际空间站(International Space Station,ISS)为例,与Alpha 对日定向装置输出端连接的末端桁架上配置4 个太阳 电池翼,如图3 所示[2],翼展超过70 m,面积552 m2,1 阶频率0.06 Hz,转动惯量5.4×10⁵kg·m2。为实现柔性负载稳定驱动,采用带4 阶Butterworth 低通滤波器的速度、位置双环系统,控制参数的确定通过构造与两环控制带宽相关的受限优化函数(Constrained Optimization Scheme)进 行综合[3-4]。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
数学物理学报(2020年2期)2020-06-02 11:29:24
光学精密工程(2016年6期)2016-11-07 09:07:19
广西科技大学学报(2016年1期)2016-06-22 13:10:37
核科学与工程(2015年4期)2015-09-26 11:59:03
航空学报(2015年4期)2015-05-07 06:43:35
上海电机学院学报(2015年4期)2015-02-28 14:30:00
计算物理(2014年2期)2014-03-11 17:01:39
外语学刊(2010年2期)2010-01-22 03:31:03
中学数学杂志(初中版)(2006年1期)2006-12-29 00:00:00