FANUC 0iF PLUS立式加工中心升级全闭环的研究与实践
2021-11-15 02:41:48刘世国高锦南
南方农机
2021年21期
关键词:检测
刘世国 , 高锦南
(武汉船舶职业技术学院,湖北 武汉 430050)
0 引言
随着现代工业和制造技术的发展,切削加工已进入高速高精的新阶段,为了适应生产要求,满足市场需求,对数控机床的定位精度、重复定位精度提出更高要求。目前,制造业中应用最普遍的是基于交流伺服电机编码器反馈的半闭环数控机床,虽然它具有稳定性好、成本低、调试维修容易的优点,但是无法忽略丝杆精度、磨损等因素影响,不能真实反映机床的行走状态,控制精度稍逊一筹。
因此,对于加工精度要求很高的精密机床和大型加工中心,在半闭环控制机床的工作台上安装光栅尺等位置检测反馈装置,实时检测工作台的实际工作位置,并将其与CNC装置计算出的指令位置(或位移)相比较,用差值进行控制,以期达到更高的加工精度,其控制模型如图1所示。
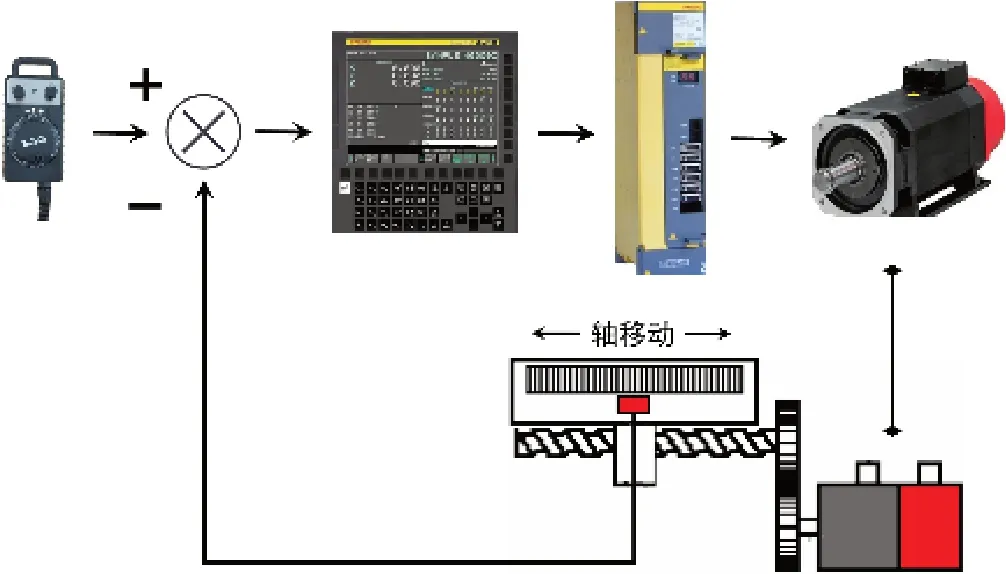
图1 全闭环控制模型
本研究以FANUC 0iF PLUS数控系统的YL-59A型加工中心为研究对象,阐述了Z轴从半闭环升级到全闭环控制的具体过程,包括光栅尺安装与调整、全闭环参数配置等,并利用Renishaw XL-80激光干涉仪分别检测了加工中心改造前后Z轴的定位精度和重复定位精度,从检测结果对比分析的数据可看出,升级全闭环后的控制精度有大幅提升。
1 光栅尺的安装与调整
YL-59A型加工中心Z轴选用光栅尺进行机床实际位置的反馈,通过分离型检测器(SDU)输入,由光缆(FSSB)与CNC建立通信,传递位置信息。光栅尺由标尺光栅和指示光栅(读数头)两部分组成,其机械安装调整的精度直接影响光栅尺检测、反馈和控制的精度[1]。……
登录APP查看全文
猜你喜欢
中国设备工程(2022年12期)2022-07-11 04:33:00
海峡科技与产业(2016年3期)2016-05-17 04:32:12