基于Quanser平台的旋转单级倒立摆控制系统的研究与实现
2021-11-26 02:02:28吕宏丽
唐山学院学报
2021年6期
戴 彦,吕宏丽
(唐山学院a.河北省智能数据信息处理与控制重点实验室;b.唐山市智能运动控制系统重点实验室,河北 唐山 063000)
0 引言
在控制系统传统设计中,多通过纯数字仿真的方式对系统进行分析,而纯数字仿真大都以近似的数学模型为基础,往往由于对一些参数的忽略而得不到理想的控制效果,甚至会出现仿真的结果与实际应用的效果相差很大的情况[1-2]。为解决该问题,可以考虑把实际系统放置在仿真系统中进行研究,此过程称为半实物仿真[3-5]。加拿大Quanser公司开发的Quanser平台即可以把控制对象引入仿真系统中,通过Quanser的实时内核实现控制器参数的在线调整。倒立摆系统是典型的高阶次、多变量、强耦合的非线性系统。对倒立摆系统的仿真研究能有效反映许多关键问题,如非线性、鲁棒性、跟踪问题等。因此,本文基于Quanser平台,在Matlab/Simulink中搭建旋转单级倒立摆的实时仿真与控制平台。
1 旋转单级倒立摆系统动力学模型
旋转单级倒立摆系统模型如图1所示。旋转臂转轴连接于直流伺服电机SRV02系统上,且可被其驱动。该臂长度为Lr,转动惯量为Jr。当旋转臂逆时针旋转时,旋转臂旋转角θ增大。当直流电机电压为正时,旋转臂转向逆时针方向。摆杆与旋转臂的末端相连,长度为Lp,质心在Lp/2处,质心的转动惯量为Jp。当摆杆完全处于直立即在垂直位置时,其摆杆角度α为0;当它转向逆时针方向时,则摆杆角度α增大。
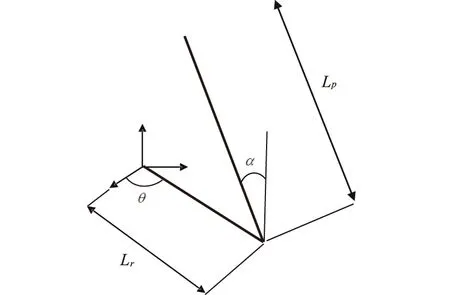
图1 旋转单级倒立摆系统模型
由图1可知,旋转单级倒立摆系统的动能可由四部分组成:旋转臂在水平面内的转动动能、摆杆在竖直平面内的转动动能、摆杆质心在水平面内的移动动能、摆杆质心在竖直平面的移动动能。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
数学物理学报(2020年2期)2020-06-02 11:29:24
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
家庭影院技术(2017年9期)2017-09-26 03:41:45
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03