
基于双目鱼眼摄像头全景图片的寻人系统
2021-12-01 05:26:08刘海龙张智栋杨停停
智能计算机与应用
2021年8期
关键词:系统
刘海龙,张智栋,杨停停
(郑州大学 信息工程学院,郑州 450001)
0 引言
机器视觉技术,是一门涉及人工智能、计算机科学、图像处理、模式识别等诸多领域的交叉学科。机器视觉主要采用外部设备来模拟人的视觉功能,从客观事物的图像中提取信息,进行处理并加以理解,最终用于实际检测、测量和控制[1]。传统的服务型机器人,通常在视觉方面采用传统的单向摄像,无法做到360°全向信息的收集,在一些特定的情况下存在一定的局限性,并不能很好地完成任务。随着时代的发展和进步,机器视觉领域也愈发成熟,在机器人方向的应用也越来越受到关注[2]。因此,本系统旨在实现将全景图片作为机器人的实际视觉信息,并由此驱动底盘运动,发布合适的角速度,从而完成全向寻人功能。
1 底盘驱动设计原理
在本系统中,其核心问题是底盘驱动程序的设计。外界的信息来源为双目摄像头所拍摄的图片,系统实际进行实验时采用简易版双目摄像头,如图1 所示。
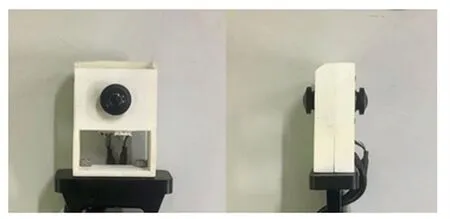
图1 双目鱼眼摄像头Fig.1 Binocular fish eyes camera
实现360°全景寻人,首先要获取双目摄像头的图片信息,并将前后两张图片进行展开、校准,并对校准后的图片做拼接、融合处理。
在得到的全景图片中,需要进一步确定图片中目标人体所在的位置。本系统将会采用中科视拓开源的SeetaFace2 算法来进行人脸的定位,其中人脸检测模块在FDDB 上的100 个误检条件下可达到超过92% 的召回率[3],通常可以完成日常需要的要求。
完成图片中人体的定位后,根据人脸中心像素点的横坐标,从而判断出人体在全景图片中的相对位置,并在ROS 操作系统中,与机器人运动底盘进行通信,发布与之对应的角速度信息,完成转向,从而实现寻人功能。……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59
