
一类带时滞和收获率的捕食者-食饵系统的稳定性
2021-12-07 09:26:28吴耀冲温洁嫦
佛山科学技术学院学报(自然科学版)
2021年6期
关键词:系统
吴耀冲,温洁嫦*
(广东工业大学 应用数学学院,广东 广州 510520)
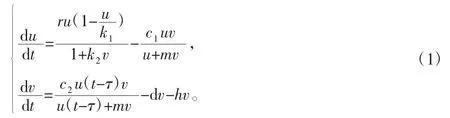
其中,u,v 分别表示食饵和捕食者种群密度;r,k1,k2分别为食饵的内禀增长率、环境对食饵种群的容纳量和食饵对捕食行为的恐惧系数;c1,c2分别为捕食者对食饵的捕获率和能量的转化率;ø(u,v)=为比例依赖型功能反应函数,且m 为半饱和系数;d,h 分别为捕食者的死亡率和收获率;τ为食饵种群孕育后代产生的时滞。考虑到现实意义,参数r,k1,k2,c1,c2,m,d,h,τ 均为非负数。
1 系统平衡点存在条件和稳定性分析
系统(1)存在一个边界平衡点E1(k1,0),和当c2>d+h 时存在一个正平衡点E2(u*,v*),其中
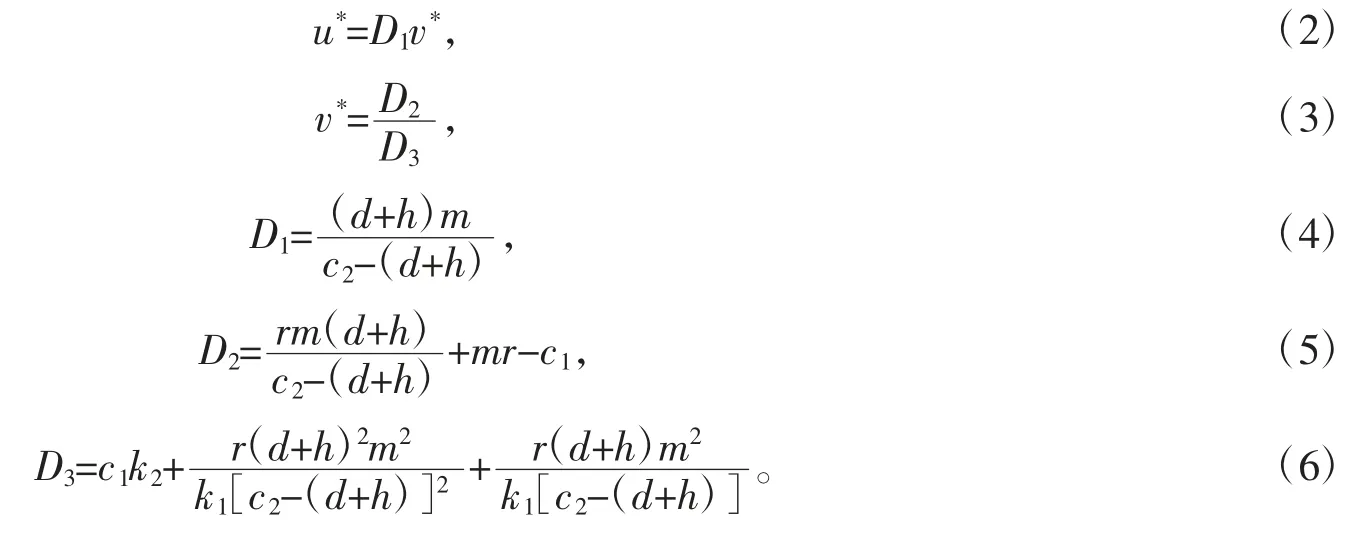
1.1 τ=0 时平衡点的稳定性
定理1当c2<d+h 时,边界平衡点E1局部渐近稳定;当c2>d+h 时,边界平衡点E1不稳定。
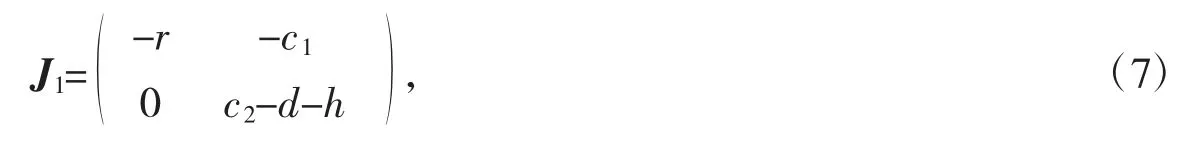
证明系统(1)在E1处的Jacobi 矩阵为
定理2当时,E2是局部渐近稳定的平衡点。
证明系统(1)在E2处的Jocobi 矩阵为
伴随着移动互联网技术的蓬勃发展,移动支付正在改变支付结算方式,为电网企业物资合同结算管理效率提升提供了新思路[4]。
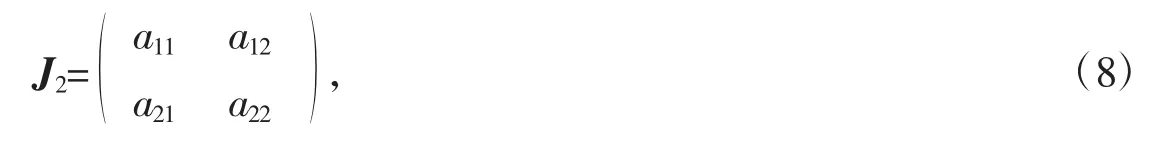
其中

1.2 τ≠0 时平衡点的稳定性
对系统(1)在E2处作线性化处理,得
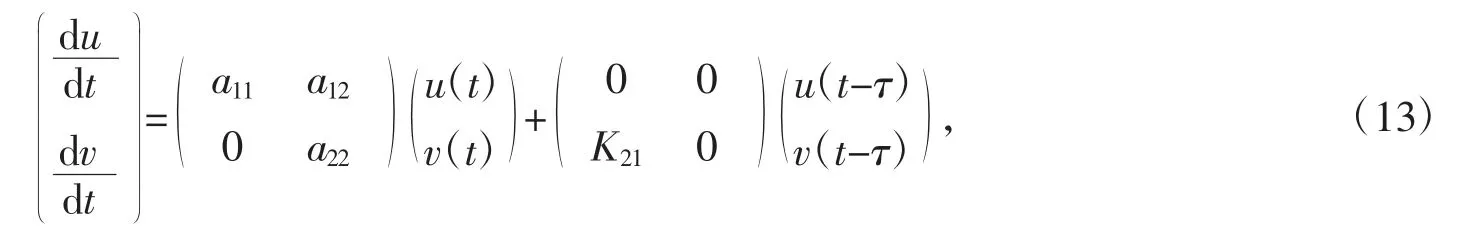
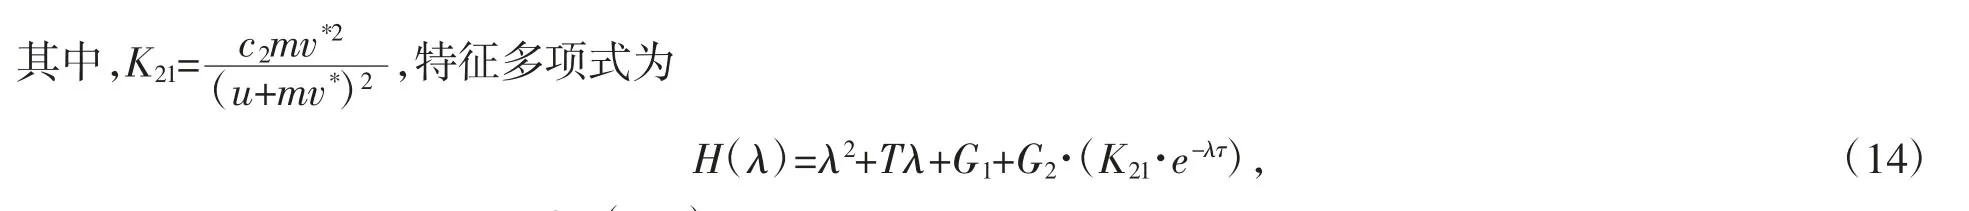
其中,T=-(a11+a22),G1=a11a22,G2=(-a12)。
定理3当τ≠0 时,c2<d+h 时,E1局部渐近稳定。
证明在E1处,a11=-r,a12=-c1,K21=a21=0,a22=c2-d-h,当c2<d+h 时,由Routh-Hurwitz 判据得多项式H(λ)所有特征根都有负实部,故此时E1局部渐近稳定。
令λ=iw 是方程(14)的一个根,对于τ>0,有

分离实部和虚部,得
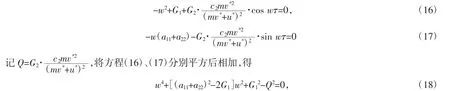
设W=w2,有

定理4由于(a11+a22)2-2G1>0,根据Routh-Hurwitz 判据可知,当G12>Q2时,方程(19)所有根都有负实部,故此时方程(18)的根没有穿过纯虚数轴,则平衡点E2局部渐近稳定。
当G12<Q2时,方程(16)、(17)有一正根,即
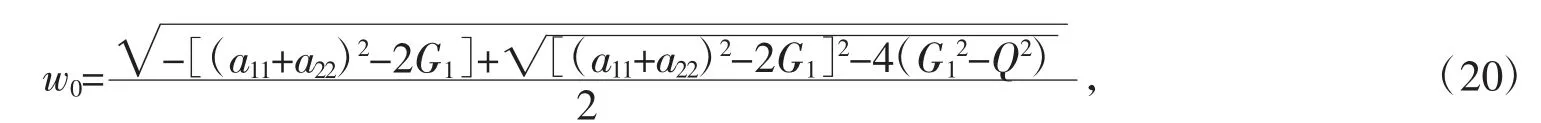
此时

这表明当τ=τ0时,方程(14)有一对纯虚数根λ=±iw0;当τ<τ0时,平衡点E2局部渐近稳定。其中

下面验证横截条件[14],即

由等式(14),得

所以当τ=τ0时,有
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
制造技术与机床(2019年10期)2019-10-26 02:47:06
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
铁道通信信号(2018年5期)2018-06-28 03:06:24
家庭影院技术(2017年9期)2017-09-26 03:41:45
通信电源技术(2016年6期)2016-04-20 06:21:32
智能系统学报(2015年4期)2015-12-27 09:37:59