离线编程技术在车身焊接机器人上的应用
2021-12-23 02:35:34韩青
汽车工艺师
2021年11期
韩 青
安徽江淮汽车集团股份有限公司 合肥市 230000
工业机器人在汽车白车身焊接生产线中应用广泛,焊装生产线机器人数量众多、布局紧凑、工作环境复杂。整个焊装项目设备调试周期中机器人的运行轨迹示教编程占比较大,缩短机器人的轨迹示教时间对缩短整个焊装线设备调试周期有着重要意义。
西门子Tecnomatix系列软件为用户提供了一套焊装线数字化制造完整解决方案,工程师可以在三维软件环境中完成工艺设计、建模仿真、离线编程及虚拟调试工作。本文重点论述基于西门子Tecnomatix软件的离线编程技术应用情况,将机器人调试中的工具坐标系建立、焊接路线规划、离线编程、节拍验证及干涉区设置等工作转移至三维软件中,在设备安装完成之前完成轨迹程序编程工作,从而缩短项目调试周期。
建立机器人工作坐标系
如图1所示,机器人编程前需建立工作坐标系,以实现运动参考。工作坐标系包括工具坐标Tool(TCP/RTCP)和基坐标Base。
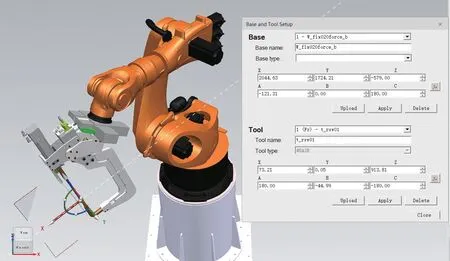
图1 机器人TOOL&BASE设置
机器人默认Base0原点位于机器人底座中心处,焊接机器人工作坐标系一般使用车身坐标系Base1,Base1的位置数据X、Y、Z、RX、RY、RZ为Base1原点在Base0坐标系中的坐标值。机器人默认Tool0原点位于机器人第六轴端法兰中心处,在安装工具作用点(TCP)处建立工具坐标系Tool1。Tool1的位置数据X、Y、Z、RX、RY、RZ为Tool1点在Tool0坐标系中的坐标值。
离线程序编程中根据机器人工作内容选取使用Base和Tool坐标系,编程完成后下载机器人程序后得到机器人轨迹程序和参考坐标系Base、Tool数据,调试中采用直接输入数据方法在机器人中建立坐标系,相比传统三点法、四点法现场建立坐标系更便捷,更准确。……
登录APP查看全文
猜你喜欢
人大建设(2019年12期)2019-05-21 02:55:44
电子制作(2018年12期)2018-08-01 00:47:44
中山大学法律评论(2018年1期)2018-03-30 01:21:00
瞭望东方周刊(2017年42期)2017-12-05 18:49:38
中国核电(2017年1期)2017-05-17 06:10:11
环球时报(2017-03-30)2017-03-30 06:44:45
电子制作(2017年19期)2017-02-02 07:08:38
当代化工研究(2016年6期)2016-03-20 16:21:46
中国房地产业(2016年2期)2016-03-01 01:25:18
西部广播电视(2015年5期)2016-01-16 03:45:05