高空作业平台曲臂变幅液压缸力学分析与研究
2023-06-07 14:30:14张延强
中国新技术新产品
2023年6期
张延强
(沈阳新松机器人自动化股份有限公司,辽宁 沈阳 110000)
0 引言
高空作业平台是工程机械领域中将施工人员、材料和作业工具等运送到指定高度进行施工作业的工程设备。目前,针对高空作业平台载荷的计算主要采用理论计算,剪叉式结构主要采用虚位移原理分析方法[1-2],曲臂式结构主要采用静力学分析方法[3],也有部分采用虚位移原理分析方法[4],但计算过程相对复杂。该文采用理论计算和仿真2 种方法对曲臂式高空作业平台结构进行力学分析计算。
1 高空作业平台曲臂结构概述
曲臂式高空作业平台主要由曲臂结构、伸缩臂、折叠小臂结构、作业平台4 部分组成,如图1 所示。
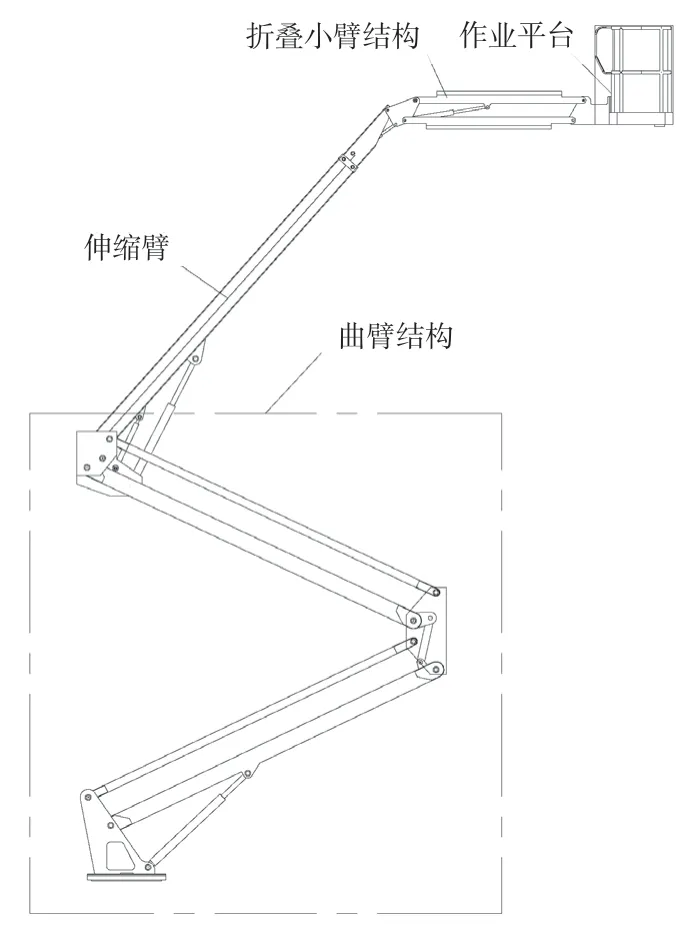
图1 曲臂式高空作业平台组成图
曲臂结构组成如图2 所示。根据图2 可知,曲臂结构主要由上、下2 个平行四边形机构通过中间的反向传动四杆机构串联而成,其中上平行四边形机构由机架FH、上曲臂、上连架杆臂及连杆IJ组成;下平行四边形机构由机架AB、下曲臂、下连架杆臂及连杆DE组成;反向传动四杆机构由机架FD、连架杆FG、连架杆CD及连杆CG组成。下平行四边形机构由曲臂变幅油缸支撑。动作过程如下:曲臂变幅油缸动作时,下平行四边形机构变幅展开,通过连杆带动上平行四边形机构变幅展开,使2 个平行四边形机构同步完成升降动作。
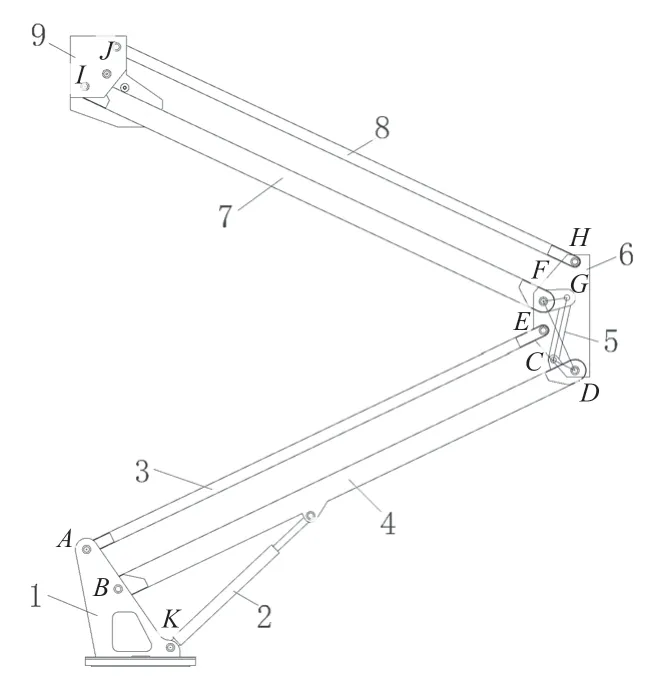
图2 曲臂结构组成图
2 曲臂变幅液压缸推力计算
该文主要对曲臂变幅液压缸进行力学分析与研究。分析过程为曲臂展开过程:曲臂变幅由0°运动到最大变幅角度72°,伸缩臂、小臂折叠结构和作业平台之间相对静止,随曲臂变幅动作。……
登录APP查看全文