蛙式跳跃仿生机器人
2012-06-08 10:13:24
科技创新与品牌
2012年9期
为了更好地对跳跃运动进行研究,本人选择了比人跳跃能力更强的青蛙作为研究对象。在研究过程中通过查阅资料得知,青蛙的腿部肌肉组织有12块。经过筛选得到三块主要的肌肉组织,这三块肌肉主要控制脚的运动、小腿的运动、大腿的运动。本人通过对运动过程的观察,得知肌肉有很大的爆发力,从而采用三个气缸模拟青蛙的肌肉组织,利用压缩空气作为动力的主要来源,驱动整个青蛙实现跳越运动。现已可以越过高13cm的障碍,跳跃距离长达50cm。
经过实际测量和查阅资料,得知青蛙小腿大腿和身体的比例为是1:1:2,青蛙在跳跃运动中主要使用的是股三头肌、大腿肌、腓肠肌、股前直肌。
利用solidworks电脑仿真软件,分步模拟了蛙跳动作,其步骤为:两脚分开成半蹲,上体稍前倾,两臂在体后成预备姿势,两腿用力蹬伸,充分伸直髋、膝、踝三个关节,身体向前上方跳起,然后用全脚掌落地屈膝缓冲(如图1所示)。
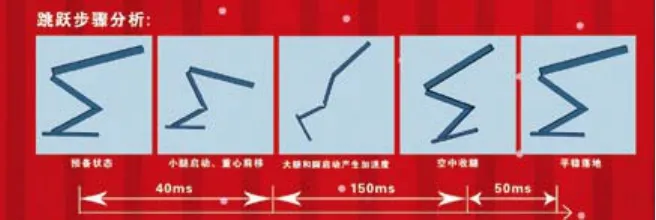
图1
动力的选择主要有三个要求:(1)力量大;(2)质量轻;(3)速度快。在动力材料选择方面起初有三个设想:一是采用电机,二是液压,三是气动装置驱动。但是后来发现青蛙起跳的过程中腿部有着很大的爆发力而且速度很快,如果用电机有速度但是力量又达不到,所以舍去电机,开始在液压和气动装置中抉择。经过对这两种装置的对比发现,液压装置主要是用液体驱动的,但是仿生青蛙为了能成功跳跃要使整体的重量尽可能轻,所以最终选择了气动装置作为主要的动力来源。……
登录APP查看全文