基于角速度修正的变结构多模型目标跟踪算法
2012-08-27 13:12:52梁国威丁全心
电光与控制
2012年1期
关键词:模型
田 野, 蒋 宏, 梁国威, 丁全心
(1.北京航空航天大学自动化科学与电气工程学院,北京 100191;2.光电控制技术重点实验室,河南 洛阳 471009)
0 引言
对于强机动目标跟踪问题,交互式多模型(Interactive Multiple-Model,IMM)算法和变结构多模型(Variable-Structure Multiple Model,VMM)算法是两种解决途径[1-3]。Li提出的基于有向图切换的 VMM 算法——有向图切换交互式多模型(Switching Grid IMM,SGIMM)算法突破了IMM算法模型集固定的限制,其基本思想是用一个时变的模型集合来代替固定的模型集合[4-5]。但是 SGIMM 算法存在有向图切换不准确的问题,有向图切换规则基于模型概率,如何选取门限值是一个难以解决的问题,门限值选取过小,则有向图切换过于频繁,造成很多不必要的切换,门限值选取过大,则造成严重的有向图切换滞后,两种情况都会造成目标跟踪性能下降[6-7]。
基于SGIMM算法存在的模型集切换不准确的问题,本文通过对机动目标的角速度进行估计,提出了基于角速度修正的支撑有向图,设计出一种角速度自适应的变结构多模型目标跟踪算法:即根据角速度估计值实时修正有向图,在有向图切换的基础上,检测角速度估计值是否被有向图覆盖;当角速度估计值不能被有向图覆盖时,调整有向图的边界,使有向图覆盖角速度估计值。该算法解决了有向图切换过快与滞后时模型不匹配的问题,增强了有向图对目标真实运动模式的覆盖能力,提高了机动目标的跟踪精度。
1 模型分析
将目标的运动建模为二阶圆周运动模型
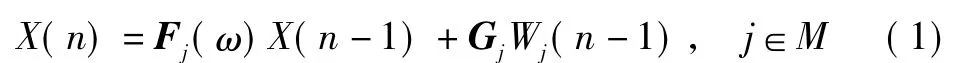
其中:M为模型集;j为模型编号;Fj为第j个模型的状态转移矩阵;Gj为干扰转移矩阵;Wj(n)为服从N(0,Qj)的模型噪声;Qj为协方差矩阵;目标状态X(n)=′由目标的位置和速度组成。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
网络安全与数据管理(2022年1期)2022-08-29 03:15:20
导航定位学报(2022年4期)2022-08-15 08:27:00
新世纪智能(数学备考)(2021年9期)2021-11-24 01:14:36
成都医学院学报(2021年2期)2021-07-19 08:35:14
新世纪智能(数学备考)(2020年9期)2021-01-04 00:25:14
数学物理学报(2020年2期)2020-06-02 11:29:24
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
中学数学杂志(初中版)(2006年1期)2006-12-29 00:00:00