
基于VC的逐点比较空间直线插补算法改进与仿真
2015-09-13 11:44:46赵庆志
制造业自动化
2015年19期
王 选,赵庆志
(山东理工大学 机械工程学院,淄博 255049)
0 引言
数控机床加工各种形状的零件轮廓时,必须控制刀具相对于工件以给定的速度沿指定的路径运动,这一功能称为插补。绝大多数机床数控系统都具有平面直线和圆弧插补功能,很少具有三维空间插补功能。但在实际生产中,特别是在铣床、镗床等三坐标机床的加工中,经常要求加工空间图形,特别是空间直线,所以经济型数控机床的插补系统应具有空间直线插补等功能。
1 基于基础坐标空间直线插补算法
传统的逐点比较空间直线插补包括偏差判别、坐标进给、新点偏差计算和终点判别4个步骤,该算法在坐标进给时不考虑进给后插补误差的大小而直接决定进给坐标,致使插补误差比较大[1~4]。在前人研究的基础上,引进基础坐标[5]的概念,提出了一种基于基础坐标的逐点比较空间直线插补算法,以实现机床X、Y、Z三轴联动功能且有效地提高了空间直线插补速度与精度。
1.1 三维空间24区域划分
在三维空间中,第一象限划分为三个区域的方法[6]如下:利用过原点O的平面AOE,BOE,COE将第一象限空间为三个正四锥型的区域,即X≥Y、X≥Z区域1,Y>X、Y≥Z区域2,Z>X、Z>Y区域3,如图1所示。这三个平面中AOE垂直平面XOY并且与X轴、Y轴的夹角为45°,BOE垂直平面YOZ并且与Y轴、Z轴的夹角为45°,COE垂直平面XOZ并且与X轴、Z轴的夹角为45°。其他每个象限划分区域方法同第一象限相同,三维空间总共分割为24个区域。
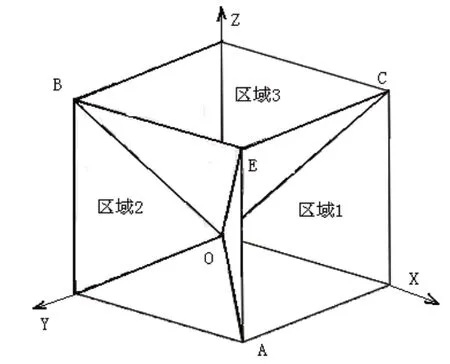
图1 第一象限划分为三个区域
1.2 插补公式推导
如图2(a)所示,设要加工区域1以O(0,0,0)为原点,以E(Xe,Ye,Ze)为终点的OE空间直线段,Xe≥Ye,Xe≥Ze,且Xe,Ye,Ze均为正值,X坐标为基础坐标。……
登录APP查看全文
猜你喜欢
中华诗词(2022年6期)2022-12-31 06:41:24
今日农业(2021年9期)2021-11-26 07:41:24
发明与创新·小学生(2021年3期)2021-03-25 11:48:49
中国科技论坛(2017年7期)2017-07-25 08:49:53
妈妈宝宝(2017年2期)2017-02-21 01:21:24
国际汉语学报(2016年1期)2017-01-20 08:21:20
中国科技博览(2016年2期)2016-04-25 20:32:39
小学生导刊(2016年34期)2016-04-11 00:49:44
电测与仪表(2015年5期)2015-04-09 11:30:52
中国中医药现代远程教育(2014年22期)2014-03-01 04:32:55
