
一种基于机器学习算法的单目里程计研究
2016-11-22 09:34:40顾海艳陈颖洁丁尧
教育教学论坛
2016年43期
关键词:卡尔曼滤波
顾海艳 陈颖洁 丁尧
摘要:视觉里程计(VO)通过轨迹推算,累加运动矢量,得出当前位置的相对定位方法,单目里程计仅使用单个相机作为图像获取载体,使获得信息的要求更低,且能较精确地识别和定位特征点,实时性好,成本也少很多,因此具有更广的应用前景。本课题采用SURF算法来同时检测和匹配特征点,使用一种基于机器学习算法(SVM)自适应卡尔曼滤波器,减缓原本卡尔曼滤波器中会出现的精度低和发散状况,起到优化单目里程计的系统准确度。
关键词:单目;视觉里程计;SURF算法;卡尔曼滤波
中图分类号:G642.0 文献标志码:A 文章编号:1674-9324(2016)43-0257-03
移动机器人的自主定位导航是机器人运动的前提之一,随着计算机技术和图像处理技术的发展,利用机器视觉进行导航逐渐成为热点之一[1]。视觉里程计(VO)通过轨迹推算,累加运动矢量,得出当前位置的相对定位,从而帮助机器人感知周围环境和自由移动。对比双目里程计,单目里程计仅使用单个相机作为图像获取载体,使获得信息的要求更低,实时性好,成本也更少,因此具有更广的应用前景[2]。本研究课题引入机器学习算法,对传统单目视觉里程计进行改良,提出了一种新的解决方案,优化单目视觉里程计,对后期的工程应用有一定的实践意义。
一、设计单目视觉里程计系统模型
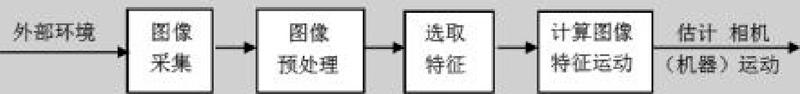
单目视觉里程计模型设计分为:硬件设计和软件设计。硬件设计就是安装在机器上带有调节机构的单个相机。软件模型……
登录APP查看全文
猜你喜欢
测控技术(2018年11期)2018-12-07 05:49:38
测控技术(2018年12期)2018-11-25 09:37:34
电测与仪表(2017年20期)2017-12-19 05:14:28
北京航空航天大学学报(2017年9期)2017-12-18 07:12:25
中国惯性技术学报(2017年1期)2017-06-09 08:15:14
电测与仪表(2016年21期)2016-04-11 12:42:44
电源技术(2016年9期)2016-02-27 09:05:39
江苏科技大学学报(自然科学版)(2015年4期)2015-12-17 12:42:50
电源技术(2015年1期)2015-08-22 11:16:28
电测与仪表(2015年24期)2015-04-09 12:04:36
