
基于蚁群算法的一种无人机二维航迹规划方法研究
2016-12-21 12:21:32杨雅宁蔺勇
电脑知识与技术
2016年28期
关键词:无人机
杨雅宁+蔺勇
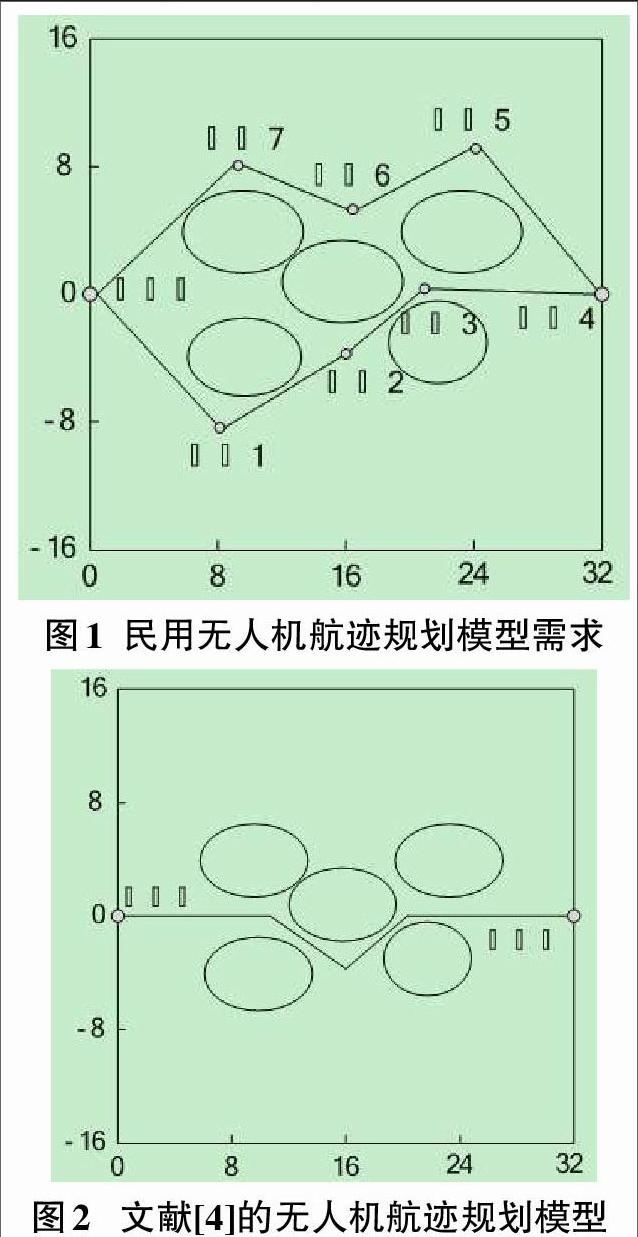

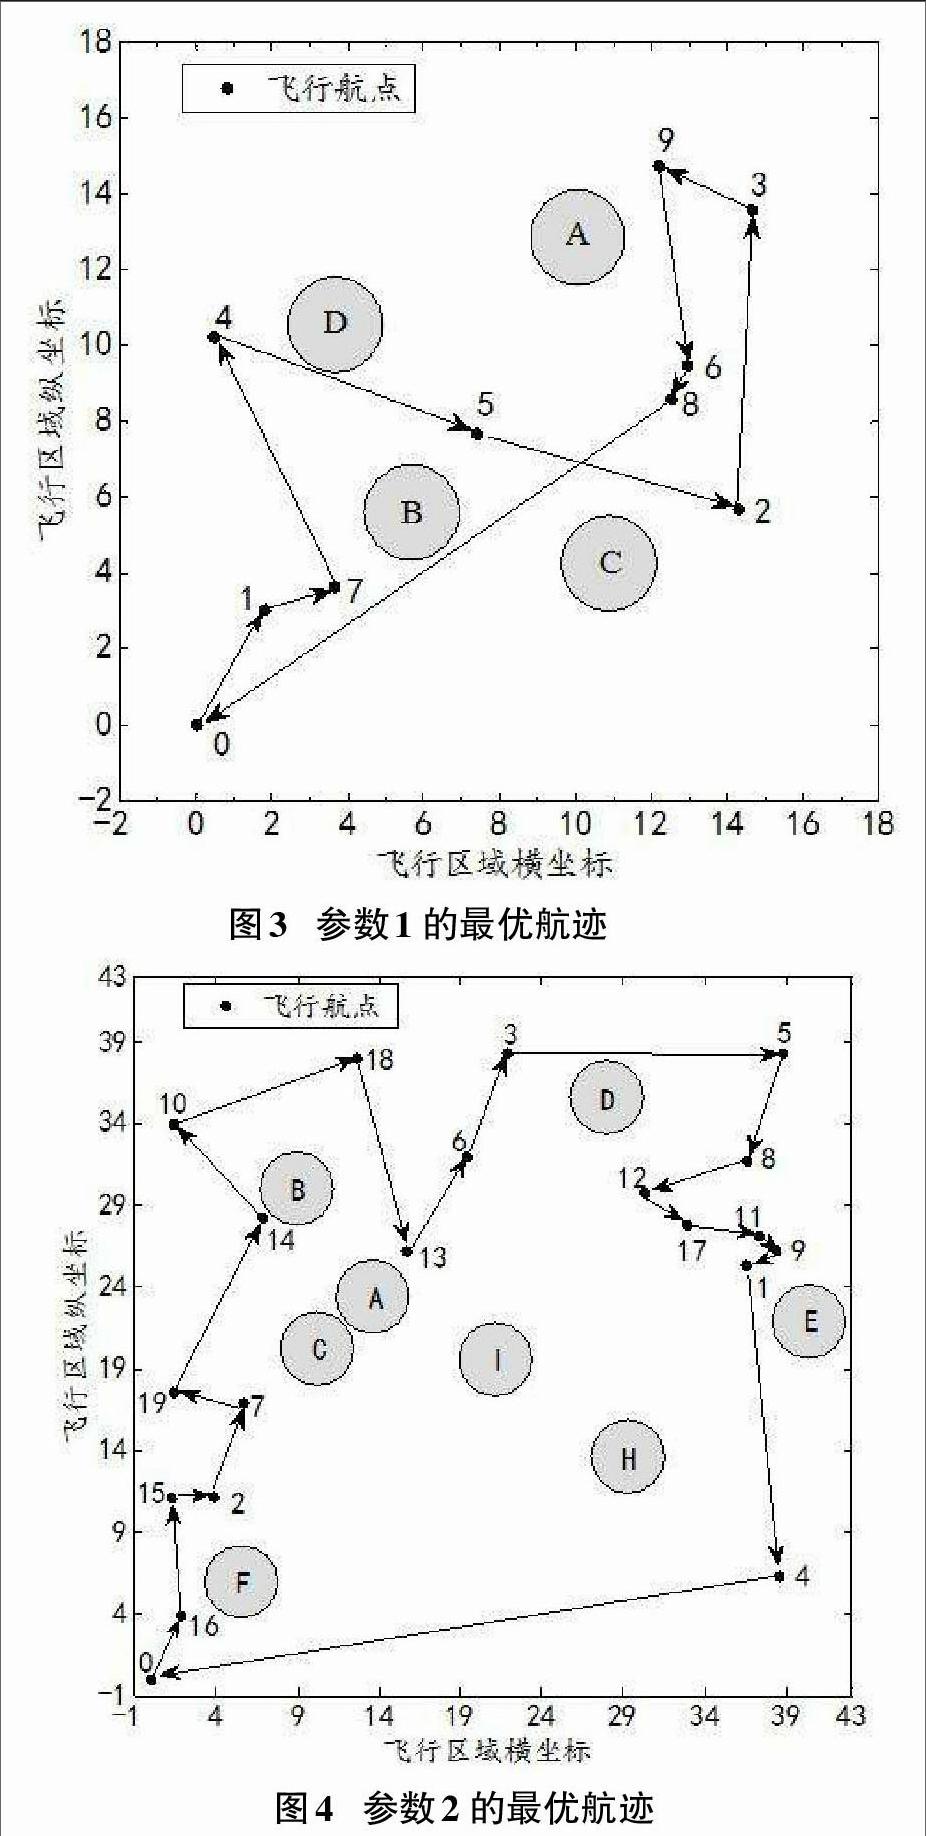
摘要:蚁群算法是一种启发式搜索算法,具有全局搜索、强鲁棒性、并行性等特点,近年来在无人机航迹规划领域中的研究与应用十分广泛。本文针对中小型民用无人机的使用背景、模式和使用环境,引入对应的航迹约束条件,基于蚁群算法提出了一种新的无人机二维航迹规划方法,并进行了仿真验证。实验结果表明,该方法能够有效的规划出满足飞行要求的最优航迹路径。
关键词:无人机;航迹规划;蚁群算法
中图分类号:TP301 文献标识码:A 文章编号:1009-3044(2016)28-0189-03
近几年,随着国内无人机产业的迅猛发展,无人机在民用领域得到了广泛应用,主要用于执行监控安防、测绘勘察、农情监测、新闻采集、电影制作、灾害救援、电力巡线等任务,占据了无人机市场98%的销售额。航迹规划[1]技术是无人机飞行和任务控制系统的重要组成部分,也是实现无人机智能控制的关键技术之一,它是指在特定约束环境下,寻找满足无人机机动性能及作业环境信息限制的,从起飞点到任务点,再回着陆点的最优飞行轨迹。因此,无人机航迹规划问题可以转化为带有特定约束条件的TSP最优路径求解问题。蚁群算法是启发式搜索算法的一种,自1992年由M. Dorigo等提出以来,基于其全局搜索、并行式分布计算、鲁棒性强、易于其他算法结合等优点,被广泛应用于求解TSP问题。经过多年的研究与发展,呈现出了众多的蚁群算法的改进版本,为解决高难度复杂优化问题提供了高效的手段,在无人机航迹规划领域也得到了广泛的研究与应用[3]。……
登录APP查看全文
猜你喜欢
现代电子技术(2016年22期)2016-12-26 15:39:19
电子技术与软件工程(2016年19期)2016-12-19 18:28:28
新教育时代·教师版(2016年27期)2016-12-06 18:14:59
中国科技纵横(2016年17期)2016-11-30 11:51:57
农机使用与维修(2016年10期)2016-11-10 09:45:55
人间(2016年26期)2016-11-03 17:52:40
中国科技博览(2016年22期)2016-11-01 18:10:31
科技视界(2016年22期)2016-10-18 14:30:27
企业导报(2016年9期)2016-05-26 20:58:26
