
基于视觉信息的四轴飞行器位姿估计研究
2017-07-12 09:03:43范大东林林熊芝
软件导刊
2017年6期
关键词:机器视觉
范大东+林林+熊芝
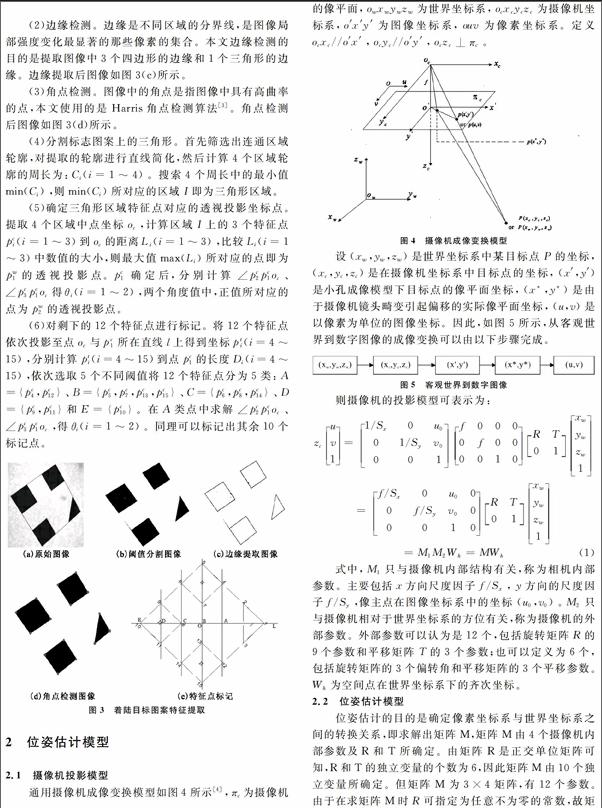

摘要:提出一种基于已知特征点的单目视觉位姿估计方法。根据摄像机透视投影成像关系,建立四轴飞行器视觉位姿估计模型,设计一种着陆目标图案,提出着陆目标图案特征点提取及标记方法。实验结果表明,该位姿估计算法是有效的。
关键词:机器视觉;四轴飞行器;位姿估计
DOIDOI:10.11907/rjdk.171358
中图分类号:TP319
文献标识码:A 文章编号:1672-7800(2017)006-0120-04
0 引言
视觉导航技术具有设备简单、信息量大、抗电子对抗和无源性强等特点,其作为自主飞行器的辅助导航技术已经受到业界人士的高度重视,是目前无人飞行器导航技术领域中的研究热点。机载摄像机是飞行器的“眼睛”,通过它,飞行器可以实现避障、位姿估计以及目标识别等。因此,将计算机视觉运用于飞行器辅助导航具有明显优势[1-2]。
基于特征点的视觉导航方法,是近年来视觉导航领域研究较为活跃的内容之一。其基本原理为:将摄像机装载在飞行器上,并在参考目标上预先设置已知的特征点,通过提取已知特征点对应的图像坐标,根据摄像机透视投影模型,实时估计出摄像机相对于参考目标的位置姿态。
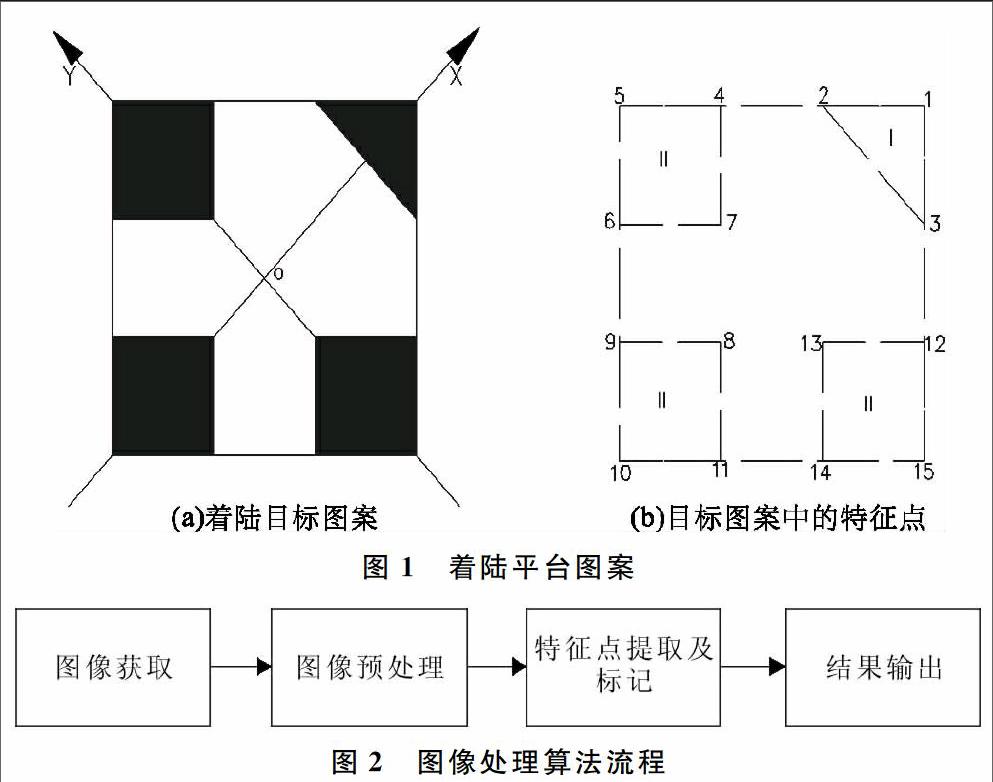
本文设计了由3个黑色正方形和1个黑色三角形组成的平面着陆目标图案,以正方形和三角形顶点为图像特征点,提出了一种基于平面单应性变换的图形特征点实时提取标记方法,利用提取的特征点图像坐标及对应的世界坐标,实时估计摄像机的位置参数,将其作为飞行器视觉导航信号。……
登录APP查看全文
猜你喜欢
软件导刊(2016年11期)2016-12-22 21:52:17
电脑知识与技术(2016年28期)2016-12-21 12:13:14
科技视界(2016年26期)2016-12-17 17:31:58
科技视界(2016年25期)2016-11-25 19:53:52
科技视界(2016年25期)2016-11-25 09:27:34
科教导刊(2016年25期)2016-11-15 17:53:37
软件工程(2016年8期)2016-10-25 15:55:22
科技视界(2016年20期)2016-09-29 11:11:40
科技视界(2016年6期)2016-07-12 09:12:40
科技视界(2016年15期)2016-06-30 19:03:30
