
基于概率假设密度滤波的多目标跟踪算法*
2018-06-13 08:19:38王春平刘江义杨文兵
火力与指挥控制
2018年5期
王春平,刘江义,杨文兵
(1.陆军工程大学石家庄校区,石家庄 050003;2.陆军重庆军代局驻9804厂军代室,云南 曲靖 655000)
0 引言
多目标跟踪在军事领域和民用领域有着广泛的应用,传统的多目标跟踪是采用“量测-航迹”这种基于航迹关联的方法,这类跟踪方法的关键问题是如何进行有效的数据关联,典型的数据关联方法包括最近邻法、联合概率数据关联算法(JPDA)和多假设方法(MHT)等[1-2]。这些数据关联方法在目标个数增加的情况下,计算复杂性呈指数增加,在目标机动性强或者目标密集的情况下可能出现关联错误导致跟踪失败的问题[3]。
为了解决数据关联计算量大和避免航迹关联错误,最近几年提出了利用随机有限集(RFS)理论来进行多目标跟踪的方法。Mahler于2003年进一步提出了使用多目标后验概率分布的一阶统计量来近似代替多目标的后验概率分布,以此递推近似计算目标数和目标状态,并提出了概率假设密度滤波(Probability Hypothesis Density Filter)[4]。
PHD以最小损失将多目标状态集合的后验PDF投影在单目标状态空间上,则PHD滤波器只需在单目标状态空间进行递推,避免了多目标贝叶斯滤波器在随机有限集(RFS)空间上进行递推,其计算复杂度大大降低。PHD的物理意义是状态空间中目标个数的后验强度,而对应PHD峰值为目标状态[5]。
1 PHD滤波算法及研究进展
1.1 PHD滤波原理
假设存在任一RFSΞ,它可以通过一个随机计数测度来定义[6]:
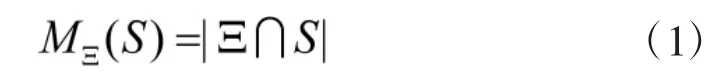
其中,表示中元素的个数,假定在多目标跟踪系统中有n个目标,假设k时刻目标为状态xk,随机集Ξ可以用的广义密度来表示:
登录APP查看全文
猜你喜欢
儿童故事画报(2019年5期)2019-05-26 14:26:14
海峡科技与产业(2016年3期)2016-05-17 04:32:12
Coco薇(2016年2期)2016-03-22 02:42:52
Coco薇(2015年1期)2015-08-13 02:47:34
小雪花·成长指南(2015年7期)2015-08-11 15:03:12
小雪花·成长指南(2015年4期)2015-05-19 14:47:56
