GPS传感器中数据解析电路的设计
2018-06-25 02:25:24贾海云
长春师范大学学报
2018年6期
贾海云,余 庚
(1.合肥财经职业学院,安徽合肥 230601;2.福州理工学院,福建福州 350506)
随着大规模集成电路技术在航空领域的应用,无人机正以独到的优势在民用以及军用领域扮演着不可或缺的角色。比如,当前兴起的共享电动汽车和共享单车产业,出于防盗考虑,对移动目标即时导航定位越来越受到厂家的关注;当下旅游业盛行的无人航拍机等实时导航定位技术也受到消费者的青睐。解决GPS的通信问题并使导航信息更加精准可靠已然成为研究热点。GPS因可提供定位、时间、高度、速度等丰富信息而成为无人机不可或缺的部分。无人机需要数据采集模块与GPS接收机进行通信,以完成导航信息的采集,而单片机便是扮演数据采集模块的角色。本次设计的数据解析电路采用的是异步串行通信的方式,利用单片机与GPS接收机进行数据通信并解析出所导航的信息。
1 系统原理
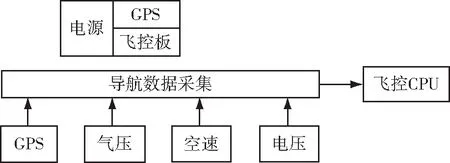
图1 无人机GPS导航结构
图1为无人机GPS导航结构图。GPS即本次设计所指的GPS接收机传感器,PIC16F877A单片机则对应图中的导航数据采集模块。将采集的数据发送给飞控CPU,飞控CPU对数据进行分析处理后再发给地面站。地面站的数据传输模块收到信号后传给MCU模块。PC机通过RS232串行接口不断采集MCU模块数据并显示同时判断对比接收到的数据,进而实现对无人机的导航。
2 系统硬件设计
GPS通信系统在工作状态下的耗电仅50mA。本次设计采用PIC16F877A单片机[1]基于9600bps的波特率与GPS接收机进行串行通信。其电路图如图2所示。……
登录APP查看全文
猜你喜欢
电子制作(2019年13期)2020-01-14 03:15:28
电子制作(2019年15期)2019-08-27 01:12:10
电子制作(2019年9期)2019-05-30 09:42:02
电子制作(2018年12期)2018-08-01 00:48:04
电子制作(2018年12期)2018-08-01 00:47:44
中国核电(2017年1期)2017-05-17 06:10:11
电子制作(2017年19期)2017-02-02 07:08:38
电子制作(2017年19期)2017-02-02 07:08:27
当代化工研究(2016年6期)2016-03-20 16:21:46
中国房地产业(2016年2期)2016-03-01 01:25:18