RV减速器动力学特性研究
2018-11-01 03:43:08赵海鸣朱加云蔡进雄
机械工程与自动化
2018年5期
赵海鸣,聂 帅,朱加云,蔡进雄
(1.中南大学 机电工程学院,湖南 长沙 410083; 2.中南大学 高性能复杂制造国家重点实验室,湖南 长沙 410083; 3.湖北三江航天万峰科技发展有限公司,湖北 孝感 432000)
0 引言
RV(Rotate Vector)减速器是20世纪80年代由日本最先研发并投入使用的减速传动装置,具有传动比大、刚度强、回差小等优势,在工业自动化以及航空航天等科技领域得到广泛应用[1-4]。RV减速器主要应用在机器人大臂或底座等高负载关节,该工况下对RV减速器的刚度及精度要求很高,因此研究RV减速器的动力学特性十分必要。本文拟对RV减速器整机的动力学特性进行研究,并完成关键零部件的模态分析,为RV减速器结构的优化及综合性能的提升奠定基础。
1 RV减速器动力学模型的建立
RV减速器原理图如图1所示,它是两级封闭差动轮系减速传动装置,第一级传动为渐开线齿轮传动,第二级传动为摆线针轮传动[5]。
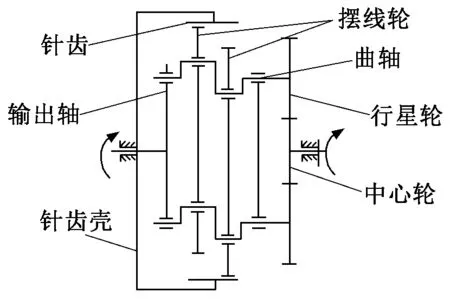
图1 RV减速器结构原理图
本文以RV160-E为例建立其动力学模型。在第一级减速机构中,将行星轮与中心轮啮合部分等效为弹簧连接模型,而剩下的部分则等效为集中质量。在第一、二级减速机构间,通过花键分别将行星轮与相应的曲柄轴一端部连接,将二者等效为一体;将曲柄轴与行星轮啮合部分等效为弹簧连接;而剩下的部分则等效为集中质量。在第二级减速机构中,将摆线轮与针齿啮合部分等效为弹簧连接,而剩下的部分则等效为集中质量。RV减速器动力学模型如图2所示。
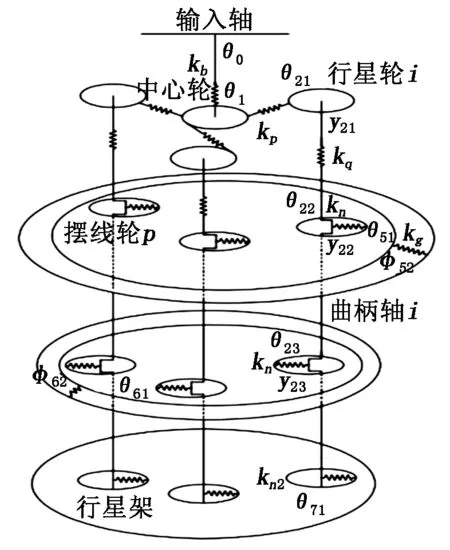
图2 RV减速器动力学模型
登录APP查看全文