一种煤矿智能掘进系统
2021-01-10 03:24:47林军杰
科学与生活
2021年26期
林军杰

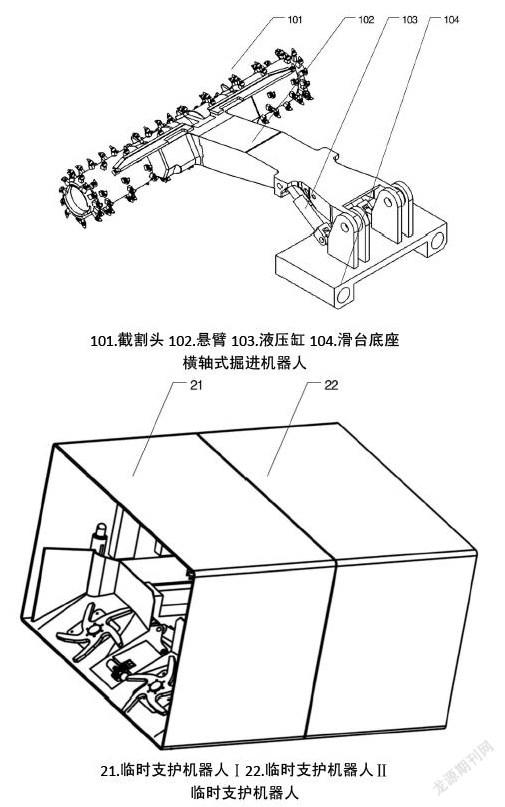
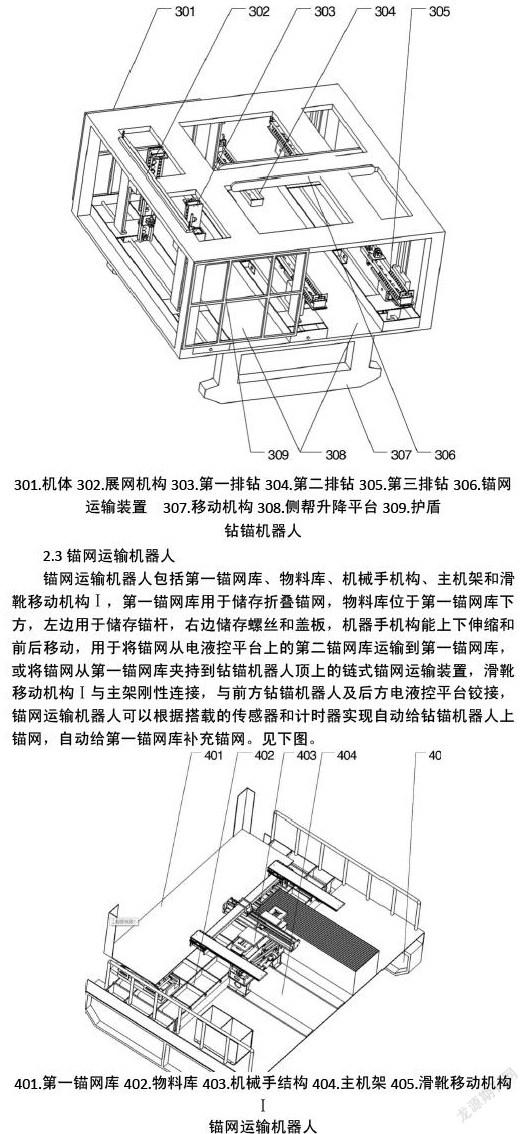
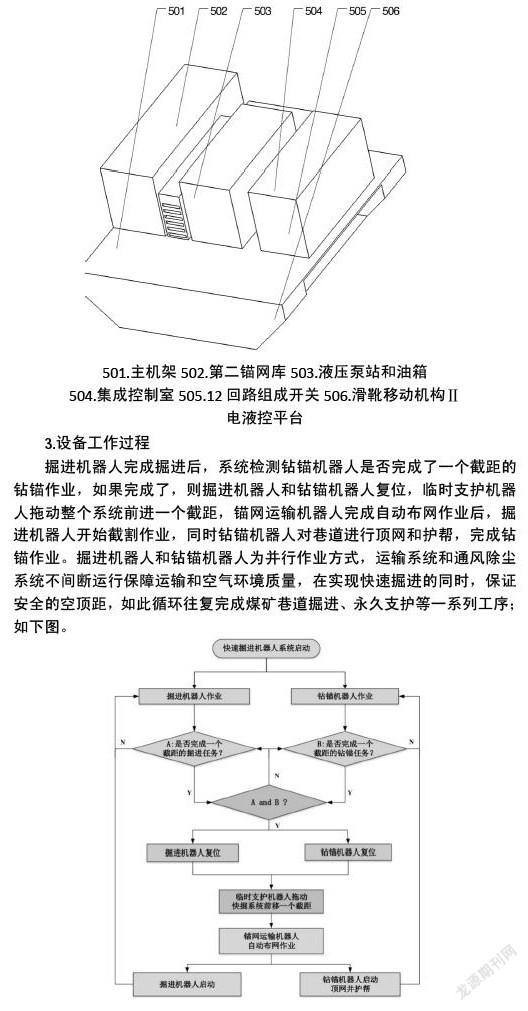
摘要:本文介绍了一种基于惯导+数字式全站仪实现精确定位的煤矿智能掘进机器人系统,该系统包括横轴式掘进机器人、临时支护机器人、钻锚机器人、锚网运输机器人、电液控平台、通风除尘系统及运输系统,解决了复杂地质条件下智能掘进的难题,提高了掘进效率,保障了安全生产。
关键词:掘进,锚网,支护
1.项目背景:
我国虽然煤炭资源蕴藏丰富,但适用于露天开采的煤田极少,比美国、加拿大、俄罗斯的煤田复杂的多,地下井工开采是煤矿开采的主要方式。复杂地质条件下的快速智能掘进始终是个难题,同时,掘进装备的自动化智能程度已成为制约煤矿提高生产能力的主要因素。面临这种独特的开采条件,集中力量研制一种全新的智能掘进机器人系统,就显得尤为迫切。
2.设备介绍:
该智能掘进机器人系统基于惯导+数字式全站仪实现精确定位,包括依次布置于煤矿巷道内的横轴式掘进机器人、临时支护机器人、钻锚机器人、锚网运输机器人、电液控平台、通风除尘系统及运输系统。横轴式掘进机器人位于临时支护机器人的框架内,位于整个系统的最前方,利用临时支护机器人一推一拉向前移动;钻锚机器人、锚网运输机器人和电液控平台通过铰接与临时支护机器人串联在一起,通过前方牵引前后移动,通过铰接两侧的液压缸微调左右位置;钻锚机器人用于完成锚网永久支护的钻锚任务,钻锚机器人上……
登录APP查看全文