基于逆线性二次型控制活套优化仿真设计
2021-01-14 03:07:30夏永彬王海深周广成郭维进李伟路统宪
冶金设备
2020年6期
夏永彬 王海深 周广成 郭维进 李伟 路统宪
(北京首钢股份有限公司 河北唐山 064400)
1 前言
轧机间的活套在轧制中起着维持机架间秒流量平衡的作用,也保持带钢具有恒定张力的设定,然而活套的高度控制和张力控制两者存在耦合作用,当活套高度变化时,机架间张力会发生变化;机架间张力变化,角度也会发生变化,即活套控制是一个耦合系统[1-2]。机架间的套量由于在咬钢速降、稳态速度变化、带钢本体的干扰下,存在着一定的干扰,而张力由于轧制力的动态变化、轧机速度的干扰、带钢的问题,也会存在着一定的扰动控制。随着对带钢质量的要求增加,确保带钢间张力的稳定,对带钢质量的稳定具有十分重要的作用[3]。
2 ILQ控制理论与反馈极点配置
ILQ控制理论是LQ二次型理论的基础上逆向设计的,LQ设计流程图如图1所示。
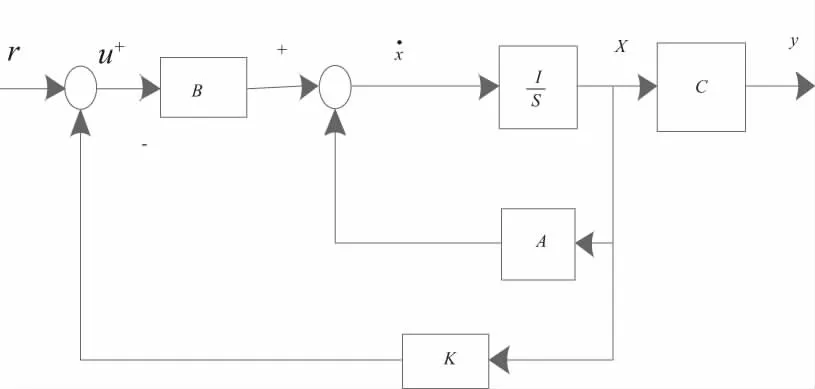
图1 受控系统的控制模型
传统受控系统状态空间模型可以描述为:
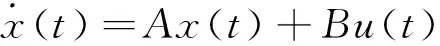
y(t)=Cx(t)
(1)
式中:x(t)—状态向量;
u(t)—控制向量;
A、B和C—常数矩阵;
y(t)—输出矩阵。
在上述系统中,设计最佳控制率u,实现上述系统的控制输出y渐进设定r,此时的反馈矩阵采用的矩阵为K,此时的J考虑到系统状态向量输出最低,控制率输出最小:
(2)
当最优控制存在且唯一,则
u=-Kx(t)=-R-1BTPx(t)
(3)
其中P是矩阵黎卡提代数方程的解
PA+ATP-PBR-1BTP+Q=0
(4)
进而可以通过黎卡提方程[K,P,E]=lqr(A,B,Q,R,N) 获得反馈控制率K。
其中黎卡提方程可以得出最优反馈控制K,设定的控制率u从而得出,采用该方式中Q和P加权矩阵往往需要大量经验实凑来获得[4-5]。这在实际调试中往往不具有应用条件,采用该方法进行Q和P的求解,往往只能应用到仿真理论设计中。……
登录APP查看全文
猜你喜欢
童话王国·奇妙逻辑推理(2024年5期)2024-06-19 16:03:38
现代装饰(2020年7期)2020-07-27 01:27:42
数学物理学报(2020年2期)2020-06-02 11:29:24
流行色(2020年1期)2020-04-28 11:16:38
艺术启蒙(2018年7期)2018-08-23 09:14:18
海峡姐妹(2017年7期)2017-07-31 19:08:17
Coco薇(2017年5期)2017-06-05 08:53:16
光学精密工程(2016年6期)2016-11-07 09:07:19
核科学与工程(2015年4期)2015-09-26 11:59:03
舒适广告(2008年9期)2008-09-22 10:02:48