
SCARA机器人控制系统的设计与实现
2021-02-24 10:13:50刘宋彬
制造业自动化
2021年12期
李 宏,陈 平,刘宋彬
(广东工业大学 自动化学院,广州 510006)
0 引言
SCARA(Selective Compliance Assembly Robot Arm)即选择顺应性装配机械手,是一种圆柱坐标型的工业机器人,该机器人具有三个自由度,分别负责伸缩、旋转和升降运动[1]。主要应用于电子制造行业,比如IC点焊、元件贴片、货品分拣等制造当中[2]。
对SCARA机器人开展的研究集中在1)基于运动学、动力学进行数学建模分析,研究机械手轨迹规划的新方法[2~4];2)引入新的设计方法优化机器人的控制算法,提高可靠性,抗干扰能力以及性能指标[5~7];3)研究机器人与视觉相结合的新方法,不断优化控制精度和运动指标[1,8~9];4)研究机器人标定的新方法,提高定标的精度和降低设计的复杂度[10,11]等。
1 SCARA机器人的运动学分析
SCARA机器人是一种平面关节机器人,具有三个旋转关节和一个垂直于平面的移动关节,其D-H参数坐标系如图1所示。其中坐标系{O0}为工作坐标系,原点O0的坐标为(0,0,0)。{O1},{O2},{O3}为流动坐标系,{O4}为工具坐标系。{O4}代表机器人末端执行器的位姿。参数变量θ1为机器人大臂关节角度变量,θ2为小臂关节角度变量,d3为手腕关节平移变量(d3由电机角度变量θ3通过转换得到),θ4为末端执行器的关节角度变量。连杆参数为ai=ai=li,i=1,2,3。
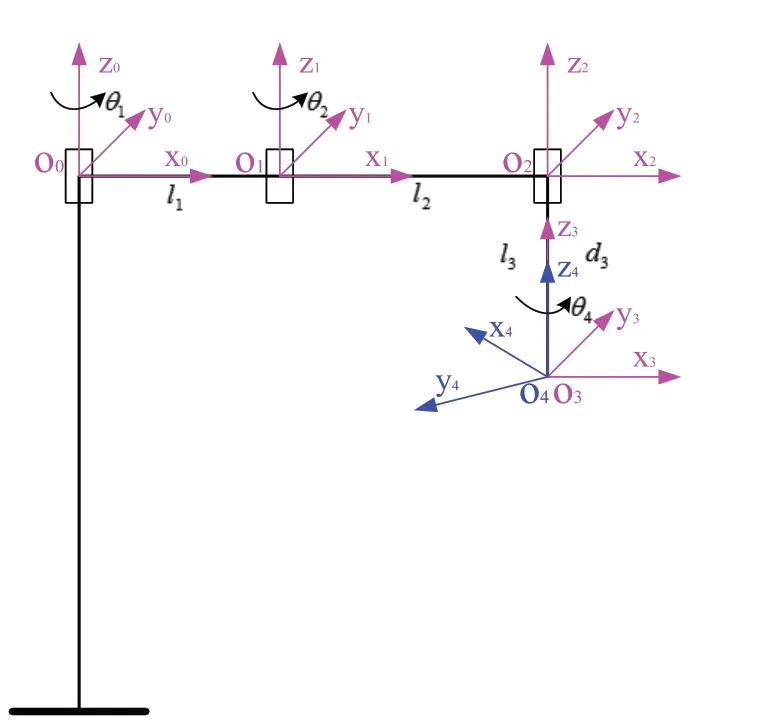
图1 SCARA机器人D-H参数坐标
根据矩阵变换原理及图1 SCARA机器人的结构特点,给出SCARA机器人工具坐标系与工作坐标系之间的齐次变换矩阵为
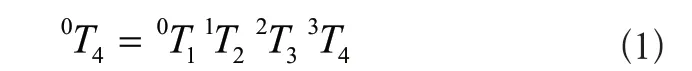
其中iTi+1,i=0,1,2,3表示坐标系{Oi+1}相对于坐标系{Oi}的位姿,其表达式分别为
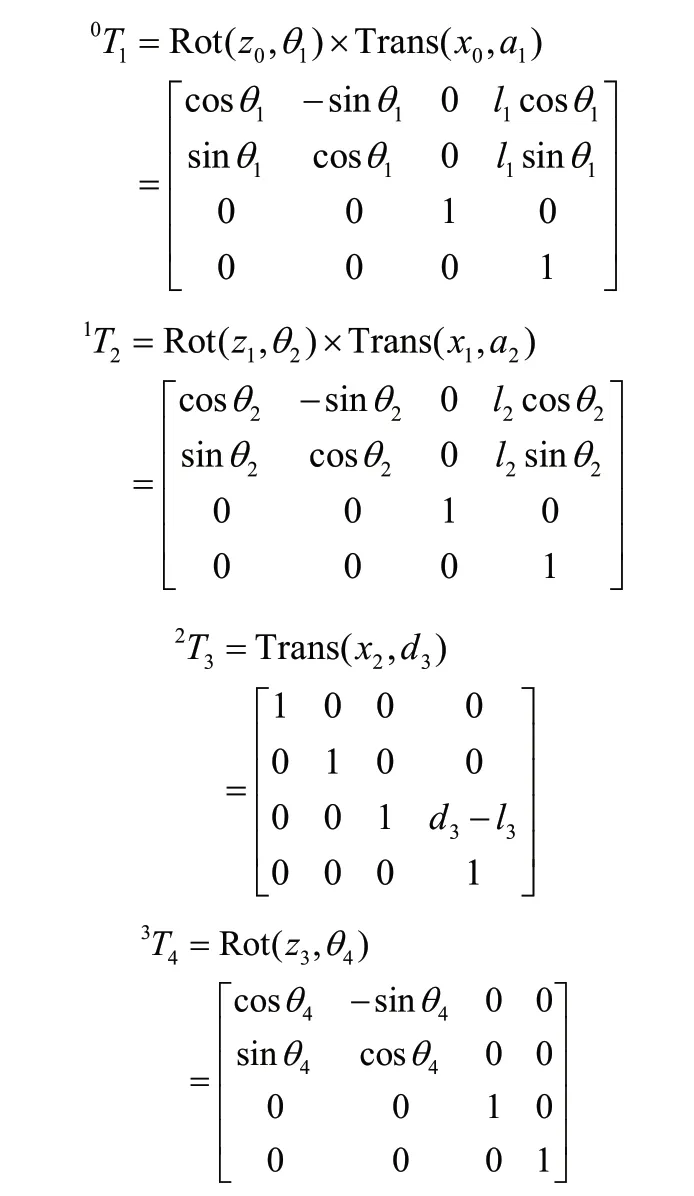
其中Rot(z,θ)操作表示坐标系{Oi+1}沿坐标系{Oi}的z轴旋转θ角度,Trans(x,d)操作表示坐标系{Oi+1}沿坐标系{Oi}的x轴平移d距……
登录APP查看全文
