
机电伺服制动助力系统控制器开发
2021-02-27 07:58:28潘丽美钱炜
农业装备与车辆工程
2021年2期
潘丽美,钱炜
(200093 上海市 上海理工大学 机械工程学院)
0 引言
机电伺服制动系统在电动汽车与自动驾驶汽车市场具有很大的应用潜力。机电伺服制动助力系统控制器作为核心组成之一,对于系统响应速度、控制精度以及可靠性等方面具有非常重要的影响[1]。从机电伺服制动系统发展状况来看,国外的应用较为成熟,不仅装车试验且大都发展到了二代以上,但成本相对较高。目前,国内外学者对于机电制动的应用理论和控制算法研究较多,对控制器技术的研究相对较少[2-5]。为此,本文阐述了一种基于XC2365A 的机电伺服制动系统控制器设计方案,为机电伺服制动系统控制的自主研发提供参考。
1 控制器功能需求和控制方案
1.1 控制器组成和功能需求
机电伺服制动助力系统主要由主缸压力传感器、踏板行程传感器、踏板力传感器、控制器执行机构和ESC 组成,具体如图1 所示。
本研究中,传感器包括踏板行程传感器、踏板力传感器、主缸压力传感器和角度传感器,不难看出,硬件上对外采集接口至少需要包含3 路AD 采集口、2 路输入捕获引脚口和1 路开关量采集口。对外通讯接口选择了CAN 通讯、K 线诊断通讯和串口通讯电路。采用12 V 蓄电池,电源芯片选择必须满足汽车级要求。
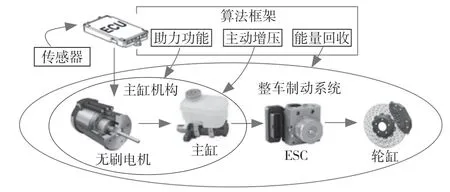
图1 伺服制动系统组成Fig.1 Composition of servo braking system
机电伺服制动系统是通过电机来增压、保压和减压的,因此,电机的选择尤为重要。考虑到机电伺服制动系统本身并不需要高精度的转速、转矩和位置控制,系统本身有主缸压力闭环和踏板传感器位移闭环,且无刷电机在性价比和体积上比伺服电机更胜一筹,因此选用无刷电机,但需要选择合适的无刷电机驱动器和大功率MOS 管[6-9]。……
登录APP查看全文
猜你喜欢
车主之友(2022年6期)2023-01-30 07:58:16
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
装备制造技术(2019年12期)2019-12-25 03:06:46
黄河之声(2019年23期)2019-12-17 19:08:43
汽车实用技术(2019年17期)2019-09-21 03:46:32
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
家庭影院技术(2017年9期)2017-09-26 03:41:45
黄河之声(2017年13期)2017-01-28 13:30:17
