基于嵌入式Linux的智能重型拖拉机远程监控系统开发
2021-03-13 02:51:02朱青松李军伟王进李德芳高松
内燃机与动力装置
2021年1期
朱青松,李军伟*,王进,李德芳,高松
1.山东理工大学 交通与车辆工程学院,山东 淄博 255049;2.雷沃重工股份有限公司,山东 潍坊 261200
0 引言
通信技术的发展推动了农业智能化的蓬勃发展,智能化重型拖拉机不再是传统的纯机械式的拖拉机,它集成了众多电控单元,各个单元相互协作共同完成对重型拖拉机的控制。为实现对重型拖拉机运行状态的监控,实时获取重型拖拉机的运行状态,及时发现异常状态并进行处理,开发一套基于Linux的智能重型拖拉机监控系统非常有必要。文献[1]中基于Fescale 9S12X128芯片研究了电控拖拉机远程监控系统,通过控制器局域网络(controller area network,CAN)总线采集拖拉机的运行数据,通用无线分组业务(general packet radio service,GPRS)网络将数据发送到Internet,但此系统受控制芯片处理能力,局限较大,而且可移植性较差。
本文中采用具有先进处理性能和多内核处理器的IMAX6Q芯片,该芯片可搭载嵌入式Linux系统,嵌入式Linux系统具有开源、多体系、多驱动的优点,并且具有定制化功能,使设计的监控系统具有高效、稳定以及处理能力强大的优点,系统结合GPRS和全球定位系统(global positioning system,GPS)模块使用,能够实时高效地监控智能重型拖拉机的运行状态。
1 系统总体方案
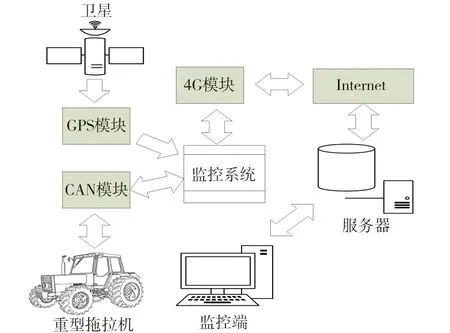
图1 远程监控系统总体设计图
基于嵌入式Linux的智能重型拖拉机远程监控系统总体方案如图1所示。由图1可知:重型拖拉机的整车控制器(vehicle control unit,VCU)通过CAN总线与监控系统相连接,监控系统接收来自VCU的CAN报文并根据文献[2]协议对接收到的CAN报文进行解析[3-5],获取当前拖拉机运行的状态信息;……
登录APP查看全文
猜你喜欢
工业设计(2022年8期)2022-09-09 07:43:20
军民两用技术与产品(2021年10期)2021-03-16 06:05:30
北京测绘(2020年12期)2020-12-29 01:33:58
现代装饰(2020年7期)2020-07-27 01:27:42
流行色(2020年1期)2020-04-28 11:16:38
装备制造技术(2019年12期)2019-12-25 03:06:46
中国洗涤用品工业(2019年4期)2019-05-11 09:27:34
艺术启蒙(2018年7期)2018-08-23 09:14:18
家庭影院技术(2017年9期)2017-09-26 03:41:45
海峡姐妹(2017年7期)2017-07-31 19:08:17