这个机器牛是顶流
2021-04-20 12:31:57刘芯伶
大学生
2021年4期
刘芯伶
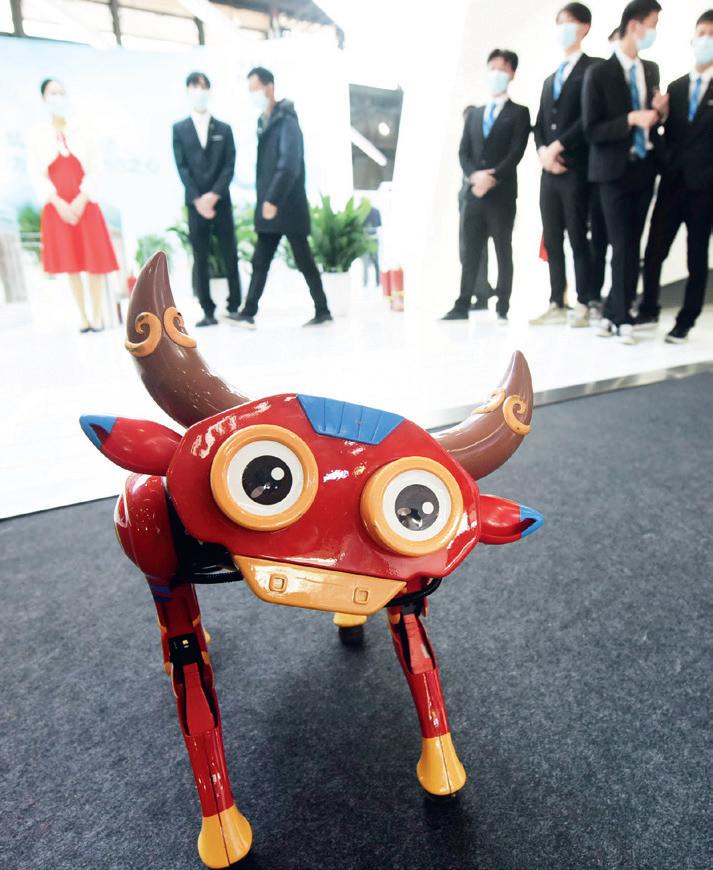
从节目表现来看,拓荒牛的先进性在于动作自然柔顺,反应快速准确。这种人都很难做得到的表演,有赖于系统和控制两方面的高效结合。
让机器人“整齐划一”有多难
据提供“拓荒牛”机器人的公司介绍,它本体重量 60 kg,最大负重达到 15 kg,采用了通用力控关节,同时满足高精度高带宽力矩控制和较大的力矩质量比,其背后蕴含着一系列中国科技企业自主研发的硬核技术:高性能实时主控系统、力控伺服驱动器、全动力学优化算法、激光雷达定位导航算法
让数十台机器人以整齐划一的动作完成表演,在硬件控制和软件算法上都存在着许多难点。以今年春晚上亮相的“拓荒牛”为例,主要难点有二。
一是力控关节
要具备优美、连贯的肢体表现力,关节的灵活运用起到了关键的作用。“拓荒牛”机器人能够做出高难度动作,也是归功于此。它共有16个自由度:每条腿3个自由度 (共计12个)、头部3个自由度、尾巴1个自由度。在拥有如此多的自由度下,能让“关节”精准地输出位置和力矩,力控伺服驱动器是核心。简单来说,就是机器人身上的每个伺服驱动器,在接收到指令之后会做到实时响应;多个伺服驱动器“协同运行”,便可以让机器人灵活运动起来了。
从硬件构成来看,伺服驱动器主要包括了电机、减速器、码盘和力矩反馈单元等。针对“拓荒牛”的表演任务,对伺服驱动器各个硬件的选型,也成为了一个重要的问题。这一问题靠利用正反驱固有频率匹配和惯量匹配的方法,得到很好的解决。……
登录APP查看全文
猜你喜欢
凤凰动漫(军事大王)(2022年3期)2022-06-17 01:47:32
凤凰动漫(军事大王)(2022年1期)2022-04-19 11:35:30
音乐天地(音乐创作版)(2021年3期)2021-05-25 12:05:06
动漫界·幼教365(大班)(2021年4期)2021-05-23 21:33:16
小学生作文(低年级适用)(2018年3期)2018-04-17 00:58:35
作文周刊·小学一年级版(2016年28期)2017-06-03 00:28:49
作文评点报·低幼版(2017年7期)2017-03-11 20:49:41
少儿科学周刊·少年版(2015年4期)2015-07-07 20:56:37
好孩子画报(2014年6期)2014-07-25 03:20:04
声屏世界(2014年1期)2014-02-28 15:17:26